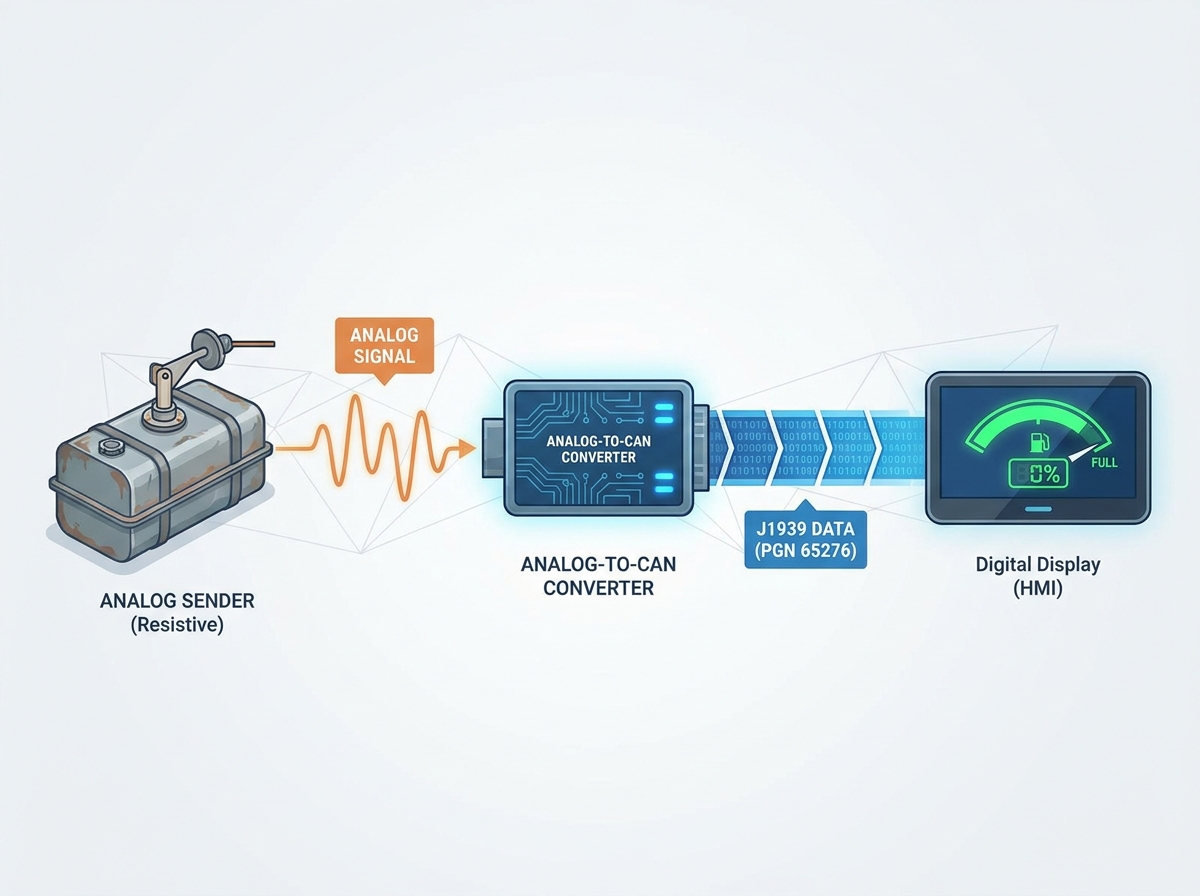
Du har nyligen uppgraderat till en modern digital skärm som ett Garmin, Murphy eller anpassat Human-Machine Interface (HMI). Du förväntar dig kristallklar motortelemetri och exakta dataavläsningar. Istället för tydliga avläsningar blinkar bränslemätaren ett fel, visar noll eller förblir helt tom. Detta frustrerande scenario stoppar verksamheten omedelbart och gör operatörerna helt blinda för sina bränslereserver.
I SAE J1939- och CAN-bussnätverk är en saknad bränslenivå sällan en trasig skärm. Det är nästan alltid ett fel i hårdvarukommunikationen, ett protokollfel eller ett analogt-till-digitalt översättningsfel. Moderna digitala skärmar förväntar sig hårt reglerade datapaket. Om datapaketet saknas, är skadat eller skickas med fel hastighet, kan mätaren helt enkelt inte fyllas i.
Denna guide bryter ner grundorsakerna till en saknad J1939-bränslesignal. Du kommer att lära dig hur du isolerar fel mellan de fysiska ledningarna och datalänklagren. Dessutom beskriver vi de strikta kriterierna för att välja rätt ersättningssensor eller analog-till-CAN-omvandlare. Du kan använda dessa insikter för att snabbt återställa nätverksstabiliteten.
Viktiga takeaways
En J1939-bränslenivå som inte visas på displayen beror vanligtvis på saknade termineringsmotstånd, felaktiga överföringshastigheter (250k vs. 500k) eller ett misslyckande att sända PGN 65276 (SPN 96).
Att uppgradera en äldre motor till en digital HMI kräver en specialiserad analog-till-CAN-omvandlare om den ursprungliga resistiva sändaren behålls.
När du utvärderar en ny SAE J1939 tanknivåsändare, prioritera enheter med konfigurerbara källadresser och robusta IP67+ klassificeringar för tuffa miljöer.
Genom att lösa detta problem systematiskt förhindras onödiga utbyten av fullt fungerande digitala bildskärmar.
Affärskostnaden för en J1939 bränslenivå visas inte
Tunga lastbilar, marina fartyg och industriella kraftgeneratorer är mycket beroende av exakta telemetridata. Att arbeta utan korrekta bränsledata skapar enorma operativa risker inom alla dessa sektorer. Du möter katastrofala bränsleavbrott på avlägsna platser och oväntade stillestånd under kritiska operationer. Dieselmotorer är särskilt känsliga för bränslesvält. Att köra en massiv dieseltank helt torr orsakar ofta allvarliga systemluftlås i insprutningssystemet. Att lufta högtrycksbränsleledningarna kräver omfattande mekaniska ingrepp, vilket tvingar tillgången offline i timmar.
Operatörer pekar ofta fingrar på den dyra digitala displayen när mätare misslyckas. De skyller felaktigt på den sofistikerade HMI-skärmen när själva felet ligger gömt djupt inuti kablarna. I många fall hittar du ett enkelt kabelnätsfel som orsakar avbrottet. En felkonfigurerad nätverksnod eller ett korroderat stift kan också orsaka exakt samma tomma skärm. Att skylla på skärmen leder till slösaktiga diagnostiska tester och oändlig frustration för underhållspersonal.
En framgångsrik fix etablerar kontinuerlig, stabil bränsledatasändning över hela bussen. Nätverket måste skicka data på rätt identifierare utan att tveka. Du bör absolut inte se några nätverkskollisioner på dina diagnostiska verktyg. Systemet måste helt eliminera alla konstanta frånkopplings- eller timeoutfel. Att uppnå detta säkerställer mycket tillförlitlig drift och återställer operatörernas förtroende för sina digitala mätare.
Fysiskt lager kontra datalänk: Diagnostisera frånkopplingen
Diagnostisera varför du har en J1939-bränslenivån visas inte kräver att nätverket delas upp i två distinkta halvor. Du måste utvärdera den fysiska ledningshårdvaran och programvaran för digitala protokoll separat. Att blanda ihop dessa felsökningssteg slösar bort värdefull diagnostid.
Isolera det fysiska lagret (ledningar och hårdvara)
Det fysiska lagret bär de råa elektriska impulserna mellan styrenheter. Om detta fundament misslyckas, når ingen digital data displayenheten.
Termineringsmotstånd: CAN-nätverk kräver strikt 120-ohm-motstånd i båda ändarna av huvudstommen. Saknade motstånd orsakar kraftig signalreflektion längs ledningarna. Denna reflektion förvränger datapaket och tappar bränsledata helt. Använd alltid en digital multimeter för att mäta motstånd mellan CAN High och CAN Low. Den bör läsa ungefär 60 ohm när systemet är avstängt.
Kabelnätets integritet: Inspektera ledningsdragningen noggrant längs chassit eller skrovet. Kontrollera efter klämda CAN High eller CAN Low-ledningar nära skott. Du måste också verifiera huvudjordanslutningarna vid sensorhuvudet. En komprometterad jord skapar elektriska spänningsförskjutningar. Dessa förskjutningar hindrar sändar/mottagarchippet från att läsa differentialsignaler korrekt.
Kontaktkorrosion: Kontrollera kontakterna för grön oxidation. Vatteninträngning vid kontakten förstör de känsliga CAN-spänningarna. Rengör stiften noggrant och applicera dielektriskt fett för att förhindra framtida fuktuppbyggnad.
Isolera protokolllagret (data och programvara)
Om ledningstesterna låter perfekt gömmer sig problemet vanligtvis i datalagret. Programvarufelkonfigurationer är otroligt vanliga under uppgraderingar av eftermarknadsutrustning.
Baudhastighetsfel: Nätverksnoder måste tala med exakt samma hastighet. Om ditt huvudmotornätverk körs med 500 kbps, men ersättningssensorn sänder med 250 kbps, misslyckas kommunikationen omedelbart. Skärmen kan inte analysera de långsammare datapaketen. Du kommer att se tomma skärmar eller allvarliga kommunikationstimeout-fel på instrumentbrädan.
PGN- och SPN-verifiering: Standardbranschidentifieraren för Dash Display-bränslenivå är Parameter Group Number (PGN) 65276. Detta specifika meddelande använder Suspect Parameter Number (SPN) 96. Du behöver ett dedikerat CAN-analysverktyg för att verifiera detta. Anslut den till diagnosporten och titta på livetrafiken. Om PGN 65276 saknas skickar sensorn det helt enkelt inte.
FMS-gatewayfiltrering: Fleet-applikationer använder ofta en gatewaymodul för Fleet Management Standard (FMS). Denna gateway separerar säkert den kritiska motorbussen från telematikrapporteringsbussen. Se till att gatewayen inte aktivt filtrerar bort bränslenivån PGN innan den någonsin når instrumentpanelens display.
The Retrofit Challenge: Överbrygga analoga avsändare till digitala skärmar
Äldre dieselmotorer förlitar sig på mycket enkel, decennier gammal teknik för bränslemätning. De använder vanligtvis resistiva analoga sändare byggda runt en glidande mekanisk flottör. Dessa sändare matar ut råa variabla resistansintervall som den amerikanska standarden 240-33 ohm eller den europeiska standarden 0-190 ohm. Moderna J1939-skärmar förstår bara sofistikerade digitala paket. De kan inte läsa detta råa elektriska motstånd direkt, vilket skapar en grundläggande hårdvaruinkompatibilitet.
Lösningskategori: Analog-till-CAN-omvandlare
Du kanske inte vill tömma en massiv industritank omedelbart. Du kan välja att lämna den befintliga analoga enheten helt på plats. En analog-till-J1939-gateway kan digitalisera den befintliga analoga signalen. Denna lilla inline-modul fungerar som en smart översättare mellan den gamla avsändaren och den nya digitala displayen. Den läser motståndet och omvandlar det till ett giltigt CAN-paket.
Du måste dock iaktta extrem försiktighet under upphandlingsprocessen. Undvik billiga, omärkta omvandlare från generiska onlinemarknadsplatser. De har ofta hårdkodade källadresser som du inte kan ändra. Dessa hårdkodade adresser kommer ofta i konflikt med befintliga motorstyrenheter (ECU) eller transmissionskontroller. Denna adresskonflikt leder till omedelbara nätverkskollisioner, vilket slår kritiska system offline.
Lösningskategori: Direkt digitalt ersättning
Den renaste och mest pålitliga eftermonteringsmetoden innebär fullständigt byte av hårdvara. Du tar helt bort den gamla, mekaniska resistiva enheten från tanken. Du installerar sedan en native, solid state CAN bus bränslenivågivare . Denna uppgradering eliminerar helt och hållet mellanhandsomvandlarboxen. Den nya enheten sänder digitala paket direkt till huvudstommen. Även om det kräver fysisk tankåtkomst för installation, förbättrar det avsevärt den övergripande nätverkets tillförlitlighet och dataprecision.
Utvärdera en ersättning SAE J1939 tanknivåsändare
När din diagnostik pekar på en permanent död sensor måste du välja en ersättningsenhet noggrant. Inte alla SAE J1939 tanknivågivare fungerar lika bra i tuffa, vibrerande miljöer.
Mätteknik
Köpare väljer vanligtvis mellan moderna kapacitiva konstruktioner och traditionella reed switch-modeller. Kapacitiva sensorer erbjuder kontinuerliga, högupplösta avläsningar genom att mäta den dielektriska förändringen av själva vätskan. Denna interna mjukvarubearbetning eliminerar den våldsamma stegeffekten du ser när bränsle skvalpar under aggressiv transport. De är mycket överlägsna för CAN-bussintegration med hög precision. Reed-omkopplare är beroende av en fysisk magnetisk flottör som glider över ett kretskort. De uppdaterar endast avläsningen när flottören fysiskt passerar specifika magnetiska intervall.
Konfigurationsflexibilitet (avgörande för BOF-beslut)
Du behöver maximal konfigurationsflexibilitet när du integrerar ny hårdvara i ett befintligt ekosystem. Adressanspråk är avgörande för korrekt, felfri drift. Ställ dig själv några mycket viktiga frågor innan du köper. Kan du enkelt ändra sensorns källadress med ett standardkonfigurationsverktyg? Kan du kalibrera den interna tankprofilen för oregelbundna eller anpassade tankformer? V-skrov marina tankar och tungt stegade sadeltankar kräver anpassad volymetrisk kartläggning. Om sensorn saknar programmeringsmöjligheter kan den rapportera en halvfull tank felaktigt på grund av tankens konstiga geometri.
Hållbarhet och efterlevnadsstandarder
Miljötätning dikterar i slutändan livslängden för marina och tunga sensorer. Leta efter specifik, dokumenterad överensstämmelse med SAE J1939-standarden. Du vill också ha standard CE- och RoHS-certifieringar för att säkerställa elsäkerhet. Var särskilt uppmärksam på officiella intrångsskyddsklassificeringar på specifikationsbladet. Du behöver absolut IP67 eller IP68 miljötätning för att skydda de interna kretsarna. Vatteninträngning är fortfarande den absolut främsta orsaken till för tidig sensordöd i fält.
Prestandajämförelse av Fuel Sender Technologies
Funktionskategori
Kapacitiva J1939-sensorer
Reed Switch-omvandlare
Dataupplösning
Kontinuerlig, sub-millimeter spårningsprecision
Steg (hoppar vanligtvis i 10 mm till 20 mm intervaller)
Hantering av slask
Utmärkt (Använder medelvärdesalgoritmer för programvara)
Dålig (fysisk flottör studsar snabbt med vätska)
Rörliga delar
Ingen (koncentrisk rörkonstruktion i fast tillstånd)
Ja (extern glidande flytmekanism)
Anpassad tankprofilering
Mycket programmerbar via CAN-verktyg
Ofta strikt begränsad till linjär resistansutgång
Vibrationsmotstånd
Superior (inga interna mekaniska kontakter)
Måttlig (kontakter kan slitas ner med tiden)
Implementeringsverklighet och nästa steg
Att följa en logisk, strukturerad sekvens sparar otaliga timmar av frustration. Använd dessa exakta diagnostiska steg för att systematiskt återställa din bildskärmsfunktion.
Kontrollera CAN-busstrafiken: Innan du köper ny hårdvara, anslut en J1939-kodläsare till huvuddiagnostikporten. Du kan också använda en vanlig USB CAN sniffer på en bärbar dator. Leta specifikt efter SPN 96 i dataströmmen. Finns den på bussen fungerar sensorn perfekt. Skärmen är helt enkelt felkonfigurerad och behöver en mjukvaruuppdatering. Om paketet saknas helt, har sensorn eller kablaget misslyckats.
Verifiera nätverksarkitektur: Se till att din nyinstallerade J1939 bränslenivåsensor ansluter faktiskt till rätt ryggrad. Många operatörer kopplar in den till en proprietär sekundär buss av misstag. Detta är ett mycket vanligt misstag i komplexa marina NMEA 2000 och J1939 hybriduppställningar. Skärmen kan inte överbrygga gapet utan en dedikerad överbryggande gateway.
Inspektera avslutningsmotståndet: Stäng av all batteriström till systemet. Undersök stiften CAN High och CAN Low med en multimeter. Se till att du ser 60 ohm. Om du ser 120 ohm saknar du ett termineringsmotstånd i ena änden av bussen. Om du ser 40 ohm eller mindre har du för många motstånd installerade.
Kortlista en lösning: Utvärdera din tanktillgänglighet noggrant. Om tanken är lättillgänglig från toppen, köp en inbyggd J1939 kapacitiv vätskenivåsensor. Detta tillvägagångssätt erbjuder maximal långsiktig tillförlitlighet. Om tanken är helt förseglad eller oåtkomlig under tunga golv, köp en högkvalitativ, programmerbar analog-till-J1939-signalomvandlare istället.
Slutsats
Att återställa vital telemetridata kräver ett strukturerat diagnostiskt tillvägagångssätt snarare än slumpmässigt utbyte av delar. Du måste verifiera fysiska anslutningar och protokollkonfigurationer innan du rör den fysiska tankens hårdvara. När du möter analog inkompatibilitet, välj högkvalitativa programmerbara gateways för att skydda nätverkets integritet. För fullständiga ersättningar, prioritera solid-state kapacitiv teknologi för att garantera maximal rapporteringsprecision. Bekräfta alltid dina nätverksöverföringshastigheter och källadresser under den sista installationsfasen. Genom att följa dessa exakta riktlinjer säkerställer du att dina digitala skärmar ger korrekta, oavbrutna driftsdata för långa resor.
FAQ
F: Vilken PGN används för J1939 bränslenivå?
S: Bränslenivådata sänds vanligtvis under Parameter Group Number (PGN) 65276. Denna specifika PGN motsvarar standardfunktionen Dash Display. Inom detta specifika meddelandepaket använder nätverket Suspect Parameter Number (SPN) 96 för att representera bränslenivå 1 korrekt.
F: Kan jag ansluta en analog bränslesändare direkt till en J1939-skärm?
S: Nej, du kan inte ansluta dem direkt. Modern J1939 visar endast processdigitala CAN-meddelanden. Analoga sändare matar ut variabelt elektriskt motstånd som 240-33 ohm. Du måste installera en specialiserad analog-till-CAN-gateway. Denna omvandlare översätter det råa elektriska motståndet till korrekt formaterade digitala paket.
F: Varför sjunker min bränslenivå då och då till noll på den digitala instrumentbrädan?
S: Intermittenta droppar indikerar vanligtvis problem med fysiska lager snarare än helt döda sensorer. Du bör först kontrollera om det saknas 120-ohm-termineringsmotstånd på CAN-stamnätet. Inspektera sedan huvudkabelnätet för lösa CAN High eller CAN Low kabelanslutningar. Slutligen, verifiera jordanslutningen vid sensorhuvudet.
F: Behöver jag en 250k eller 500k baudhastighetssensor?
S: Det beror helt på din specifika fordons- eller fartygsnätverksarkitektur. De flesta äldre tunga J1939-nätverk fungerar med 250 kbps. Men nyare elektroniska system migrerar ofta till snabbare 500 kbps hastigheter. Du måste matcha den nya sensorns baudhastighet exakt till ditt befintliga nätverk för att förhindra kommunikationsfel.
Topprankad designer och tillverkare av nivåsensor och flottörbrytare