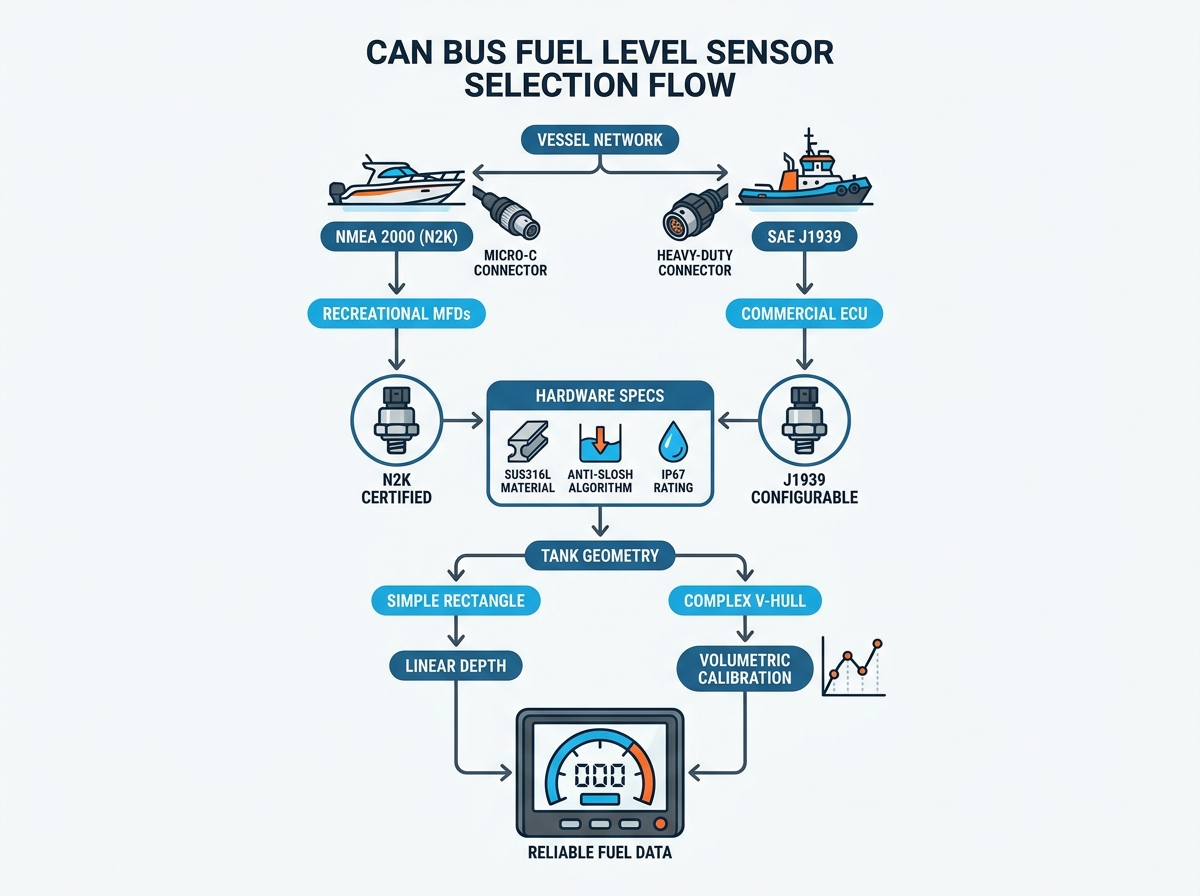
Traditionella analoga resistiva sändare misslyckas ofta i tuffa marina miljöer. Kraftiga fartygsvibrationer, konstant saltvattenkorrosion och mekaniskt kontaktslitage orsakar oregelbundna avläsningar på instrumentbrädan. Båtoperatörer upplever ofta oväntade sensoravbrott under offshoreresor.
Moderna multifunktionsskärmar (MFD) och digitala växlingssystem kräver kontinuerlig telemetri. Att byta till digitala nätverk som NMEA 2000 eller SAE J1939 säkerställer sömlös kommunikation över din flotta. Att förlita sig på föråldrade analoga komponenter skapar farliga döda vinklar i bränslehanteringen.
Den här guiden tillhandahåller ett strukturerat utvärderingsramverk för att specificera modern hårdvara. Vi kommer att undersöka digitala protokoll, väsentliga materialkrav och komplex tankgeometrikalibrering. Du kommer att lära dig hur du väljer rätt sensor utan att riskera nätverksinkompatibilitet.
Viktiga takeaways
Protokoll dikterar kompatibilitet: Säkerställ strikt anpassning mellan sensorns protokoll (NMEA 2000 vs. J1939) och fartygets kärnnätverk.
Materialval är inte förhandlingsbart: Ange endast SUS316 eller 316L rostfritt stål för att förhindra saltvattenkorrosion och bränslenedbrytning.
Dämpning spelar roll: Leta efter sensorer med algoritmiska eller mekaniska anti-slash-funktioner för att upprätthålla stabila avläsningar i hård sjö.
Tankgeometri kräver kalibrering: Stegformade eller V-formade skrovtankar kräver flerpunktsprogrammerbara sensorer för verklig volymetrisk noggrannhet, inte bara linjärt djup.
Fastställande av framgångskriterier för en avsändare för marina bränslenivåer
Att uppgradera ditt fartyg kräver en tydlig definition av framgång. En pålitlig Avsändaren för marina bränslenivåer måste upprätta en felfri digital baslinje. Den ska erbjuda noll döda zoner från toppen till botten av tanken. Enheten måste anslutas naturligt till din multifunktionsskärm. Du bör undvika att installera ömtåliga analog-till-digital-omvandlare. Dessa mellanliggande gateways introducerar onödiga felpunkter. Verklig framgång innebär att uppnå långvarig hållbarhet utan kontinuerligt underhåll.
Du måste aktivt undvika vanliga fellägen förknippade med komponenter på lägre nivå. Billiga avsändare lider ofta av att flöten fastnar inuti schaktet. De uppvisar också dålig upplösning. Du kan se stora, plötsliga hopp i bränsleavläsningarna istället för mjuka övergångar. Galvanisk korrosion förstör sämre metaller snabbt i saltvattenmiljöer. För att skydda din tank krävs att du väljer material som är utformat specifikt för marin exponering.
Att utvärdera hårdvara innebär att man väger initiala kostnader mot långsiktiga driftsbesparingar. Premium digitala avsändare kräver en högre initial investering. De minskar dock drastiskt driftskostnaderna för falska lågbränslelarm. Plötsliga spårfall stör kommersiell marin verksamhet och förstör fritidsresor. Att investera i kvalitet förhindrar för tidiga hårdvarubyten. Det håller ditt fartyg borta från reparationsvarvet och på vattnet.
Network Protocol Alignment: NMEA 2000 vs. J1939 Marine Tank Monitoring
Att välja rätt digitalt protokoll förhindrar katastrofala nätverkskollisioner. Den marina industrin förlitar sig främst på två standarder. Du måste anpassa ditt sensorval med din befintliga ryggrad.
NMEA 2000 (N2K) Integration
NMEA 2000 dominerar fritids- och lätta kommersiella fartyg. Den använder ett standardiserat meddelandeformat över ett Controller Area Network (CAN). Det kräver standard DeviceNet micro-C-kontakter. Du kan enkelt koppla in dessa till befintliga ryggradstees.
Ditt primära utvärderingskriterium är officiell NMEA 2000-certifiering. Certifierade sensorer säkerställer plug-and-play-integration med stora varumärken som Garmin, Raymarine eller Simrad. Ocertifierade knockoffs släpper datapaket. De orsakar ofta bildskärmsfrysning eller nätverksåterställningar.
SAE J1939 Konfiguration
Tunga kommersiella marinoperatörer, bogserbåtar och dieseltunga flottor föredrar SAE J1939-protokollet. Denna standard kommunicerar direkt med kraftiga motorelektroniska styrenheter (ECU). Den hanterar stora mängder diagnostisk data.
Vid implementering J1939 marin tankövervakning måste du utvärdera källadressens konfigurerbarhet. Enheten behöver matchningskapacitet för baudhastighet. De flesta J1939-nätverk fungerar med 250 kbps. Sensorn måste behålla sin konfiguration under strömcykler.
Riskerna med sensorer med dubbla protokoll
Vissa leverantörer erbjuder billiga 'dual-protocol' sensorer som påstår sig stödja både NMEA 2000 och J1939 samtidigt. Du bör undvika dessa enheter. De saknar ofta ordentlig hårdvaruisolering. De har sällan certifierade kommunikationsstackar. Att blanda standarder på ett enda ocertifierat chip riskerar att översvämma CAN-bussen med felramar.
Jämförelse av marina nätverksprotokoll
Protokollfunktion
NMEA 2000 (N2K)
SAE J1939
Målfartyg
Rekreation, lätt kommersiell
Tung reklam, bogserbåtar, dieselflottor
Anslutningstyp
DeviceNet Micro-C (5-stift)
Deutsch, M12 eller anpassade pigtails
Baudhastighet
250 kbps
250 kbps (ibland 500 kbps)
Integrationsfokus
Navigations-MFD:er (Garmin, Simrad)
Motor-ECU, Fleet Telematics
Hårdvaruutvärdering: Specifikationer för marina miljöer
Marina miljöer förstör undermålig hårdvara snabbt. En pålitlig CAN bus bränslenivågivare måste tåla kontinuerliga vibrationer, temperatursvängningar och frätande kemikalier.
Materialintegritetskrav
Materialvalet bestämmer enhetens livslängd. Du måste insistera på SAE 316 eller 316L rostfritt stål för hela sensorkroppen. Undvik 304 rostfritt stål. Den saknar det molybdeninnehåll som krävs för att motstå saltvattensgropar. Använd aldrig sensorrör av plast för bränsletillämpningar under däck. Plaster bryts ned snabbt när de utsätts för moderna etanolblandningar eller aggressiva dieseltillsatser.
Utvärdering av avkänningsteknik
Du har vanligtvis två pålitliga avkänningstekniker att välja mellan för marina applikationer.
Reed Switch och Magnetic Float: Denna teknik använder en serie interna magnetiska switchar. Det är mycket pålitligt. Men dess noggrannhet beror på tätheten hos de interna omkopplarna. Du bör sikta på modeller som erbjuder en stegupplösning på 10-21 mm.
Kapacitiv avkänning: Dessa är solid-state-enheter utan rörliga delar. De ger kontinuerlig, steglös upplösning. De kräver dock strikt dielektrisk kalibrering. Ändringar i bränsletyper (växling från standarddiesel till biodiesel) kan ändra dielektricitetskonstanten och skeva avläsningar.
Anti-Slosh och dämpande profiler
Fartygen upplever konstant pitch and roll. Denna rörelse får bränsle att skvalpa våldsamt. Utan dämpning kommer din mätnål att svänga oregelbundet. Premium digitala sensorer använder signaldämpning på mjukvarunivå. De snittar avläsningarna under några sekunder innan de sänder CAN-meddelandet. Vissa modeller använder mekaniska baffelrör runt flottören. Du behöver minst en av dessa metoder för att säkerställa stabil data.
Miljöinträdesbetyg
Ovansidan av sensorn är vänd mot länsvatten, kondens och enstaka spolningar. Sensorhuvudet och ledningsnätet måste ha en IP67-klassificering som ett strikt minimum. IP68-klassificeringar ger ännu bättre skydd mot kontinuerlig nedsänkning.
Hantering av komplex tankgeometri och kalibrering
Båtbyggare använder sällan perfekt rektangulära bränsletankar. Skrovets konturer dikterar komplexa, oregelbundna tankformer. Denna geometriska verklighet skapar ett enormt problem för linjära standardmätningar.
Det linjära kontra volymetriska problemet
Standardsensorer mäter vätskans djup. De ger en linjär utgång baserat på höjd. En linjär djupavläsning på en V-formad skrovtank ger fullständigt en felaktig bild av den faktiska återstående bränslevolymen. Den övre halvan av en V-tank rymmer betydligt mer bränsle än den smala nedre halvan. Om en linjär sensor visar 50 % djup kan tanken bara innehålla 25 % av sin totala bränslevolym. Denna diskrepans gör att operatörerna överskattar sin återstående räckvidd.
Programmerbar flerpunktskalibrering
Du löser detta problem genom att välja en programmerbar digital sensor. Avancerade CAN-bussmodeller tillåter anpassad profilering på OEM- eller användarnivå. Du kan mata in en 5-punkts eller 10-punkts volymkurva. Sensorns programvara mappar specifika vätskehöjder till faktiska gallon- eller litervärden. Detta omvandlar en rå linjär mätning till en exakt volymetrisk utdata. Din MFD visar det verkliga användbara bränslet.
Instanskonfiguration för multitankfartyg
Större fartyg använder flera bränsletankar. Du kanske har babords, styrbords och mittentankar. CAN-bussnätverket måste skilja mellan dessa fysiska källor. Sensorn måste möjliggöra enkel omtilldelning av 'Datainstanser.' Genom att konfigurera instansnumret förhindrar du att MFD:n förväxlar babords tankdata med styrbords tankdata. Leta efter sensorer som erbjuder enkla instansprogrammeringsverktyg eller dip-switch-konfigurationer.
Implementeringsrealitet och installationsrisker
Även den bästa hårdvaran misslyckas om den installeras felaktigt. Fysiska begränsningar och nätverkstopologier dikterar ofta framgången för din ombyggnad.
Fläns och monteringsstandarder
Din nya sensor måste matcha det fysiska urtaget på din tank. De flesta marina tankar använder standard SAE 5-håls monteringsmönster. Andra använder gängade portar. Om din tank har gängor måste du ange rätt gängstigning, till exempel en 1,25' BSP-anslutning. Var noga med tätningspackningen. Standardgummi bryts ned i diesel. Du måste använda NBR-, FPM- eller FKM (Viton) packningar för strikt kemikaliebeständighet.
Nätverkstopologibegränsningar
CAN-bussnätverk följer strikta arkitektoniska regler. Du kan inte bara skarva ihop kablar. För NMEA 2000 ansluter droppkablar sensorn till huvudstommen. Den maximala tillåtna längden för en fallkabel är 6 meter (cirka 20 fot). Om denna längd överskrids försämras datasignalen. Dessutom måste huvudnätverkets stamnät ha korrekta termineringsmotstånd i båda ändar. Saknade terminatorer orsakar omedelbara kommunikationsfel.
Clearance och baffelinterferens
Många stora marina tankar innehåller inre strukturella bafflar. Dessa metallplattor förhindrar massiva bränsleväxlingar under svängar. Du måste ta hänsyn till sensorflottans fysiska fotavtryck. Se till att flottörmekanismen inte slår eller skaver mot inre tankbafflar. En gnuggande flottör fastnar så småningom. Det orsakar permanenta döda zoner i dina avläsningar. Inspektera alltid tankens insida med en ficklampa innan du tappar den nya enheten på plats.
Kortlistningslogik: Hur man fattar det slutgiltiga beslutet
Att navigera i specifikationsprocessen kräver ett metodiskt tillvägagångssätt. Följ dessa strikta steg för att låsa in rätt hårdvara för ditt fartyg.
Granska det befintliga nätverket: Identifiera ditt nuvarande MFD-märke och modell. Bestäm om du kör ett NMEA 2000-stamnät eller en J1939-arkitektur. Räkna de tillgängliga öppna portarna på dina nätverkstees.
Mät tankdjupet noggrant: Sätt in en stel mätstav i tanken för att hitta det exakta inre djupet. Beställ sensorlängden 10 till 25 mm kortare än detta maximala djup. Detta gap hindrar sensorn från att bottna. Det skyddar enheten från skrovböjning och mekanisk skada.
Genomför noggrann leverantörskontroll: Köp inte blind. Begär tekniska datablad från tillverkaren. Verifiera deras officiella protokollcertifieringsnummer. Bekräfta att materialsammansättningen är äkta 316L rostfritt stål. Granska deras garantivillkor för marina driftsättningar.
Åtgärd nästa steg: Samla ditt fartygs tankschema. Dokumentera din nuvarande nätverksarkitektur. Ta med dessa specifikationer till dina valda leverantörer innan du begär formella offerter. Denna förberedelse förhindrar kostsamma felmatchningar.
Slutsats
Att välja rätt digital bränsletelemetriutrustning kräver noggrann planering. Det är en övning i att matcha digitala nätverksprotokoll med robust metallurgi av marin kvalitet. Analoga system uppfyller inte längre kraven på modern digital fartygshantering.
Prioritera officiell nätverkscertifiering framför overifierade anspråk med dubbla protokoll.
Insistera på 316L rostfritt stål för att klara hårda saltvattenmiljöer.
Använd flerpunktskalibrering för noggranna volymetriska avläsningar i V-skrovstankar.
Storleken på din hårdvara noggrant för att undvika inre stötar och botten.
Kompromissa inte med materialets hållbarhet för mindre kostnadsbesparingar i förväg. Pålitlig data håller dina motorer igång säkert offshore.
FAQ
F: Kan jag ansluta en CAN-busssensor direkt till en analog mätare?
S: Nej. CAN-busssensorer matar ut digitala datapaket. Analoga mätare kräver varierande elektriskt motstånd för att flytta en fysisk nål. Du måste använda en CAN-kompatibel digital display, en MFD eller installera en dedikerad digital-till-analog gateway för att läsa signalen.
F: Hur tilldelar jag flera sensorer för babords och styrbords tankar?
S: Du konfigurerar unika datainstanser för varje sensor. Leverantörer tillhandahåller PC-baserade konfigurationsverktyg eller tillåter justeringar direkt via kompatibla MFD:er. Genom att tilldela 'Instans 0' till Babord och 'Instans 1' till Styrbord hålls dataströmmarna distinkta.
F: Vad händer om jag använder en J1939-sensor i ett NMEA 2000-nätverk?
S: Systemet kommer att misslyckas. De fysiska kontakterna stämmer inte överens. Ännu viktigare är att mjukvarupaketstrukturerna är inkompatibla. MFD:n kan inte avkoda J1939-meddelanden om du inte installerar en specialiserad J1939-till-N2K-protokollgateway.
F: Är kapacitiva CAN-busssensorer bättre än reed switch-floats?
S: Det beror på din ansökan. Kapacitiva sensorer erbjuder kontinuerlig, steglös upplösning utan rörliga delar. De är dock känsliga för förändringar i bränslets dielektriska egenskaper. Reed switch flottörer är mekaniskt robusta och ignorerar vätskeegenskaper förändringar, även om de har stegvis upplösning.
Topprankad designer och tillverkare av nivåsensor och flottörbrytare