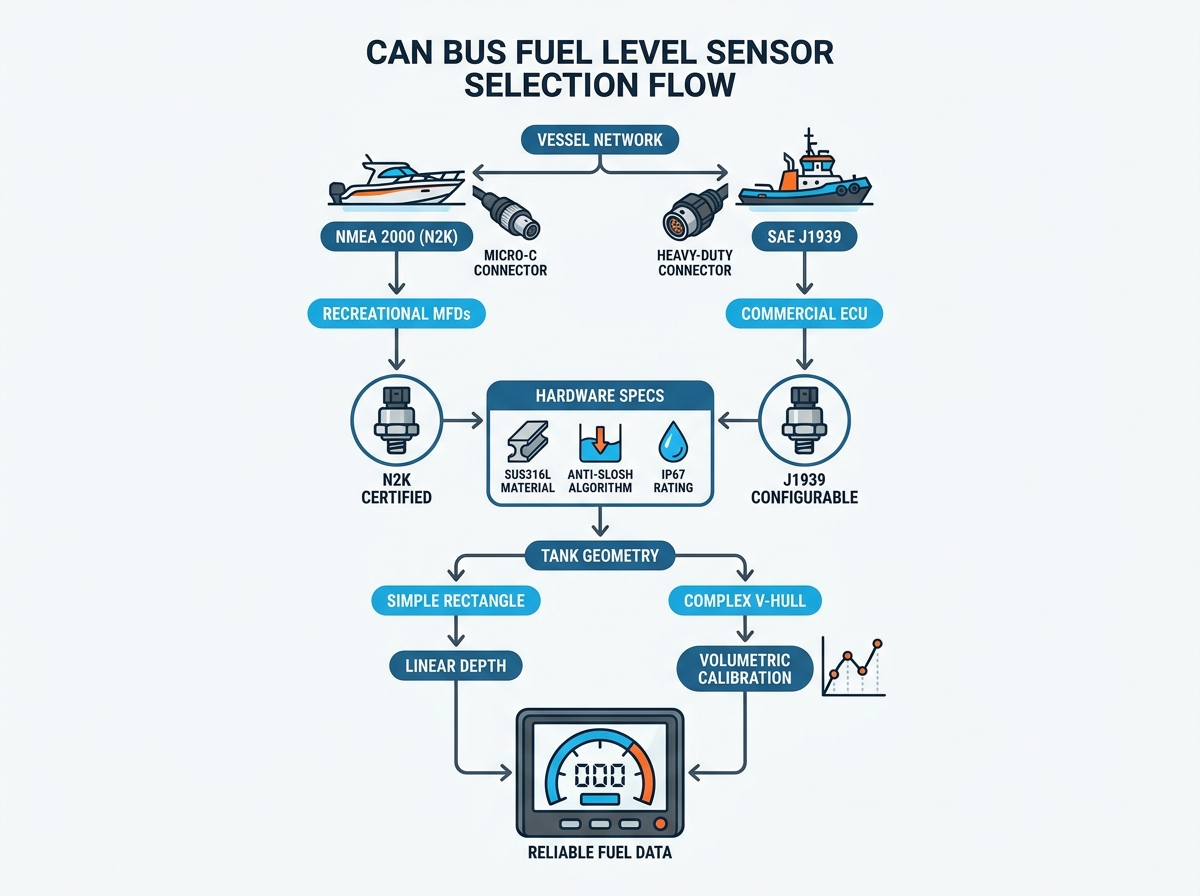
Herkömmliche analoge Widerstandssender versagen häufig in rauen Meeresumgebungen. Starke Schiffsvibrationen, ständige Salzwasserkorrosion und mechanischer Kontaktverschleiß führen zu unregelmäßigen Anzeigen auf dem Armaturenbrett. Bei Offshore-Fahrten kommt es bei Bootsbetreibern häufig zu unerwarteten Sensorausfällen.
Moderne Multifunktionsdisplays (MFDs) und digitale Schaltsysteme erfordern eine kontinuierliche Telemetrie. Die Umstellung auf digitale Netzwerke wie NMEA 2000 oder SAE J1939 sorgt für eine nahtlose Kommunikation in Ihrer gesamten Flotte. Der Einsatz veralteter analoger Komponenten führt zu gefährlichen toten Winkeln im Kraftstoffmanagement.
Dieser Leitfaden bietet einen strukturierten Bewertungsrahmen für die Spezifikation moderner Hardware. Wir untersuchen digitale Protokolle, wesentliche Materialanforderungen und die Kalibrierung komplexer Tankgeometrien. Sie erfahren, wie Sie den richtigen Sensor auswählen, ohne das Risiko einer Netzwerkinkompatibilität einzugehen.
Wichtige Erkenntnisse
Das Protokoll bestimmt die Kompatibilität: Stellen Sie eine strikte Abstimmung zwischen dem Protokoll des Sensors (NMEA 2000 vs. J1939) und dem Kernnetzwerk des Schiffes sicher.
Die Materialauswahl ist nicht verhandelbar: Geben Sie nur Edelstahl SUS316 oder 316L an, um Salzwasserkorrosion und Kraftstoffverschlechterung zu verhindern.
Auf die Dämpfung kommt es an: Suchen Sie nach Sensoren mit algorithmischer oder mechanischer Anti-Schwapp-Funktion, um auch bei rauer See stabile Messwerte aufrechtzuerhalten.
Die Tankgeometrie erfordert eine Kalibrierung: Tanks mit abgestuftem oder V-förmigem Rumpf erfordern programmierbare Mehrpunktsensoren für echte volumetrische Genauigkeit und nicht nur für die lineare Tiefe.
Festlegung von Erfolgskriterien für einen Kraftstoffstandgeber für Schiffe
Die Aufrüstung Ihres Schiffes erfordert eine klare Definition des Erfolgs. Eine zuverlässige Der Geber für den Kraftstoffstand in Schiffen muss eine einwandfreie digitale Basislinie herstellen. Es sollte keine toten Zonen von der Oberseite bis zum Boden des Tanks bieten. Das Gerät muss nativ mit Ihrem Multifunktionsdisplay verbunden sein. Sie sollten die Installation empfindlicher Analog-Digital-Wandler vermeiden. Diese Zwischengateways führen zu unnötigen Fehlerquellen. Echter Erfolg bedeutet, eine langfristige Haltbarkeit ohne fortlaufende Wartung zu erreichen.
Sie müssen häufige Fehlermodi, die mit Komponenten niedrigerer Ebenen verbunden sind, aktiv vermeiden. Bei billigen Sendern kommt es häufig vor, dass der Schwimmer im Schacht festsitzt. Außerdem weisen sie eine schlechte Auflösung auf. Möglicherweise sehen Sie statt sanfter Übergänge große, plötzliche Sprünge bei den Kraftstoffwerten. Galvanische Korrosion zerstört minderwertige Metalle in Salzwasserumgebungen schnell. Um Ihren Tank zu schützen, müssen Sie Materialien auswählen, die speziell für den Einsatz im Meer entwickelt wurden.
Bei der Evaluierung der Hardware müssen die Vorabkosten gegen die langfristigen betrieblichen Einsparungen abgewogen werden. Premium-Digitalsender erfordern eine höhere Anfangsinvestition. Allerdings reduzieren sie die Betriebskosten, die durch Fehlalarme bei niedrigem Kraftstoffstand entstehen, drastisch. Plötzliche Pegelabfälle stören den kommerziellen Schiffsbetrieb und machen Freizeitfahrten zunichte. Investitionen in Qualität verhindern vorzeitigen Hardware-Austausch. Es hält Ihr Schiff von der Reparaturwerft fern und auf dem Wasser.
Netzwerkprotokollausrichtung: NMEA 2000 vs. J1939 Marine Tank Monitoring
Die Auswahl des richtigen digitalen Protokolls verhindert katastrophale Netzwerkkollisionen. Die Schifffahrtsindustrie verlässt sich hauptsächlich auf zwei Standards. Sie müssen Ihre Sensorauswahl an Ihr bestehendes Backbone anpassen.
NMEA 2000 (N2K)-Integration
NMEA 2000 dominiert auf Freizeit- und leichten Handelsschiffen. Es verwendet ein standardisiertes Nachrichtenformat über ein Controller Area Network (CAN). Es sind Standard-DeviceNet-Micro-C-Anschlüsse erforderlich. Sie können diese problemlos in vorhandene Backbone-T-Stücke einstecken.
Ihr primäres Bewertungskriterium ist die offizielle NMEA 2000-Zertifizierung. Zertifizierte Sensoren gewährleisten die Plug-and-Play-Integration mit großen Marken wie Garmin, Raymarine oder Simrad. Nicht zertifizierte Nachahmungen verwerfen Datenpakete. Sie führen häufig zum Einfrieren der Anzeige oder zum Zurücksetzen des Netzwerks.
SAE J1939-Konfiguration
Betreiber schwerer Handelsschiffe, Schlepper und Dieselflotten bevorzugen das SAE J1939-Protokoll. Dieser Standard kommuniziert direkt mit den elektronischen Steuergeräten (ECUs) von Hochleistungsmotoren. Es verarbeitet große Mengen an Diagnosedaten.
Bei der Umsetzung Bei der J1939-Überwachung von Meerestanks müssen Sie die Konfigurierbarkeit der Quelladresse bewerten. Das Gerät benötigt Funktionen zur Baudratenanpassung. Die meisten J1939-Netzwerke arbeiten mit 250 kbit/s. Der Sensor muss seine Konfiguration während des Ein- und Ausschaltens beibehalten.
Die Risiken von Dual-Protokoll-Sensoren
Einige Anbieter bieten günstige „Dual-Protokoll“-Sensoren an, die angeblich sowohl NMEA 2000 als auch J1939 gleichzeitig unterstützen. Sie sollten diese Einheiten meiden. Ihnen mangelt es oft an ausreichender Hardware-Isolierung. Sie verfügen selten über zertifizierte Kommunikationsstacks. Das Mischen von Standards auf einem einzigen, nicht zertifizierten Chip birgt die Gefahr, dass der CAN-Bus mit Fehlerrahmen überschwemmt wird.
Vergleich des Marine-Netzwerkprotokolls
Protokollfunktion
NMEA 2000 (N2K)
SAE J1939
Zielschiffe
Freizeit, leichte Werbung
Schwere Nutzfahrzeuge, Schlepper, Dieselflotten
Steckertyp
DeviceNet Micro-C (5-polig)
Deutsch, M12 oder kundenspezifische Pigtails
Baudrate
250 kbit/s
250 kbps (manchmal 500 kbps)
Integrationsfokus
Navigations-MFDs (Garmin, Simrad)
Motorsteuergeräte, Flottentelematik
Hardwarebewertung: Spezifikationen für Meeresumgebungen
Meeresumgebungen zerstören minderwertige Hardware schnell. Eine zuverlässige Der CAN-Bus-Kraftstoffstandsensor muss ständigen Vibrationen, Temperaturschwankungen und ätzenden Chemikalien standhalten.
Anforderungen an die Materialintegrität
Die Materialauswahl bestimmt die Lebensdauer des Geräts. Sie müssen für das gesamte Sensorgehäuse auf Edelstahl SAE 316 oder 316L bestehen. Vermeiden Sie Edelstahl 304. Es fehlt der erforderliche Molybdängehalt, um Salzwasser-Lochfraß zu widerstehen. Verwenden Sie niemals Sensorrohre aus Kunststoff für Kraftstoffanwendungen unter Deck. Kunststoffe zersetzen sich schnell, wenn sie modernen Ethanolmischungen oder aggressiven Dieselzusätzen ausgesetzt werden.
Bewertung der Sensortechnologie
Für Schiffsanwendungen stehen Ihnen im Allgemeinen zwei zuverlässige Sensortechnologien zur Auswahl.
Reed-Schalter und Magnetschwimmer: Diese Technologie verwendet eine Reihe interner Magnetschalter. Es ist äußerst zuverlässig. Allerdings hängt seine Genauigkeit von der Dichte der internen Schalter ab. Sie sollten sich für Modelle entscheiden, die eine Schrittauflösung von 10–21 mm bieten.
Kapazitive Erfassung: Dabei handelt es sich um Halbleitergeräte ohne bewegliche Teile. Sie bieten eine kontinuierliche, stufenlose Auflösung. Sie erfordern jedoch eine strenge dielektrische Kalibrierung. Änderungen der Kraftstoffart (Umstellung von Standarddiesel auf Biodiesel) können die Dielektrizitätskonstante verändern und die Messwerte verfälschen.
Anti-Schwapp- und Dämpfungsprofile
Schiffe unterliegen einem ständigen Nicken und Rollen. Durch diese Bewegung schwappt der Kraftstoff heftig. Ohne Dämpfung schwingt die Nadel Ihres Messgeräts unregelmäßig. Hochwertige digitale Sensoren nutzen eine Signaldämpfung auf Softwareebene. Sie mitteln die Messwerte über einige Sekunden, bevor sie die CAN-Nachricht senden. Einige Modelle verwenden mechanische Prallrohre um den Schwimmer. Sie benötigen mindestens eine dieser Methoden, um stabile Daten sicherzustellen.
Einstufungen in die Umwelt
Die Oberseite des Sensors ist Bilgenwasser, Kondenswasser und gelegentlichen Abwässern ausgesetzt. Der Sensorkopf und der Kabelbaum müssen mindestens die Schutzart IP67 aufweisen. Die Schutzart IP68 bietet einen noch besseren Schutz gegen dauerhaftes Untertauchen.
Umgang mit komplexer Tankgeometrie und -kalibrierung
Bootsbauer verwenden selten perfekt rechteckige Kraftstofftanks. Rumpfkonturen bestimmen komplexe, unregelmäßige Tankformen. Diese geometrische Realität stellt ein massives Problem für lineare Standardmessungen dar.
Das lineare versus volumetrische Problem
Standardsensoren messen die Tiefe der Flüssigkeit. Sie liefern eine lineare Ausgabe basierend auf der Höhe. Eine lineare Tiefenmessung an einem V-förmigen Rumpftank stellt das tatsächlich verbleibende Kraftstoffvolumen völlig falsch dar. Die obere Hälfte eines V-Tanks fasst deutlich mehr Kraftstoff als die schmale untere Hälfte. Wenn ein linearer Sensor eine Tiefe von 50 % anzeigt, enthält der Tank möglicherweise nur 25 % seines gesamten Kraftstoffvolumens. Diese Diskrepanz führt dazu, dass Betreiber ihre verbleibende Reichweite überschätzen.
Programmierbare Mehrpunktkalibrierung
Sie lösen dieses Problem, indem Sie einen programmierbaren digitalen Sensor auswählen. Fortschrittliche CAN-Bus-Modelle ermöglichen eine benutzerdefinierte Profilierung auf OEM- oder Benutzerebene. Sie können eine 5-Punkt- oder 10-Punkt-Volumenkurve eingeben. Die Sensorsoftware ordnet bestimmte Flüssigkeitshöhen tatsächlichen Gallonen- oder Literwerten zu. Dadurch wird eine lineare Rohmessung in eine präzise volumetrische Ausgabe umgewandelt. Ihr MFD zeigt den tatsächlich nutzbaren Kraftstoff an.
Instanzkonfiguration für Mehrtankschiffe
Größere Schiffe nutzen mehrere Kraftstofftanks. Möglicherweise haben Sie Backbord-, Steuerbord- und Mitteltanks. Das CAN-Bus-Netzwerk muss zwischen diesen physikalischen Quellen unterscheiden. Der Sensor muss eine einfache Neuzuweisung von „Dateninstanzen“ ermöglichen. Durch die Konfiguration der Instanznummer verhindern Sie, dass das MFD die Backbord-Tankdaten mit den Steuerbord-Tankdaten verwechselt. Suchen Sie nach Sensoren, die einfache Instanzprogrammierungstools oder Dip-Schalter-Konfigurationen bieten.
Implementierungsrealitäten und Installationsrisiken
Selbst die beste Hardware versagt, wenn sie unsachgemäß installiert wird. Physische Einschränkungen und Netzwerktopologien bestimmen oft den Erfolg Ihrer Sanierung.
Flansch- und Montagenormen
Ihr neuer Sensor muss mit der physischen Aussparung an Ihrem Tank übereinstimmen. Die meisten Marinetanks verwenden das Standard-SAE-5-Loch-Montagemuster. Andere verwenden Gewindeanschlüsse. Wenn Ihr Tank über Gewinde verfügt, müssen Sie die richtige Gewindesteigung angeben, z. B. einen 1,25-Zoll-BSP-Anschluss. Achten Sie besonders auf die Dichtung. Standardgummi zersetzt sich in Diesel. Für eine strikte chemische Beständigkeit müssen Sie NBR-, FPM- oder FKM-Dichtungen (Viton) verwenden.
Einschränkungen der Netzwerktopologie
CAN-Bus-Netzwerke folgen strengen Architekturregeln. Man kann Drähte nicht einfach zusammenspleißen. Bei NMEA 2000 verbinden Stichkabel den Sensor mit dem Haupt-Backbone. Die maximal zulässige Länge für ein Stichkabel beträgt 6 Meter (ca. 20 Fuß). Wenn diese Länge überschritten wird, verschlechtert sich das Datensignal. Darüber hinaus muss das Hauptnetzwerk-Backbone an beiden Enden über geeignete Abschlusswiderstände verfügen. Fehlende Abschlusswiderstände führen zu sofortigen Kommunikationsausfällen.
Abstand und Schallwandinterferenz
Viele große Meerestanks enthalten interne Strukturleitbleche. Diese Metallplatten verhindern massive Kraftstoffverschiebungen in Kurven. Sie müssen den physischen Platzbedarf des Sensorschwimmers berücksichtigen. Stellen Sie sicher, dass der Schwimmermechanismus nicht an den internen Tankleitblechen anschlägt oder daran reibt. Ein Reibeschwimmer bleibt irgendwann hängen. Es führt zu permanenten Totzonen in Ihren Messwerten. Überprüfen Sie das Tankinnere immer mit einer Taschenlampe, bevor Sie das neue Gerät einsetzen.
Auswahllogik: So treffen Sie die endgültige Entscheidung
Die Steuerung des Spezifikationsprozesses erfordert einen methodischen Ansatz. Befolgen Sie diese strengen Schritte, um die richtige Hardware für Ihr Schiff zu installieren.
Prüfen Sie das bestehende Netzwerk: Identifizieren Sie Ihre aktuelle MFD-Marke und Ihr aktuelles MFD-Modell. Stellen Sie fest, ob Sie ein NMEA 2000-Backbone oder eine J1939-Architektur betreiben. Zählen Sie die verfügbaren offenen Ports an Ihren Netzwerk-T-Stücken.
Tanktiefe genau messen: Führen Sie einen starren Messstab in den Tank ein, um die genaue Innentiefe zu ermitteln. Bestellen Sie die Sensorlänge 10 bis 25 mm kürzer als diese maximale Tiefe. Dieser Spalt verhindert, dass der Sensor durchschlägt. Es schützt das Gerät vor Durchbiegung des Rumpfes und mechanischen Beschädigungen.
Führen Sie eine gründliche Lieferantenüberprüfung durch: Kaufen Sie nicht blind. Fordern Sie beim Hersteller technische Datenblätter an. Überprüfen Sie die offiziellen Protokollzertifizierungsnummern. Bestätigen Sie, dass es sich bei der Materialzusammensetzung um echten 316L-Edelstahl handelt. Sehen Sie sich die Garantiebedingungen für Marineeinsätze an.
Nächster Schritt: Sammeln Sie die schematischen Diagramme des Tanks Ihres Schiffes. Dokumentieren Sie Ihre aktuelle Netzwerkarchitektur. Bringen Sie diese Spezifikationen Ihren ausgewählten Lieferanten mit, bevor Sie formelle Angebote anfordern. Diese Vorbereitung verhindert kostspielige Fehlanpassungen.
Abschluss
Die Auswahl der richtigen digitalen Kraftstofftelemetrieausrüstung erfordert eine sorgfältige Planung. Dabei geht es darum, digitale Netzwerkprotokolle mit robuster Metallurgie in Meeresqualität in Einklang zu bringen. Analoge Systeme werden den Anforderungen des modernen digitalen Schiffsmanagements nicht mehr gerecht.
Priorisieren Sie die offizielle Netzwerkzertifizierung gegenüber unbestätigten Dual-Protokoll-Ansprüchen.
Bestehen Sie auf Edelstahl 316L, um rauen Salzwasserumgebungen standzuhalten.
Nutzen Sie die Mehrpunktkalibrierung für genaue volumetrische Messwerte in V-Rumpf-Tanks.
Bemessen Sie Ihre Hardware sorgfältig, um Schläge auf die interne Schallwand und ein Durchschlagen zu vermeiden.
Gehen Sie bei der Materialhaltbarkeit keine Kompromisse ein, um im Vorfeld geringe Kosteneinsparungen zu erzielen. Zuverlässige Daten sorgen dafür, dass Ihre Motoren vor der Küste sicher laufen.
FAQ
F: Kann ich einen CAN-Bus-Sensor direkt an ein analoges Messgerät anschließen?
A: Nein. CAN-Bus-Sensoren geben digitale Datenpakete aus. Analoge Messgeräte erfordern einen unterschiedlichen elektrischen Widerstand, um eine physische Nadel zu bewegen. Sie müssen eine CAN-kompatible Digitalanzeige oder ein MFD verwenden oder ein dediziertes Digital-Analog-Gateway installieren, um das Signal zu lesen.
F: Wie ordne ich mehrere Sensoren für Backbord- und Steuerbordtanks zu?
A: Sie konfigurieren für jeden Sensor eindeutige Dateninstanzen. Anbieter bieten PC-basierte Konfigurationstools an oder ermöglichen Anpassungen direkt über kompatible MFDs. Durch die Zuweisung von „Instanz 0“ zu Backbord und „Instanz 1“ zu Steuerbord bleiben die Datenströme unterschiedlich.
F: Was passiert, wenn ich einen J1939-Sensor in einem NMEA 2000-Netzwerk verwende?
A: Das System wird ausfallen. Die physischen Anschlüsse stimmen nicht überein. Noch wichtiger ist, dass die Softwarepaketstrukturen inkompatibel sind. Das MFD kann die J1939-Nachrichten nicht dekodieren, es sei denn, Sie installieren ein spezielles J1939-zu-N2K-Protokoll-Gateway.
F: Sind kapazitive CAN-Bus-Sensoren besser als Reed-Schalter-Schwimmer?
A: Das hängt von Ihrer Anwendung ab. Kapazitive Sensoren bieten eine kontinuierliche, stufenlose Auflösung ohne bewegliche Teile. Sie reagieren jedoch empfindlich auf Änderungen der dielektrischen Eigenschaften des Kraftstoffs. Reed-Schalter-Schwimmer sind mechanisch robust und ignorieren Änderungen der Flüssigkeitseigenschaften, obwohl sie eine gestufte Auflösung haben.
Bestbewerteter Designer und Hersteller von Füllstandssensoren und Schwimmerschaltern