従来のアナログ抵抗式送信機は、荒れた海洋環境では故障することがよくあります。船舶の激しい振動、継続的な塩水による腐食、機械的接触の摩耗により、ダッシュボードの測定値が不安定になります。ボートの操縦者は、沖合航海中に予期せぬセンサーの故障に頻繁に遭遇します。
最新の多機能ディスプレイ (MFD) とデジタル スイッチング システムでは、継続的なテレメトリが必要です。 NMEA 2000 や SAE J1939 などのデジタル ネットワークに移行すると、フリート全体でのシームレスな通信が保証されます。時代遅れのアナログコンポーネントに依存すると、燃料管理に危険な盲点が生じます。
このガイドでは、最新のハードウェアを指定するための構造化された評価フレームワークを提供します。デジタルプロトコル、必須の材料要件、複雑なタンク形状の校正について検討します。ネットワークの非互換性を危険にさらさずに正しいセンサーを選択する方法を学びます。
重要なポイント
プロトコルは互換性を決定します: センサーのプロトコル (NMEA 2000 対 J1939) と船舶のコア ネットワーク間の厳密な調整を確保します。
材質はご相談に応じます。 海水腐食や燃料の劣化を防ぐため、SUS316または316Lステンレス鋼のみをご指定ください。
減衰が重要: 荒海でも安定した読み取り値を維持できる、アルゴリズムまたは機械的なアンチスロッシュ機能を備えたセンサーを探してください。
タンクの形状には校正が必要です。 段付きまたは V 字型の船体タンクでは、直線的な深さだけでなく、真の体積精度を得るために、プログラム可能なマルチポイント センサーが必要です。
船舶用燃料レベルセンダーの成功基準の確立
船舶をアップグレードするには、成功の明確な定義が必要です。信頼できる 船舶燃料レベル送信者は
下位層のコンポーネントに関連する一般的な障害モードを積極的に回避する必要があります。安価なセンダーはシャフト内にフロートが固着してしまうことがよくあります。また、解像度も低くなります。燃料測定値がスムーズに変化するのではなく、突然大きく変動する場合があります。ガルバニック腐食は、塩水環境では劣悪な金属を急速に破壊します。タンクを保護するには、海洋暴露用に特別に設計された素材を選択する必要があります。
ハードウェアを評価するには、初期費用と長期的な運用上の節約を比較検討する必要があります。プレミアムデジタル送信者には、より高い初期投資が必要です。ただし、誤った燃料低下警報による運用コストは大幅に削減されます。突然のゲージの低下により、商業海上操業が中断され、レクリエーション旅行が台無しになります。品質に投資することで、時期尚早なハードウェアの交換を防ぎます。船舶を修理場や水上から守ります。
ネットワークプロトコルの調整: NMEA 2000 対 J1939 海洋タンクモニタリング
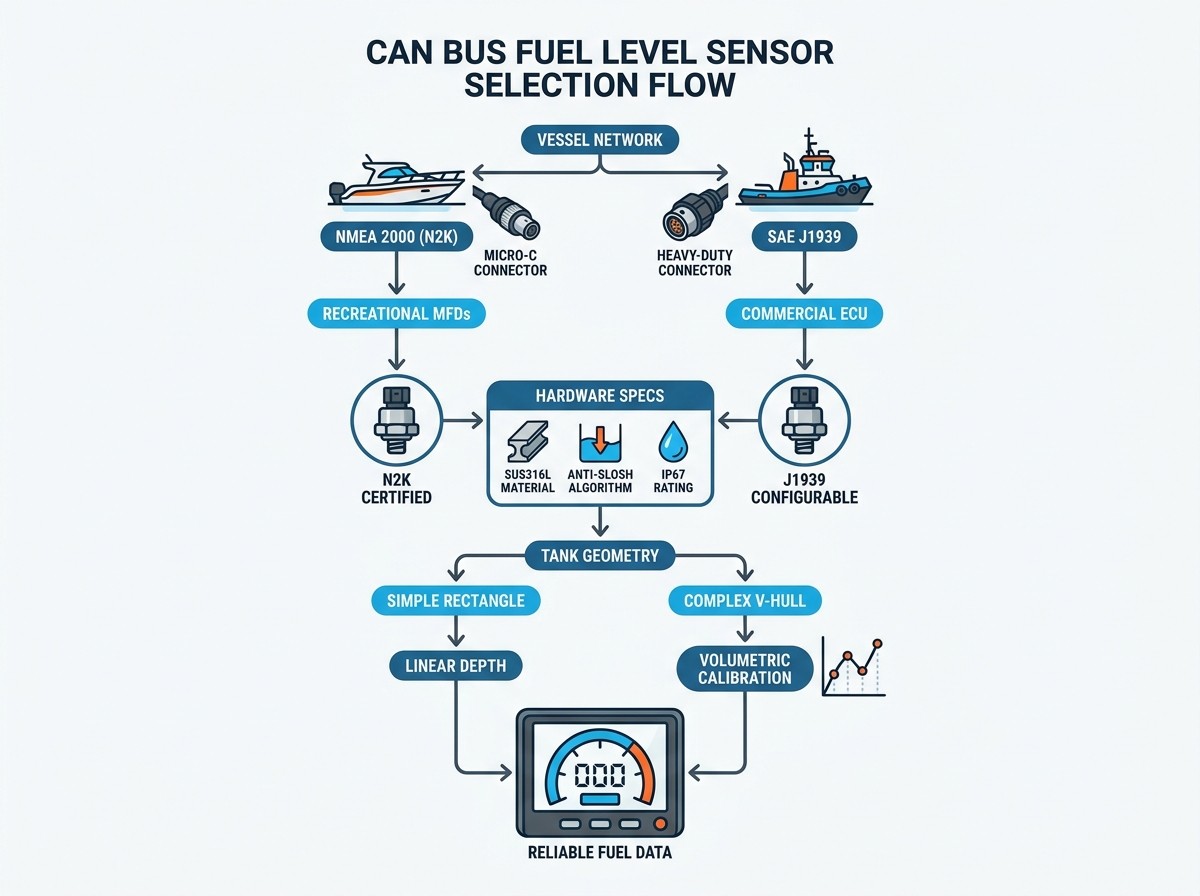
適切なデジタル プロトコルを選択すると、悲惨なネットワーク衝突が防止されます。海洋産業は主に 2 つの規格に依存しています。センサーの選択は、既存のバックボーンに合わせて行う必要があります。
NMEA 2000 (N2K) の統合
NMEA 2000 は、レクリエーション船と小型商用船を支配しています。コントローラ エリア ネットワーク (CAN) 上で標準化されたメッセージング形式を使用します。標準の DeviceNet micro-C コネクタが必要です。これらを既存のバックボーン T シャツに簡単に差し込むことができます。
主な評価基準は、公式の NMEA 2000 認定です。認定センサーにより、Garmin、Raymarine、Simrad などの主要ブランドとのプラグアンドプレイ統合が保証されます。認定されていない模造品はデータ パケットをドロップします。多くの場合、表示のフリーズやネットワークのリセットが発生します。
SAE J1939 構成
大型商業船舶操縦者、タグボート、およびディーゼル重量の多い艦隊は、SAE J1939 プロトコルを好みます。この規格は、大型エンジンの電子制御ユニット (ECU) と直接通信します。膨大な量の診断データを処理します。
実装するときは J1939 海洋タンク監視では
デュアルプロトコルセンサーのリスク
一部のベンダーは、NMEA 2000 と J1939 の両方を同時にサポートすると主張して、安価な「デュアル プロトコル」センサーを提供しています。これらのユニットは避けるべきです。多くの場合、適切なハードウェア分離が欠如しています。認定された通信スタックを搭載していることはほとんどありません。単一の未認定チップ上で規格を混在させると、CAN バスがエラー フレームで溢れる危険があります。
海洋ネットワークプロトコルの比較
プロトコル機能
NMEA 2000 (N2K)
SAE J1939
対象船舶
レクリエーション、軽商業
大型商用船、タグボート、ディーゼル船団
コネクタの種類
DeviceNet Micro-C (5ピン)
Deutsch、M12、またはカスタムピグテール
ボーレート
250kbps
250 kbps (場合によっては 500 kbps)
統合の焦点
ナビゲーション複合機 (Garmin、Simrad)
エンジン ECU、フリート テレマティクス
ハードウェア評価:海洋環境向け仕様
海洋環境では、標準以下のハードウェアが急速に破壊されます。信頼できる CAN バス燃料レベル センサーは
マテリアルインテグリティ要件
材料の選択によってデバイスの寿命が決まります。センサー本体全体には SAE 316 または 316L ステンレス鋼を使用する必要があります。 304 ステンレス鋼は避けてください。塩水の孔食に耐えるのに必要なモリブデン含有量が不足しています。甲板下の燃料用途にはプラスチック製センサーチューブを決して使用しないでください。プラスチックは、最新のエタノール混合物や攻撃的なディーゼル添加剤にさらされると急速に劣化します。
センシング技術の評価
通常、海洋アプリケーションには 2 つの信頼性の高いセンシング テクノロジーから選択できます。
リード スイッチと磁気フロート: このテクノロジーは、一連の内部磁気スイッチを使用します。信頼性が高いです。ただし、その精度は内部スイッチの密度によって異なります。 10 ~ 21 mm のステップ分解能を提供するモデルを目指す必要があります。
静電容量センシング: これらは可動部品のないソリッドステート デバイスです。継続的かつ無段階の解決を提供します。ただし、厳密な誘電体校正が必要です。燃料の種類を変更すると (標準ディーゼルからバイオディーゼルに切り替えると)、誘電率とスキューの測定値が変化する可能性があります。
アンチスロッシュおよびダンピングプロファイル
船舶は一定のピッチとロールを経験します。この動きにより燃料が激しく飛び散ります。減衰がないと、ゲージの針が不規則に振れます。プレミアムデジタルセンサーは、ソフトウェアレベルの信号ダンピングを利用します。 CAN メッセージをブロードキャストする前に、数秒間の読み取り値を平均します。一部のモデルでは、フロートの周囲に機械式バッフルチューブを使用しています。安定したデータを確保するには、これらの方法の少なくとも 1 つが必要です。
環境侵入評価
センサーの上面は、ビルジ水、結露、および時折の洗い流しに面しています。センサーヘッドとワイヤーハーネスは、最低限として IP67 等級を満たしている必要があります。 IP68 定格により、継続的な水没に対してさらに優れた保護が提供されます。
複雑なタンクの形状と校正の処理
ボート製造業者が完全な長方形の燃料タンクを使用することはほとんどありません。船体の輪郭により、複雑で不規則なタンクの形状が決まります。この幾何学的現実は、標準的な線形測定に大きな問題を引き起こします。
線形問題と体積問題
標準センサーは液体の深さを測定します。高さに基づいて線形出力を提供します。 V 字型の船体タンクの直線的な深さの読み取りは、実際の燃料残量を完全に誤って表しています。 V タンクの上半分には、狭い下半分よりもはるかに多くの燃料が収容されます。リニア センサーが深さ 50% を読み取った場合、タンクには総燃料量の 25% しか入っていない可能性があります。この不一致により、オペレーターは残りの航続距離を過大評価することになります。
プログラム可能な多点校正
この問題は、プログラム可能なデジタル センサーを選択することで解決できます。高度な CAN バス モデルにより、OEM またはユーザーレベルのカスタム プロファイリングが可能になります。 5 ポイントまたは 10 ポイントのボリューム カーブを入力できます。センサー ソフトウェアは、特定の液体の高さを実際のガロンまたはリットルの値にマッピングします。これにより、生の線形測定値が正確な体積出力に変換されます。 MFD には実際に使用可能な燃料が表示されます。
マルチタンク容器のインスタンス構成
大型の船舶では複数の燃料タンクが使用されます。左舷、右舷、中央の戦車があるかもしれません。 CAN バス ネットワークは、これらの物理ソースを区別する必要があります。センサーでは、「データ インスタンス」を簡単に再割り当てできる必要があります。インスタンス番号を構成することで、MFD が左舷のタンク データと右舷のタンク データを混同するのを防ぎます。シンプルなインスタンス プログラミング ツールまたはディップ スイッチ構成を提供するセンサーを探してください。
導入の現実と設置のリスク
最良のハードウェアであっても、正しく取り付けられないと故障します。多くの場合、物理的な制約とネットワーク トポロジが再調整の成功を左右します。
フランジと取り付けの規格
新しいセンサーはタンクの物理的なカットアウトと一致する必要があります。ほとんどの海洋タンクは、標準的な SAE 5 穴取り付けパターンを使用しています。他のものはネジ付きポートを使用します。タンクにねじがある場合は、1.25 インチ BSP 接続など、正しいねじピッチを指定する必要があります。シーリング ガスケットに細心の注意を払ってください。標準ゴムはディーゼルでは劣化します。厳密な耐薬品性を確保するには、NBR、FPM、または FKM (バイトン) ガスケットを使用する必要があります。
ネットワークトポロジの制約
CAN バス ネットワークは厳密なアーキテクチャ ルールに従っています。ワイヤを単純に接続することはできません。 NMEA 2000 の場合、ドロップ ケーブルでセンサーをメイン バックボーンに接続します。ドロップ ケーブルの最大許容長は 6 メートル (約 20 フィート) です。この長さを超えると、データ信号が劣化します。さらに、メイン ネットワーク バックボーンの両端に適切な終端抵抗が必要です。ターミネータがないと、ただちに通信障害が発生します。
クリアランスとバッフル干渉
多くの大型海洋タンクには内部構造バッフルが含まれています。これらの金属プレートは、旋回中の燃料の大幅な移動を防ぎます。センサー フロートの物理的な設置面積を考慮する必要があります。フロート機構が内部タンクのバッフルに当たったりこすったりしないようにしてください。擦れた浮きはやがて固着してしまいます。測定値に永続的なデッドゾーンが発生します。新しいユニットを所定の位置に落とす前に、必ず懐中電灯でタンクの内部を検査してください。
候補者リストのロジック: 最終決定を下す方法
仕様プロセスを進めるには、系統的なアプローチが必要です。以下の厳密な手順に従って、船舶に適切なハードウェアを固定してください。
既存のネットワークを監査する: 現在の MFD ブランドとモデルを特定します。 NMEA 2000 バックボーンを実行するか、J1939 アーキテクチャを実行するかを決定します。ネットワーク T シャツ上で利用可能なオープン ポートを数えます。
タンクの深さを正確に測定: 硬い測定棒をタンクに挿入して、正確な内部深さを調べます。センサ長さはこの最大深さより10~25mm短くご注文ください。この隙間によりセンサーの底つきを防ぎます。ユニットを船体の曲がりや機械的損傷から保護します。
徹底的なベンダー審査を実施します。 盲目的に購入しないでください。メーカーから技術データシートを要求します。公式プロトコル認証番号を確認してください。材料構成が真の 316L ステンレス鋼であることを確認してください。海上配備の保証条件を確認してください。
次のステップのアクション: 船舶のタンクの概略図を収集します。現在のネットワーク アーキテクチャを文書化します。正式な見積もりを依頼する前に、これらの仕様を選択したサプライヤーに持参してください。この準備により、コストのかかる不一致が防止されます。
結論
適切なデジタル燃料遠隔測定装置を選択するには、慎重な計画が必要です。これは、デジタル ネットワーキング プロトコルと堅牢な海洋グレードの冶金を適合させるための演習です。アナログ システムは、現代のデジタル船舶管理の要求を満たせなくなりました。
未検証のデュアルプロトコルの主張よりも公式のネットワーク認証を優先します。
過酷な海水環境にも耐えられるよう、316L ステンレススチールを採用。
V ハル タンクの体積を正確に測定するには、多点校正を利用します。
内部バッフルの衝突や底付きを避けるために、ハードウェアのサイズを慎重に決定してください。
初期費用をわずかに節約するために、材料の耐久性を犠牲にしないでください。信頼性の高いデータにより、オフショアでのエンジンの安全な稼働が維持されます。
よくある質問
Q: CAN バス センサーをアナログ ゲージに直接接続できますか?
A: いいえ。CAN バス センサーはデジタル データ パケットを出力します。アナログ ゲージでは、物理的な針を動かすためにさまざまな電気抵抗が必要です。信号を読み取るには、CAN 互換のデジタル ディスプレイ、MFD を使用するか、専用のデジタル - アナログ ゲートウェイをインストールする必要があります。
Q: 複数のセンサーを左舷タンクと右舷タンクに割り当てるにはどうすればよいですか?
A: センサーごとに一意のデータ インスタンスを構成します。ベンダーは PC ベースの構成ツールを提供したり、互換性のある MFD を介して直接調整したりできます。 「インスタンス 0」をポートに割り当て、「インスタンス 1」をスターボードに割り当てると、データ ストリームが区別されます。
Q: NMEA 2000 ネットワーク上で J1939 センサーを使用するとどうなりますか?
A: システムは失敗します。物理コネクタが一致しません。さらに重要なのは、ソフトウェアのパケット構造に互換性がないことです。特殊な J1939-to-N2K プロトコル ゲートウェイをインストールしない限り、MFD は J1939 メッセージをデコードできません。
Q: 容量性 CAN バス センサーはリード スイッチ フロートよりも優れていますか?
A: アプリケーションによって異なります。静電容量センサーは、可動部品なしで連続的かつ無段階の分解能を提供します。ただし、燃料の誘電特性の変化には敏感です。リードスイッチフロートは機械的に堅牢であり、段階的な分解能を持っていますが、流体特性の変化を無視します。