Les émetteurs résistifs analogiques traditionnels échouent souvent dans des environnements marins difficiles. Les fortes vibrations du navire, la corrosion constante par l'eau salée et l'usure des contacts mécaniques provoquent des lectures erratiques du tableau de bord. Les exploitants de bateaux sont fréquemment confrontés à des pannes inattendues de capteurs lors de voyages au large.
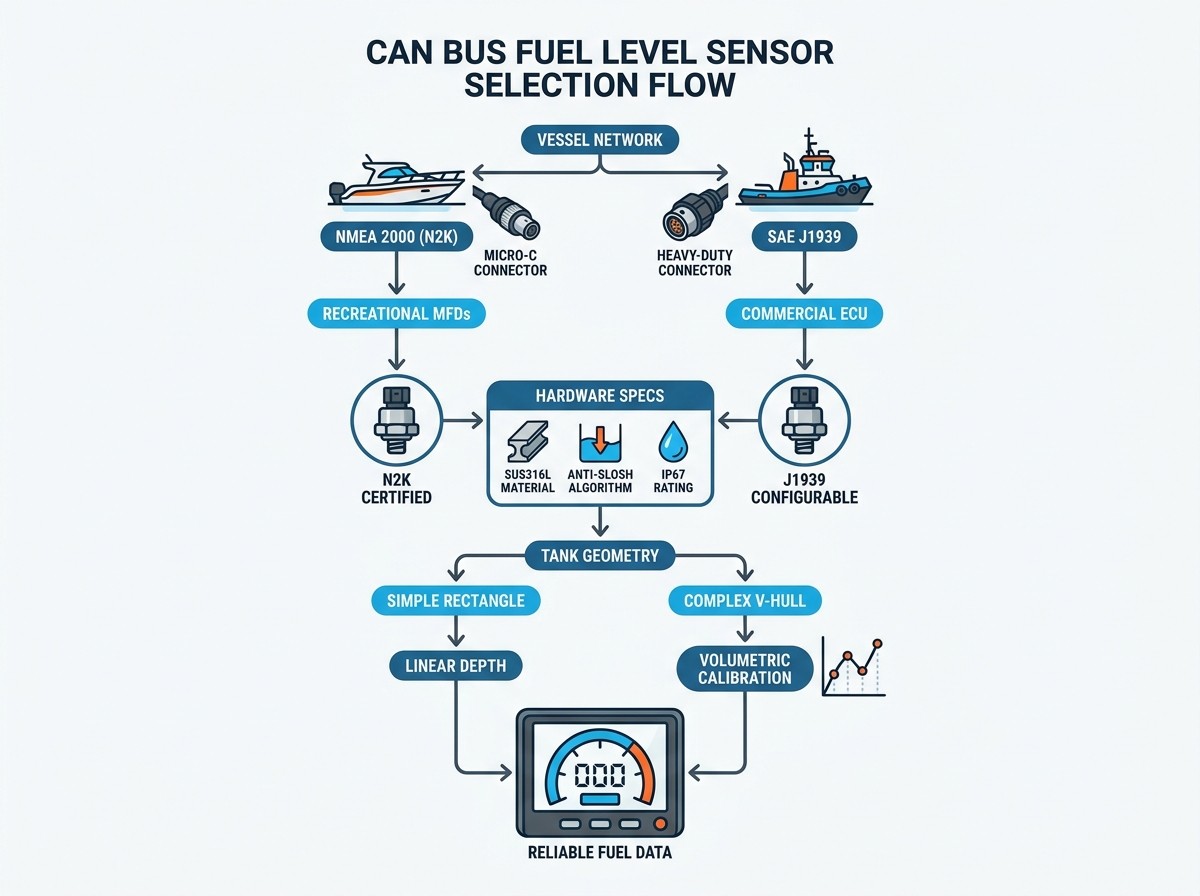
Les écrans multifonctions (MFD) modernes et les systèmes de commutation numérique exigent une télémétrie continue. Le passage aux réseaux numériques comme NMEA 2000 ou SAE J1939 garantit une communication transparente au sein de votre flotte. S'appuyer sur des composants analogiques obsolètes crée des angles morts dangereux dans la gestion du carburant.
Ce guide fournit un cadre d'évaluation structuré pour spécifier le matériel moderne. Nous examinerons les protocoles numériques, les exigences en matière de matériaux essentiels et l'étalonnage complexe de la géométrie des réservoirs. Vous apprendrez à choisir le bon capteur sans risquer une incompatibilité réseau.
Points clés à retenir
Le protocole dicte la compatibilité : assurez un alignement strict entre le protocole du capteur (NMEA 2000 contre J1939) et le réseau central du navire.
Le choix des matériaux n'est pas négociable : spécifiez uniquement l'acier inoxydable SUS316 ou 316L pour éviter la corrosion par l'eau salée et la dégradation du carburant.
L'amortissement est important : recherchez des capteurs dotés de capacités anti-slosh algorithmiques ou mécaniques pour maintenir des lectures stables dans une mer agitée.
La géométrie du réservoir nécessite un étalonnage : les réservoirs à coque en escalier ou en forme de V nécessitent des capteurs programmables multipoints pour une véritable précision volumétrique, et pas seulement une profondeur linéaire.
Établir des critères de réussite pour un émetteur de niveau de carburant marin
La mise à niveau de votre navire nécessite une définition claire du succès. Un fiable L'émetteur de niveau de carburant marin doit établir une base de référence numérique sans faille. Il ne doit offrir aucune zone morte du haut au bas du réservoir. L’appareil doit se connecter nativement à votre écran multifonction. Vous devez éviter d’installer des convertisseurs analogique-numérique fragiles. Ces passerelles intermédiaires introduisent des points de défaillance inutiles. Le véritable succès signifie atteindre une durabilité à long terme sans entretien continu.
Vous devez activement éviter les modes de défaillance courants associés aux composants de niveau inférieur. Les émetteurs bon marché souffrent souvent de flotteurs coincés à l’intérieur de l’arbre. Ils présentent également une mauvaise résolution. Vous pourriez constater des sauts importants et soudains dans les relevés de carburant au lieu de transitions douces. La corrosion galvanique détruit rapidement les métaux de qualité inférieure dans les environnements d'eau salée. La protection de votre réservoir nécessite de sélectionner des matériaux spécialement conçus pour l’exposition marine.
L'évaluation du matériel implique de comparer les coûts initiaux aux économies opérationnelles à long terme. Les expéditeurs numériques premium nécessitent un investissement initial plus élevé. Cependant, ils réduisent considérablement le coût opérationnel des fausses alarmes de faible niveau de carburant. Des baisses soudaines de jauge perturbent les opérations maritimes commerciales et ruinent les voyages récréatifs. Investir dans la qualité évite les remplacements prématurés du matériel. Il maintient votre navire hors du chantier de réparation et sur l'eau.
Alignement du protocole réseau : surveillance des réservoirs marins NMEA 2000 et J1939
La sélection du bon protocole numérique évite les collisions réseau désastreuses. L'industrie maritime s'appuie principalement sur deux normes. Vous devez aligner votre choix de capteur sur votre dorsale existante.
Intégration NMEA 2000 (N2K)
NMEA 2000 domine les navires de plaisance et commerciaux légers. Il utilise un format de messagerie standardisé sur un réseau CAN (Controller Area Network). Il nécessite des connecteurs micro-C DeviceNet standard. Vous pouvez facilement les brancher sur les tés de base existants.
Votre principal critère d’évaluation est la certification officielle NMEA 2000. Les capteurs certifiés garantissent une intégration plug-and-play avec de grandes marques comme Garmin, Raymarine ou Simrad. Les contrefaçons non certifiées abandonnent des paquets de données. Ils provoquent souvent un gel de l’affichage ou une réinitialisation du réseau.
Configuration SAE J1939
Les exploitants de navires commerciaux lourds, les remorqueurs et les flottes diesel préfèrent le protocole SAE J1939. Cette norme communique directement avec les unités de commande électroniques (ECU) des moteurs lourds. Il gère de grandes quantités de données de diagnostic.
Lors de la mise en œuvre Surveillance des réservoirs marins J1939 , vous devez évaluer la configurabilité de l'adresse source. L'appareil a besoin de capacités de correspondance de débit en bauds. La plupart des réseaux J1939 fonctionnent à 250 kbps. Le capteur doit conserver sa configuration pendant les cycles d'alimentation.
Les risques des capteurs à double protocole
Certains fournisseurs proposent des capteurs « double protocole » bon marché prétendant prendre en charge simultanément NMEA 2000 et J1939. Vous devriez éviter ces unités. Ils manquent souvent d’une isolation matérielle adéquate. Ils disposent rarement de piles de communication certifiées. Mélanger des normes sur une seule puce non certifiée risque d'inonder le bus CAN de trames d'erreur.
Comparaison des protocoles de réseau marin
Fonctionnalité de protocole
NMEA 2000 (N2K)
SAEJ1939
Navires cibles
Récréatif, commercial léger
Flottes commerciales lourdes, remorqueurs et diesel
Type de connecteur
DeviceNet Micro-C (5 broches)
Deutsch, M12 ou tresses personnalisées
Débit en bauds
250 kbit/s
250 kbps (parfois 500 kbps)
Objectif intégration
MFD de navigation (Garmin, Simrad)
Calculateurs moteur, télématique de flotte
Évaluation du matériel : spécifications pour les environnements marins
Les environnements marins détruisent rapidement le matériel de qualité inférieure. Un fiable Le capteur de niveau de carburant du bus CAN doit résister aux vibrations continues, aux variations de température et aux produits chimiques corrosifs.
Exigences en matière d'intégrité des matériaux
Le choix des matériaux dicte la durée de vie de l'appareil. Il faut insister sur l'acier inoxydable SAE 316 ou 316L pour l'ensemble du corps du capteur. Évitez l'acier inoxydable 304. Il lui manque la teneur en molybdène nécessaire pour résister aux piqûres d’eau salée. N’utilisez jamais de tubes capteurs en plastique pour les applications de carburant sous le pont. Les plastiques se dégradent rapidement lorsqu’ils sont exposés à des mélanges d’éthanol modernes ou à des additifs diesel agressifs.
Évaluation de la technologie de détection
Vous disposez généralement de deux technologies de détection fiables parmi lesquelles choisir pour les applications marines.
Interrupteur à lames et flotteur magnétique : Cette technologie utilise une série d'interrupteurs magnétiques internes. C'est très fiable. Cependant, sa précision dépend de la densité des commutateurs internes. Vous devriez viser des modèles offrant une résolution par pas de 10 à 21 mm.
Détection capacitive : ce sont des dispositifs à semi-conducteurs sans pièces mobiles. Ils offrent une résolution continue et continue. Cependant, ils nécessitent un étalonnage diélectrique strict. Les changements de types de carburant (passage du diesel standard au biodiesel) peuvent modifier la constante diélectrique et fausser les lectures.
Profils Anti-Slosh et Amortissants
Les navires connaissent un tangage et un roulis constants. Ce mouvement provoque un violent clapotis du carburant. Sans amortissement, l’aiguille de votre jauge oscillera de manière erratique. Les capteurs numériques haut de gamme utilisent un amortissement du signal au niveau logiciel. Ils font la moyenne des lectures sur quelques secondes avant de diffuser le message CAN. Certains modèles utilisent des tubes déflecteurs mécaniques autour du flotteur. Vous avez besoin d'au moins une de ces méthodes pour garantir la stabilité des données.
Cotes d'entrée environnementales
La face supérieure du capteur est confrontée à l'eau de cale, à la condensation et aux lavages occasionnels. La tête du capteur et le faisceau de câbles doivent au minimum être classés IP67. Les indices IP68 offrent une protection encore meilleure contre la submersion continue.
Gestion de la géométrie et de l'étalonnage complexes des réservoirs
Les constructeurs de bateaux utilisent rarement des réservoirs de carburant parfaitement rectangulaires. Les contours de la coque dictent des formes de réservoir complexes et irrégulières. Cette réalité géométrique crée un énorme problème pour les mesures linéaires standard.
Le problème linéaire ou volumétrique
Des capteurs standards mesurent la profondeur du liquide. Ils fournissent une sortie linéaire basée sur la hauteur. Une lecture linéaire de la profondeur sur un réservoir à coque en forme de V donne une idée complètement fausse du volume de carburant restant réel. La moitié supérieure d’un réservoir en V contient beaucoup plus de carburant que la moitié inférieure étroite. Si un capteur linéaire indique une profondeur de 50 %, le réservoir pourrait ne contenir que 25 % de son volume total de carburant. Cet écart amène les opérateurs à surestimer leur autonomie restante.
Étalonnage multipoint programmable
Vous résolvez ce problème en sélectionnant un capteur numérique programmable. Les modèles de bus CAN avancés permettent un profilage personnalisé au niveau OEM ou utilisateur. Vous pouvez saisir une courbe de volume à 5 ou 10 points. Le logiciel du capteur mappe les hauteurs de fluide spécifiques aux valeurs réelles en gallons ou en litres. Cela convertit une mesure linéaire brute en une sortie volumétrique précise. Votre MFD affiche le véritable carburant utilisable.
Configuration d'instance pour les navires multi-réservoirs
Les grands navires utilisent plusieurs réservoirs de carburant. Vous pourriez avoir des réservoirs bâbord, tribord et central. Le réseau de bus CAN doit faire la différence entre ces sources physiques. Le capteur doit permettre une réaffectation facile des « Instances de données ». En configurant le numéro d'instance, vous évitez que le MFD ne confonde les données du réservoir bâbord avec les données du réservoir tribord. Recherchez des capteurs offrant des outils de programmation d'instance simples ou des configurations de commutateurs DIP.
Réalités de mise en œuvre et risques d’installation
Même le meilleur matériel échoue s’il est mal installé. Les contraintes physiques et les topologies de réseau dictent souvent le succès de votre rénovation.
Normes de bride et de montage
Votre nouveau capteur doit correspondre à la découpe physique de votre réservoir. La plupart des réservoirs marins utilisent le modèle de montage standard SAE à 5 trous. D'autres utilisent des ports filetés. Si votre réservoir est doté de filetages, vous devez spécifier le pas de filetage correct, par exemple un raccord BSP de 1,25'. Portez une attention particulière au joint d'étanchéité. Le caoutchouc standard se dégrade dans le diesel. Vous devez utiliser des joints NBR, FPM ou FKM (Viton) pour une résistance chimique stricte.
Contraintes de topologie du réseau
Les réseaux de bus CAN suivent des règles architecturales strictes. Vous ne pouvez pas simplement assembler des fils. Pour NMEA 2000, des câbles de dérivation connectent le capteur au réseau principal. La longueur maximale autorisée pour un câble de dérivation est de 6 mètres (environ 20 pieds). Le dépassement de cette longueur dégrade le signal de données. De plus, le réseau fédérateur principal doit avoir des résistances de terminaison appropriées aux deux extrémités. Les terminateurs manquants provoquent des échecs de communication immédiats.
Dégagement et interférence des déflecteurs
De nombreux grands réservoirs marins contiennent des chicanes structurelles internes. Ces plaques métalliques empêchent les déplacements massifs de carburant pendant les virages. Vous devez tenir compte de l'empreinte physique du flotteur du capteur. Assurez-vous que le mécanisme du flotteur ne heurte pas ou ne frotte pas contre les déflecteurs internes du réservoir. Un flotteur frottant finit par coller. Cela provoque des zones mortes permanentes dans vos lectures. Inspectez toujours l’intérieur du réservoir avec une lampe de poche avant de mettre la nouvelle unité en place.
Logique de présélection : comment prendre la décision finale
Naviguer dans le processus de spécification nécessite une approche méthodique. Suivez ces étapes strictes pour verrouiller le matériel approprié pour votre navire.
Auditez le réseau existant : identifiez votre marque et votre modèle MFD actuels. Déterminez si vous exécutez un réseau fédérateur NMEA 2000 ou une architecture J1939. Comptez les ports ouverts disponibles sur vos tees réseau.
Mesurez la profondeur du réservoir avec précision : insérez un bâton de mesure rigide dans le réservoir pour trouver la profondeur interne exacte. Commandez la longueur du capteur de 10 à 25 mm plus courte que cette profondeur maximale. Cet espace empêche le capteur de toucher le fond. Il protège l'unité de la flexion de la coque et des dommages mécaniques.
Effectuez une vérification approfondie des fournisseurs : n’achetez pas à l’aveugle. Exigez des fiches techniques auprès du fabricant. Vérifiez leurs numéros de certification de protocole officiels. Confirmez que la composition du matériau est du véritable acier inoxydable 316L. Consultez leurs conditions de garantie pour les déploiements maritimes.
Action suivante : Rassemblez les diagrammes schématiques des réservoirs de votre navire. Documentez votre architecture réseau actuelle. Apportez ces spécifications aux fournisseurs que vous avez choisis avant de demander des devis formels. Cette préparation évite des décalages coûteux.
Conclusion
La sélection du bon équipement de télémétrie numérique du carburant nécessite une planification minutieuse. Il s’agit d’un exercice visant à faire correspondre les protocoles de réseautage numérique avec une métallurgie robuste de qualité marine. Les systèmes analogiques ne répondent plus aux exigences de la gestion numérique moderne des navires.
Donnez la priorité à la certification officielle du réseau plutôt qu’aux réclamations non vérifiées à double protocole.
Insistez sur l’acier inoxydable 316L pour survivre aux environnements difficiles d’eau salée.
Utilisez l'étalonnage multipoint pour des lectures volumétriques précises dans les réservoirs à coque en V.
Dimensionnez soigneusement votre matériel pour éviter les coups de déflecteurs internes et les effondrements.
Ne faites aucun compromis sur la durabilité des matériaux pour réaliser des économies initiales mineures. Des données fiables permettent à vos moteurs de fonctionner en toute sécurité au large.
FAQ
Q : Puis-je connecter un capteur de bus CAN directement à une jauge analogique ?
R : Non. Les capteurs du bus CAN émettent des paquets de données numériques. Les jauges analogiques nécessitent une résistance électrique variable pour déplacer une aiguille physique. Vous devez utiliser un affichage numérique compatible CAN, un MFD ou installer une passerelle numérique-analogique dédiée pour lire le signal.
Q : Comment puis-je attribuer plusieurs capteurs aux réservoirs bâbord et tribord ?
R : Vous configurez des instances de données uniques pour chaque capteur. Les fournisseurs fournissent des outils de configuration basés sur PC ou permettent des ajustements directement via des MFD compatibles. L'attribution de 'Instance 0' au port et de 'Instance 1' à Starboard permet de conserver la distinction des flux de données.
Q : Que se passe-t-il si j'utilise un capteur J1939 sur un réseau NMEA 2000 ?
R : Le système échouera. Les connecteurs physiques ne correspondent pas. Plus important encore, les structures des paquets logiciels sont incompatibles. Le MFD ne peut pas décoder les messages J1939 à moins que vous n'installiez une passerelle de protocole J1939 vers N2K spécialisée.
Q : Les capteurs capacitifs du bus CAN sont-ils meilleurs que les flotteurs à interrupteurs à lames ?
R : Cela dépend de votre application. Les capteurs capacitifs offrent une résolution continue et continue sans pièces mobiles. Cependant, ils sont sensibles aux modifications des propriétés diélectriques du carburant. Les flotteurs à interrupteur Reed sont mécaniquement robustes et ignorent les changements de propriétés du fluide, bien qu'ils aient une résolution échelonnée.
Concepteur et fabricant de premier ordre de capteurs de niveau et d'interrupteurs à flotteur