Tradycyjne analogowe nadajniki rezystancyjne często zawodzą w trudnych warunkach morskich. Silne wibracje statku, ciągła korozja słonej wody i mechaniczne zużycie styków powodują błędne odczyty na desce rozdzielczej. Operatorzy łodzi często doświadczają nieoczekiwanych awarii czujników podczas rejsów morskich.
Nowoczesne wyświetlacze wielofunkcyjne (MFD) i cyfrowe systemy przełączające wymagają ciągłej telemetrii. Przejście na sieci cyfrowe, takie jak NMEA 2000 lub SAE J1939, zapewnia bezproblemową komunikację w całej flocie. Poleganie na przestarzałych komponentach analogowych stwarza niebezpieczne martwe punkty w zarządzaniu paliwem.
Ten przewodnik zapewnia ustrukturyzowane ramy oceny służące do określania nowoczesnego sprzętu. Przeanalizujemy protokoły cyfrowe, zasadnicze wymagania materiałowe i złożoną kalibrację geometrii zbiorników. Dowiesz się jak wybrać odpowiedni czujnik, nie narażając się na niekompatybilność sieci.
Kluczowe dania na wynos
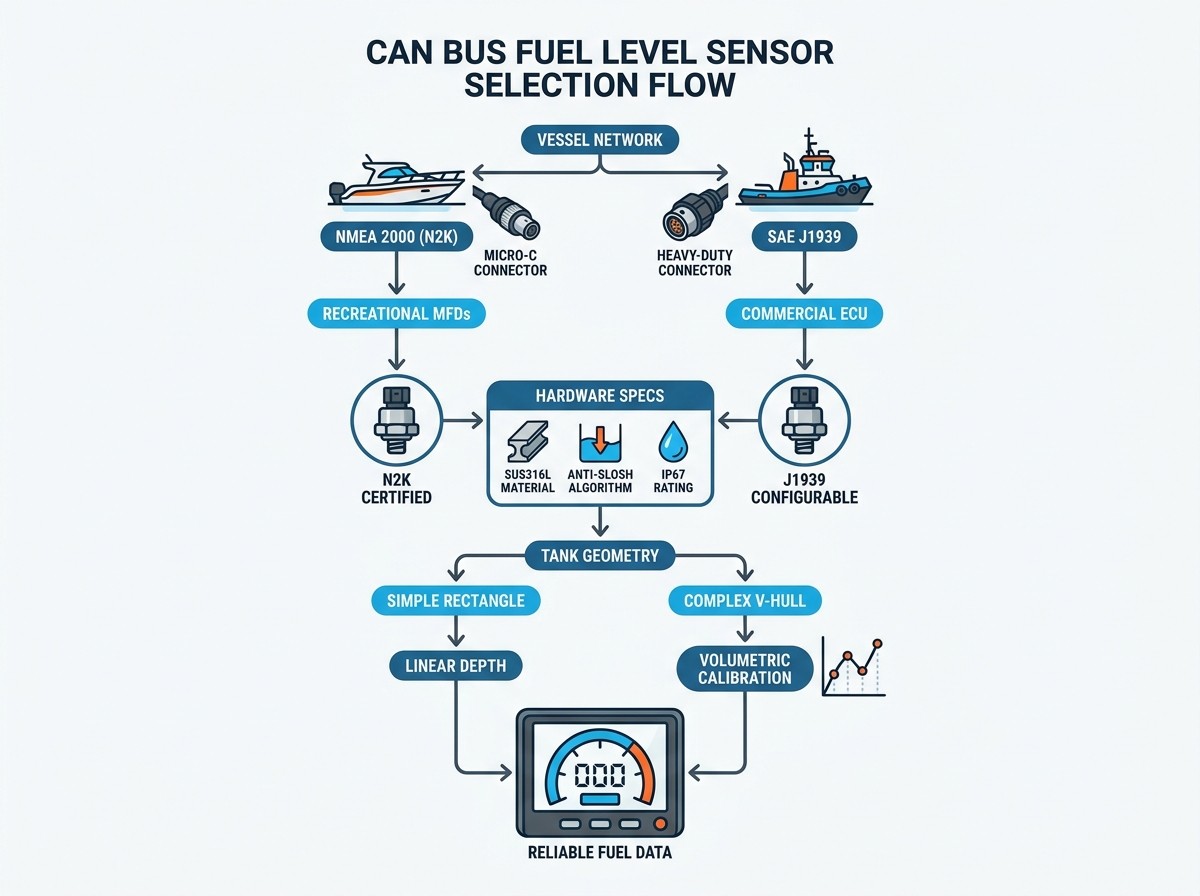
Protokół określa kompatybilność: Zapewnij ścisłe dopasowanie protokołu czujnika (NMEA 2000 vs. J1939) i sieci szkieletowej statku.
Wybór materiału nie podlega negocjacjom: należy określić wyłącznie stal nierdzewną SUS316 lub 316L, aby zapobiec korozji w słonej wodzie i degradacji paliwa.
Tłumienie ma znaczenie: szukaj czujników z algorytmicznymi lub mechanicznymi funkcjami zapobiegającymi rozlaniu, aby utrzymać stabilne odczyty na wzburzonym morzu.
Geometria zbiornika wymaga kalibracji: zbiorniki o kadłubie schodkowym lub w kształcie litery V wymagają wielopunktowo programowalnych czujników zapewniających rzeczywistą dokładność objętościową, a nie tylko liniową głębokość.
Ustalenie kryteriów sukcesu dla nadajnika poziomu paliwa w żegludze
Ulepszanie statku wymaga jasnej definicji sukcesu. Niezawodny nadawca poziomu paliwa w statku musi ustanowić nieskazitelną cyfrową linię bazową. Powinien oferować zero martwych stref od góry do dołu zbiornika. Urządzenie musi natywnie łączyć się z wyświetlaczem wielofunkcyjnym. Należy unikać instalowania delikatnych przetworników analogowo-cyfrowych. Te pośrednie bramy wprowadzają niepotrzebne punkty awarii. Prawdziwy sukces oznacza osiągnięcie długoterminowej trwałości bez ciągłej konserwacji.
Należy aktywnie unikać typowych trybów awarii związanych z komponentami niższego poziomu. Tani nadawcy często cierpią z powodu zatykania się pływaka wewnątrz wału. Charakteryzują się także słabą rozdzielczością. Zamiast płynnych przejść, możesz zauważyć duże, nagłe skoki odczytów paliwa. Korozja galwaniczna szybko niszczy metale gorszej jakości w środowiskach słonowodnych. Ochrona zbiornika wymaga wybrania materiałów zaprojektowanych specjalnie do ekspozycji w środowisku morskim.
Ocena sprzętu polega na porównaniu kosztów początkowych z długoterminowymi oszczędnościami operacyjnymi. Nadajniki cyfrowe premium wymagają wyższej inwestycji początkowej. Jednakże drastycznie zmniejszają koszty operacyjne fałszywych alarmów o niskim poziomie paliwa. Nagłe spadki skrajni zakłócają komercyjne operacje morskie i psują wycieczki rekreacyjne. Inwestycja w jakość zapobiega przedwczesnej wymianie sprzętu. Utrzymuje Twój statek poza stocznią remontową i na wodzie.
Dostosowanie protokołu sieciowego: monitorowanie czołgów morskich NMEA 2000 i J1939
Wybór odpowiedniego protokołu cyfrowego zapobiega katastrofalnym kolizjom sieciowym. Przemysł morski opiera się przede wszystkim na dwóch standardach. Wybór czujnika należy dostosować do istniejącej sieci szkieletowej.
Integracja NMEA 2000 (N2K).
NMEA 2000 dominuje na statkach rekreacyjnych i lekkich jednostkach komercyjnych. Wykorzystuje ustandaryzowany format przesyłania wiadomości w sieci LAN (CAN). Wymaga standardowych złączy DeviceNet micro-C. Można je łatwo podłączyć do istniejących trójników szkieletowych.
Twoim głównym kryterium oceny jest oficjalny certyfikat NMEA 2000. Certyfikowane czujniki zapewniają integrację typu plug-and-play z głównymi markami, takimi jak Garmin, Raymarine czy Simrad. Niecertyfikowane podróbki upuszczają pakiety danych. Często powodują zawieszanie się wyświetlacza lub resetowanie sieci.
Konfiguracja SAE J1939
Ciężcy komercyjni operatorzy morscy, holowniki i floty z ciężkimi silnikami wysokoprężnymi preferują protokół SAE J1939. Norma ta komunikuje się bezpośrednio z elektronicznymi jednostkami sterującymi (ECU) silników o dużej wytrzymałości. Obsługuje ogromne ilości danych diagnostycznych.
Podczas wdrażania Monitorowanie zbiornika morskiego J1939 , należy ocenić możliwość konfiguracji adresu źródłowego. Urządzenie wymaga możliwości dopasowania szybkości transmisji. Większość sieci J1939 działa z szybkością 250 kb/s. Czujnik musi zachować swoją konfigurację podczas cykli zasilania.
Zagrożenia związane z czujnikami dwuprotokołowymi
Niektórzy dostawcy oferują tanie czujniki „dwuprotokołowe”, twierdząc, że obsługują jednocześnie NMEA 2000 i J1939. Powinieneś unikać tych jednostek. Często brakuje im odpowiedniej izolacji sprzętowej. Rzadko zawierają certyfikowane stosy komunikacyjne. Mieszanie standardów na jednym niecertyfikowanym chipie grozi zalaniem magistrali CAN ramkami błędów.
Porównanie protokołów sieci morskiej
Funkcja protokołu
NMEA2000 (N2K)
SAE J1939
Docelowe statki
Rekreacyjne, lekkie komercyjne
Ciężkie pojazdy komercyjne, holowniki, floty z silnikami wysokoprężnymi
Ocena sprzętu: specyfikacje dla środowisk morskich
Środowiska morskie szybko niszczą sprzęt niespełniający norm. Niezawodny Czujnik poziomu paliwa magistrali CAN musi wytrzymywać ciągłe wibracje, wahania temperatury i żrące chemikalia.
Wymagania dotyczące integralności materiału
Wybór materiału decyduje o żywotności urządzenia. Należy nalegać, aby cały korpus czujnika był wykonany ze stali nierdzewnej SAE 316 lub 316L. Unikaj stali nierdzewnej 304. Brakuje mu zawartości molibdenu niezbędnej do ochrony przed wżerami słonowodnymi. Nigdy nie używaj plastikowych rurek czujnikowych do zastosowań związanych z paliwem pod pokładem. Tworzywa sztuczne szybko ulegają degradacji pod wpływem nowoczesnych mieszanek etanolu lub agresywnych dodatków do oleju napędowego.
Ocena technologii wykrywania
Do zastosowań morskich zazwyczaj masz do wyboru dwie niezawodne technologie wykrywania.
Kontaktron i pływak magnetyczny: W tej technologii wykorzystuje się szereg wewnętrznych przełączników magnetycznych. Jest wysoce niezawodny. Jednak jego dokładność zależy od gęstości wewnętrznych przełączników. Należy celować w modele oferujące rozdzielczość kroku 10-21 mm.
Wykrywanie pojemnościowe: Są to urządzenia półprzewodnikowe bez ruchomych części. Zapewniają ciągłą, bezstopniową rozdzielczość. Wymagają jednak ścisłej kalibracji dielektrycznej. Zmiany w rodzaju paliwa (przejście ze standardowego oleju napędowego na biodiesel) mogą zmienić stałą dielektryczną i zniekształcić odczyty.
Profile przeciwpoślizgowe i tłumiące
Statki doświadczają stałego pochylenia i przechyłu. Ten ruch powoduje gwałtowne rozpryskiwanie się paliwa. Bez tłumienia igła miernika będzie się kołysać nieregularnie. Wysokiej jakości czujniki cyfrowe wykorzystują tłumienie sygnału na poziomie oprogramowania. Uśredniają odczyty w ciągu kilku sekund przed wysłaniem komunikatu CAN. Niektóre modele wykorzystują mechaniczne rurki przegrodowe wokół pływaka. Aby zapewnić stabilne dane, potrzebujesz co najmniej jednej z tych metod.
Stopień wnikania do środowiska
Górna część czujnika skierowana jest w stronę wody zęzowej, kondensacji i okazjonalnych rozlewów. Głowica czujnika i wiązka przewodów muszą mieć stopień ochrony co najmniej IP67. Stopień ochrony IP68 zapewnia jeszcze lepszą ochronę przed ciągłym zanurzeniem.
Obsługa złożonej geometrii i kalibracji zbiornika
Konstruktorzy łodzi rzadko używają idealnie prostokątnych zbiorników paliwa. Kontury kadłuba narzucają złożone, nieregularne kształty czołgów. Ta rzeczywistość geometryczna stwarza ogromny problem w przypadku standardowych pomiarów liniowych.
Problem liniowy a wolumetryczny
Standardowe czujniki mierzą głębokość cieczy. Zapewniają liniowy sygnał wyjściowy w zależności od wysokości. Liniowy odczyt głębokości zbiornika kadłuba w kształcie litery V całkowicie błędnie odzwierciedla rzeczywistą pozostałą objętość paliwa. Górna połowa zbiornika typu V mieści znacznie więcej paliwa niż wąska dolna połowa. Jeśli czujnik liniowy odczytuje głębokość 50%, zbiornik może zawierać tylko 25% całkowitej objętości paliwa. Ta rozbieżność powoduje, że operatorzy przeszacowują pozostały zakres.
Programowalna kalibracja wielopunktowa
Rozwiązujesz ten problem wybierając programowalny czujnik cyfrowy. Zaawansowane modele magistrali CAN umożliwiają niestandardowe profilowanie na poziomie OEM lub użytkownika. Można wprowadzić 5-punktową lub 10-punktową krzywą głośności. Oprogramowanie czujnika odwzorowuje określone wysokości cieczy na rzeczywiste wartości w galonach lub litrach. Przekształca to surowy pomiar liniowy w precyzyjny wynik wolumetryczny. Wyświetlacz wielofunkcyjny wyświetla rzeczywistą ilość paliwa, którą można zużyć.
Konfiguracja instancji dla statków wielozbiornikowych
Większe statki wykorzystują wiele zbiorników paliwa. Możesz mieć zbiorniki na lewej, prawej burcie i na środku. Sieć magistrali CAN musi rozróżniać te źródła fizyczne. Czujnik musi umożliwiać łatwe ponowne przypisanie „Instancji danych”. Konfigurując numer instancji, zapobiegasz pomyleniu przez MFD danych zbiornika na lewej burcie z danymi zbiornika na prawej burcie. Poszukaj czujników oferujących proste narzędzia do programowania instancji lub konfiguracje przełączników DIP.
Realia wdrożeniowe i ryzyko instalacyjne
Nawet najlepszy sprzęt zawiedzie, jeśli zostanie nieprawidłowo zainstalowany. Ograniczenia fizyczne i topologie sieci często decydują o powodzeniu modernizacji.
Standardy kołnierzy i montażu
Twój nowy czujnik musi pasować do fizycznego wycięcia w zbiorniku. Większość zbiorników morskich wykorzystuje standardowy 5-otworowy wzór montażu SAE. Inne wykorzystują porty gwintowane. Jeśli zbiornik ma gwinty, należy określić prawidłowy skok gwintu, np. złącze BSP 1,25 cala. Zwróć szczególną uwagę na uszczelkę. Standardowa guma ulega degradacji w oleju napędowym. Aby zapewnić ścisłą odporność chemiczną, należy stosować uszczelki NBR, FPM lub FKM (Viton).
Ograniczenia topologii sieci
Sieci magistrali CAN podlegają ścisłym regułom architektonicznym. Nie można po prostu połączyć ze sobą przewodów. W przypadku NMEA 2000 kable odgałęźne łączą czujnik z główną siecią szkieletową. Maksymalna dozwolona długość kabla odgałęźnego wynosi 6 metrów (około 20 stóp). Przekroczenie tej długości pogarsza sygnał danych. Ponadto główny szkielet sieci musi mieć na obu końcach odpowiednie rezystory końcowe. Brakujące terminatory powodują natychmiastowe awarie komunikacji.
Prześwit i zakłócenia przegrody
Wiele dużych zbiorników morskich zawiera wewnętrzne przegrody konstrukcyjne. Te metalowe płytki zapobiegają masowym zmianom paliwa podczas zakrętów. Należy uwzględnić fizyczny ślad pływaka czujnika. Upewnij się, że mechanizm pływakowy nie uderza ani nie ociera o wewnętrzne przegrody zbiornika. W końcu pływak trący się zakleszcza. Powoduje to trwałe martwe strefy w odczytach. Zawsze sprawdzaj wnętrze zbiornika za pomocą latarki przed upuszczeniem nowego urządzenia na miejsce.
Logika umieszczania na krótkiej liście: jak podjąć ostateczną decyzję
Poruszanie się po procesie specyfikacji wymaga podejścia metodycznego. Wykonaj te rygorystyczne kroki, aby zainstalować odpowiedni sprzęt dla swojego statku.
Audyt istniejącej sieci: Zidentyfikuj obecną markę i model urządzenia wielofunkcyjnego. Określ, czy używasz szkieletu NMEA 2000, czy architektury J1939. Policz dostępne otwarte porty na trójnikach sieciowych.
Zmierz dokładnie głębokość zbiornika: Włóż sztywną miarkę do zbiornika, aby zmierzyć dokładną głębokość wewnętrzną. Zamów czujnik o długości od 10 do 25 mm krótszej niż maksymalna głębokość. Szczelina ta zapobiega opadaniu czujnika. Chroni jednostkę przed wyginaniem się kadłuba i uszkodzeniami mechanicznymi.
Przeprowadź dokładną weryfikację dostawców: nie kupuj w ciemno. Żądaj arkuszy danych technicznych od producenta. Sprawdź ich oficjalne numery certyfikatów protokołu. Potwierdź, że skład materiału to prawdziwa stal nierdzewna 316L. Zapoznaj się z warunkami gwarancji dotyczącymi zastosowań morskich.
Następny krok: Zbierz schematy zbiorników swojego statku. Udokumentuj swoją obecną architekturę sieci. Przed złożeniem wniosku o formalną wycenę przekaż te specyfikacje wybranym dostawcom. To przygotowanie zapobiega kosztownym niedopasowaniom.
Wniosek
Wybór odpowiedniego sprzętu do cyfrowej telemetrii paliwa wymaga starannego planowania. Jest to ćwiczenie polegające na dopasowaniu cyfrowych protokołów sieciowych do solidnej metalurgii klasy morskiej. Systemy analogowe nie spełniają już wymagań nowoczesnego cyfrowego zarządzania statkami.
Nadaj priorytet oficjalnej certyfikacji sieci ponad niezweryfikowane twierdzenia dotyczące podwójnego protokołu.
Nalegaj, aby stal nierdzewna 316L przetrwała trudne warunki słonowodne.
Wykorzystaj kalibrację wielopunktową, aby uzyskać dokładne odczyty objętości w zbiornikach z kadłubem w kształcie litery V.
Starannie dopasuj swój sprzęt, aby uniknąć uderzeń wewnętrznych przegród i upadku.
Nie rezygnuj z trwałości materiału, aby uzyskać niewielkie początkowe oszczędności. Wiarygodne dane zapewniają bezpieczną pracę silników na morzu.
Często zadawane pytania
P: Czy mogę podłączyć czujnik magistrali CAN bezpośrednio do miernika analogowego?
O: Nie. Czujniki magistrali CAN wysyłają cyfrowe pakiety danych. Wskaźniki analogowe wymagają zróżnicowanego oporu elektrycznego, aby poruszyć fizyczną igłą. Aby odczytać sygnał, należy użyć wyświetlacza cyfrowego zgodnego z CAN, urządzenia wielofunkcyjnego lub zainstalować dedykowaną bramkę cyfrowo-analogową.
P: Jak przypisać wiele czujników do zbiorników na lewej i prawej burcie?
Odp.: Konfigurujesz unikalne instancje danych dla każdego czujnika. Dostawcy zapewniają narzędzia konfiguracyjne oparte na komputerach PC lub umożliwiają regulację bezpośrednio za pomocą kompatybilnych urządzeń wielofunkcyjnych. Przypisanie „Instancji 0” do portu i „Instancji 1” do prawej burty zapewnia odrębność strumieni danych.
P: Co się stanie, jeśli użyję czujnika J1939 w sieci NMEA 2000?
Odp.: System ulegnie awarii. Fizyczne złącza nie pasują. Co ważniejsze, struktury pakietów oprogramowania są niekompatybilne. Urządzenie wielofunkcyjne nie może dekodować komunikatów J1939, jeśli nie zostanie zainstalowana wyspecjalizowana bramka protokołu J1939-to-N2K.
P: Czy pojemnościowe czujniki magistrali CAN są lepsze niż pływaki kontaktronów?
Odp.: to zależy od aplikacji. Czujniki pojemnościowe zapewniają ciągłą, bezstopniową rozdzielczość bez ruchomych części. Są jednak wrażliwe na zmiany właściwości dielektrycznych paliwa. Pływaki kontaktronów są wytrzymałe mechanicznie i ignorują zmiany właściwości płynu, chociaż mają stopniowaną rozdzielczość.
Wybitny projektant i producent czujników poziomu i wyłączników pływakowych