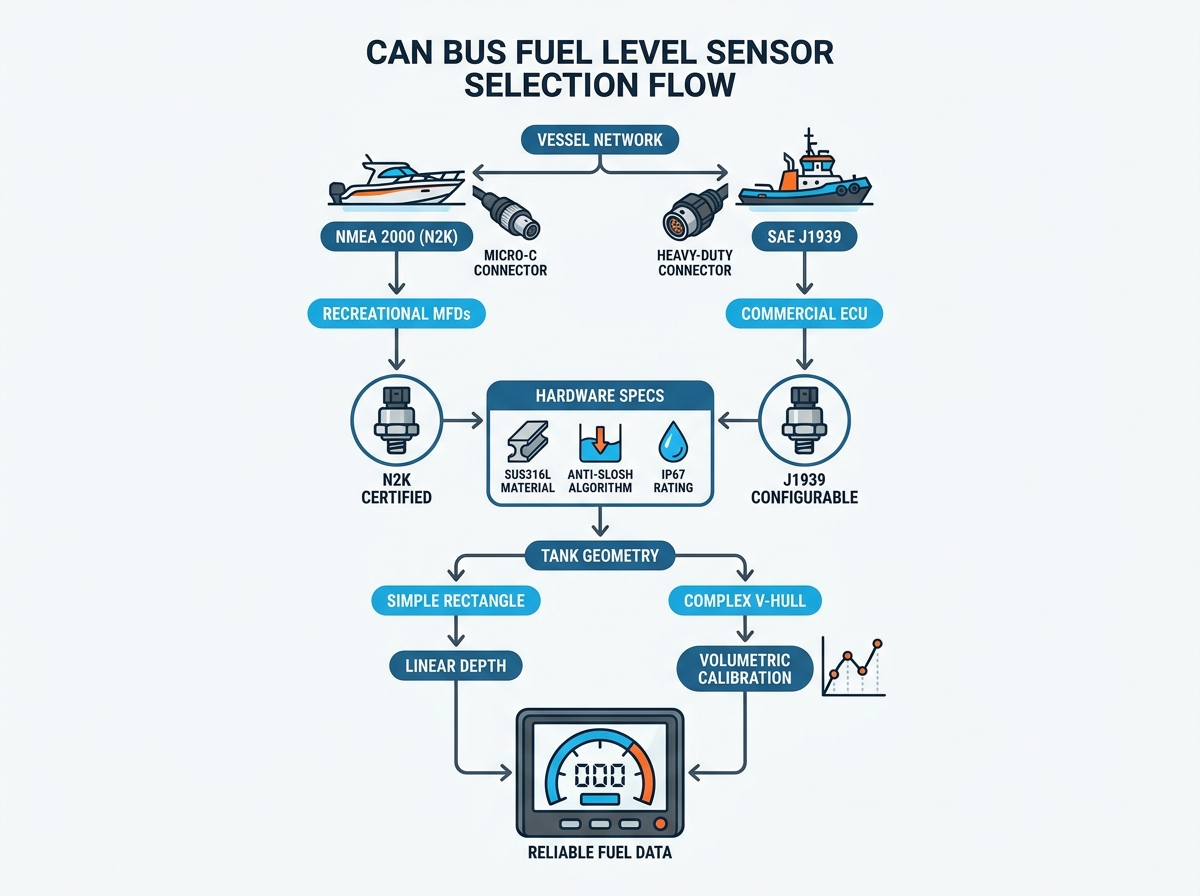
Tradisjonelle analoge resistive sendere svikter ofte i røffe marine miljøer. Vibrasjoner i tunge fartøyer, konstant saltvannskorrosjon og mekanisk kontaktslitasje forårsaker uregelmessige dashbordavlesninger. Båtoperatører opplever ofte uventede sensorhavari under offshore-reiser.
Moderne multifunksjonsskjermer (MFD) og digitale svitsjesystemer krever kontinuerlig telemetri. Skifting til digitale nettverk som NMEA 2000 eller SAE J1939 sikrer sømløs kommunikasjon på tvers av flåten din. Å stole på utdaterte analoge komponenter skaper farlige blindsoner i drivstoffhåndteringen.
Denne veiledningen gir et strukturert evalueringsrammeverk for å spesifisere moderne maskinvare. Vi vil undersøke digitale protokoller, essensielle materialkrav og kompleks tankgeometrikalibrering. Du vil lære hvordan du velger riktig sensor uten å risikere nettverksinkompatibilitet.
Viktige takeaways
Protokoll dikterer kompatibilitet: Sørg for streng justering mellom sensorens protokoll (NMEA 2000 vs. J1939) og fartøyets kjernenettverk.
Materialvalg kan ikke forhandles: Spesifiser kun SUS316 eller 316L rustfritt stål for å forhindre saltvannskorrosjon og nedbryting av drivstoff.
Demping er viktig: Se etter sensorer med algoritmiske eller mekaniske anti-slosh-egenskaper for å opprettholde stabile avlesninger i grov sjø.
Tankgeometri krever kalibrering: Trinn- eller V-formede skrogtanker krever flerpunkts programmerbare sensorer for ekte volumetrisk nøyaktighet, ikke bare lineær dybde.
Etablering av suksesskriterier for en avsender for marine drivstoffnivå
Oppgradering av fartøyet krever en klar definisjon av suksess. En pålitelig senderen av marine drivstoffnivå må etablere en feilfri digital baseline. Den skal tilby null dødsoner fra toppen til bunnen av tanken. Enheten må kobles til multifunksjonsskjermen. Du bør unngå å installere skjøre analog-til-digital-omformere. Disse mellomportene introduserer unødvendige feilpunkter. Ekte suksess betyr å oppnå langsiktig holdbarhet uten kontinuerlig vedlikehold.
Du må aktivt unngå vanlige feilmoduser knyttet til komponenter på lavere nivå. Billige avsendere lider ofte av flytestikk inne i sjakten. De viser også dårlig oppløsning. Du kan se store, plutselige hopp i drivstoffavlesninger i stedet for jevne overganger. Galvanisk korrosjon ødelegger dårlige metaller raskt i saltvannsmiljøer. Beskyttelse av tanken din krever valg av materialer som er utviklet spesielt for marin eksponering.
Evaluering av maskinvare innebærer å veie forhåndskostnader opp mot langsiktige driftsbesparelser. Premium digitale sendere krever en høyere initial investering. Imidlertid reduserer de driftskostnadene for falske lavdrivstoffalarmer drastisk. Plutselige fall i målene forstyrrer kommersielle marineoperasjoner og ødelegger rekreasjonsturer. Å investere i kvalitet forhindrer for tidlig utskifting av maskinvare. Det holder fartøyet ditt ute av verkstedet og på vannet.
Network Protocol Alignment: NMEA 2000 vs. J1939 Marine Tank Monitoring
Å velge riktig digital protokoll forhindrer katastrofale nettverkskollisjoner. Den marine industrien er hovedsakelig avhengig av to standarder. Du må justere sensorvalget ditt med din eksisterende ryggrad.
NMEA 2000 (N2K) integrasjon
NMEA 2000 dominerer fritids- og lette kommersielle fartøyer. Den bruker et standardisert meldingsformat over et Controller Area Network (CAN). Det krever standard DeviceNet micro-C-kontakter. Du kan enkelt koble disse til eksisterende ryggrads-t-skjorter.
Ditt primære evalueringskriterium er offisiell NMEA 2000-sertifisering. Sertifiserte sensorer sikrer plug-and-play-integrasjon med store merker som Garmin, Raymarine eller Simrad. Usertifiserte knockoffs slipper datapakker. De forårsaker ofte skjermfrysing eller tilbakestilling av nettverk.
SAE J1939-konfigurasjon
Tunge kommersielle marineoperatører, slepebåter og dieseltunge flåter foretrekker SAE J1939-protokollen. Denne standarden kommuniserer direkte med kraftige motorelektroniske kontrollenheter (ECU). Den håndterer enorme mengder diagnostiske data.
Ved implementering J1939 marine tankovervåking , du må evaluere konfigurerbarheten av kildeadressen. Enheten trenger overføringshastighet-tilpasning. De fleste J1939-nettverk opererer med 250 kbps. Sensoren må beholde sin konfigurasjon under strømsykluser.
Risikoen ved sensorer med to protokoller
Noen leverandører tilbyr billige «dual-protocol»-sensorer som hevder å støtte både NMEA 2000 og J1939 samtidig. Du bør unngå disse enhetene. De mangler ofte skikkelig maskinvareisolasjon. De har sjelden sertifiserte kommunikasjonsstabler. Blanding av standarder på en enkelt usertifisert brikke risikerer å oversvømme CAN-bussen med feilrammer.
Marin Network Protocol Sammenligning
Protokollfunksjon
NMEA 2000 (N2K)
SAE J1939
Målfartøy
Rekreasjon, lett kommersiell
Tung kommersiell, taubåter, dieselflåter
Koblingstype
DeviceNet Micro-C (5-pinners)
Deutsch, M12 eller tilpassede pigtails
Baudhastighet
250 kbps
250 kbps (noen ganger 500 kbps)
Integreringsfokus
Navigasjons-MFD-er (Garmin, Simrad)
Motor ECUer, Fleet Telematics
Maskinvarevurdering: Spesifikasjoner for marine miljøer
Marine miljøer ødelegger understandard maskinvare raskt. En pålitelig CAN bus drivstoffnivåsensor må tåle kontinuerlige vibrasjoner, temperatursvingninger og etsende kjemikalier.
Krav til materialintegritet
Materialvalg dikterer levetiden til enheten. Du må insistere på SAE 316 eller 316L rustfritt stål for hele sensorhuset. Unngå 304 rustfritt stål. Den mangler molybdeninnholdet som er nødvendig for å motstå saltvannsgroper. Bruk aldri plastsensorrør for drivstoffapplikasjoner under dekk. Plast brytes raskt ned når den utsettes for moderne etanolblandinger eller aggressive dieseltilsetningsstoffer.
Vurdering av sensorteknologi
Du har vanligvis to pålitelige sensorteknologier å velge mellom for marine applikasjoner.
Reed Switch og Magnetic Float: Denne teknologien bruker en rekke interne magnetiske brytere. Det er svært pålitelig. Nøyaktigheten avhenger imidlertid av tettheten til de interne bryterne. Du bør sikte på modeller som tilbyr en trinnoppløsning på 10-21 mm.
Kapasitiv sensing: Dette er solid-state enheter uten bevegelige deler. De gir kontinuerlig, trinnløs oppløsning. Imidlertid krever de streng dielektrisk kalibrering. Endringer i drivstofftyper (bytte fra standard diesel til biodiesel) kan endre dielektrisitetskonstanten og skjeve avlesninger.
Anti-slosh og dempende profiler
Fartøy opplever konstant pitch and roll. Denne bevegelsen får drivstoff til å skvalpe voldsomt. Uten demping vil målerenålen din svinge uberegnelig. Førsteklasses digitale sensorer bruker signaldemping på programvarenivå. De snitter avlesningene over noen få sekunder før de sender CAN-meldingen. Noen modeller bruker mekaniske lederør rundt flottøren. Du trenger minst én av disse metodene for å sikre stabile data.
Miljøinntrengningsvurderinger
Oversiden av sensoren vender mot lensevann, kondens og sporadiske utvaskinger. Sensorhodet og ledningsnettet må ha en IP67-klassifisering som et strengt minimum. IP68-klassifiseringer gir enda bedre beskyttelse mot kontinuerlig nedsenking.
Håndtering av kompleks tankgeometri og kalibrering
Båtbyggere bruker sjelden perfekt rektangulære drivstofftanker. Skrogkonturer dikterer komplekse, uregelmessige tankformer. Denne geometriske virkeligheten skaper et enormt problem for standard lineære målinger.
Det lineære versus volumetriske problemet
Standard sensorer måler dybden på væsken. De gir en lineær utgang basert på høyde. En lineær dybdeavlesning på en V-formet skrogtank gir fullstendig feilaktig fremstilling av det faktiske gjenværende drivstoffvolumet. Den øvre halvdelen av en V-tank rommer betydelig mer drivstoff enn den smale nedre halvdelen. Hvis en lineær sensor leser 50 % dybde, kan tanken bare inneholde 25 % av det totale drivstoffvolumet. Dette avviket får operatører til å overvurdere sin gjenværende rekkevidde.
Programmerbar flerpunktskalibrering
Du løser dette problemet ved å velge en programmerbar digital sensor. Avanserte CAN-bussmodeller tillater OEM- eller brukernivå tilpasset profilering. Du kan legge inn en 5-punkts eller 10-punkts volumkurve. Sensorprogramvaren kartlegger spesifikke væskehøyder til faktiske gallon- eller literverdier. Dette konverterer en rå lineær måling til en presis volumetrisk utgang. Din MFD viser det virkelige brukbare drivstoffet.
Forekomstkonfigurasjon for multitankfartøy
Større fartøyer bruker flere drivstofftanker. Du kan ha babord, styrbord og senter tanker. CAN-bussnettverket må skille mellom disse fysiske kildene. Sensoren må tillate enkel omtilordning av 'Dataforekomster.' Ved å konfigurere instansnummeret forhindrer du at MFD forveksler babord tankdata med styrbord tankdata. Se etter sensorer som tilbyr enkle forekomstprogrammeringsverktøy eller dip-switch-konfigurasjoner.
Implementeringsrealiteter og installasjonsrisiko
Selv den beste maskinvaren svikter hvis den installeres feil. Fysiske begrensninger og nettverkstopologier dikterer ofte suksessen til ombyggingen.
Flens- og monteringsstandarder
Din nye sensor må samsvare med den fysiske utkoblingen på tanken din. De fleste marinetanker bruker standard SAE 5-hulls monteringsmønster. Andre bruker gjengede porter. Hvis tanken din har gjenger, må du spesifisere riktig gjengestigning, for eksempel en 1,25' BSP-forbindelse. Vær nøye med tetningspakningen. Standard gummi brytes ned i diesel. Du må bruke NBR, FPM, eller FKM (Viton) pakninger for streng kjemisk motstand.
Nettverkstopologibegrensninger
CAN-bussnettverk følger strenge arkitektoniske regler. Du kan ikke bare skjøte ledninger sammen. For NMEA 2000 kobler drop-kabler sensoren til hovedryggraden. Maksimal tillatt lengde for en fallkabel er 6 meter (ca. 20 fot). Overskridelse av denne lengden forringer datasignalet. I tillegg må hovednettverkets ryggrad ha riktige termineringsmotstander i begge ender. Manglende terminatorer forårsaker umiddelbare kommunikasjonsfeil.
Clearance og Baffel Interferens
Mange store marine tanker inneholder interne strukturelle bafler. Disse metallplatene forhindrer massive drivstoffskift under svinger. Du må ta hensyn til det fysiske fotavtrykket til sensorflåten. Pass på at flytemekanismen ikke vil slå eller gni mot innvendige tankplater. En gnidende flyte fester seg til slutt. Det forårsaker permanente døde soner i avlesningene dine. Inspiser alltid tankens indre med en lommelykt før du slipper den nye enheten på plass.
Shortlisting Logic: Hvordan ta den endelige avgjørelsen
Navigering i spesifikasjonsprosessen krever en metodisk tilnærming. Følg disse strenge trinnene for å låse inn riktig maskinvare for fartøyet ditt.
Revidere det eksisterende nettverket: Identifiser ditt nåværende MFD-merke og modell. Finn ut om du kjører en NMEA 2000-ryggrad eller en J1939-arkitektur. Tell de tilgjengelige åpne portene på nettverkets tees.
Mål tankdybden nøyaktig: Sett inn en stiv målestokk inn i tanken for å finne den nøyaktige innvendige dybden. Bestill sensorlengden 10 til 25 mm kortere enn denne maksimale dybden. Dette gapet hindrer sensoren i å bunne ut. Den beskytter enheten mot skrogbøyning og mekanisk skade.
Gjennomfør grundig leverandørkontroll: Ikke kjøp blinde. Be om tekniske datablader fra produsenten. Bekreft deres offisielle protokollsertifiseringsnumre. Bekreft at materialsammensetningen er ekte 316L rustfritt stål. Se gjennom deres garantivilkår for marine utplasseringer.
Neste-trinns handling: Samle skipets tankskjemaer. Dokumenter din nåværende nettverksarkitektur. Ta med disse spesifikasjonene til dine valgte leverandører før du ber om formelle tilbud. Dette preparatet forhindrer kostbare misforhold.
Konklusjon
Å velge riktig digitalt brenseltelemetriutstyr krever nøye planlegging. Det er en øvelse i å matche digitale nettverksprotokoller med robust metallurgi av marin kvalitet. Analoge systemer oppfyller ikke lenger kravene til moderne digital fartøystyring.
Prioriter offisiell nettverkssertifisering fremfor ubekreftede påstander med to protokoller.
Insister på 316L rustfritt stål for å overleve tøffe saltvannsmiljøer.
Benytt flerpunktskalibrering for nøyaktige volumetriske avlesninger i V-skrogtanker.
Dimensjoner maskinvaren nøye for å unngå innvendige støt og bunn.
Ikke gå på akkord med materialets holdbarhet for mindre kostnadsbesparelser på forhånd. Pålitelige data sørger for at motorene dine går trygt offshore.
FAQ
Spørsmål: Kan jeg koble en CAN-busssensor direkte til en analog måler?
A: Nei. CAN-busssensorer sender ut digitale datapakker. Analoge målere krever varierende elektrisk motstand for å bevege en fysisk nål. Du må bruke en CAN-kompatibel digital skjerm, en MFD, eller installere en dedikert digital-til-analog gateway for å lese signalet.
Spørsmål: Hvordan tildeler jeg flere sensorer for babord og styrbord tanker?
A: Du konfigurerer unike dataforekomster for hver sensor. Leverandører tilbyr PC-baserte konfigurasjonsverktøy eller tillater justeringer direkte gjennom kompatible MFD-er. Ved å tilordne 'Forekomst 0' til babord og 'Forekomst 1' til styrbord holdes datastrømmene adskilt.
Spørsmål: Hva skjer hvis jeg bruker en J1939-sensor på et NMEA 2000-nettverk?
A: Systemet vil mislykkes. De fysiske kontaktene stemmer ikke overens. Enda viktigere er at programvarepakkestrukturene er inkompatible. MFD-en kan ikke dekode J1939-meldingene med mindre du installerer en spesialisert J1939-til-N2K-protokollgateway.
Spørsmål: Er kapasitive CAN-bus-sensorer bedre enn reed-brytere?
A: Det avhenger av søknaden din. Kapasitive sensorer tilbyr kontinuerlig, trinnløs oppløsning uten bevegelige deler. Imidlertid er de følsomme for endringer i drivstoffets dielektriske egenskaper. Sivbryterflytere er mekanisk robuste og ignorerer endringer i væskeegenskaper, selv om de har trinnvis oppløsning.
Topprangert designer og produsent av nivåsensor og flottørbryter