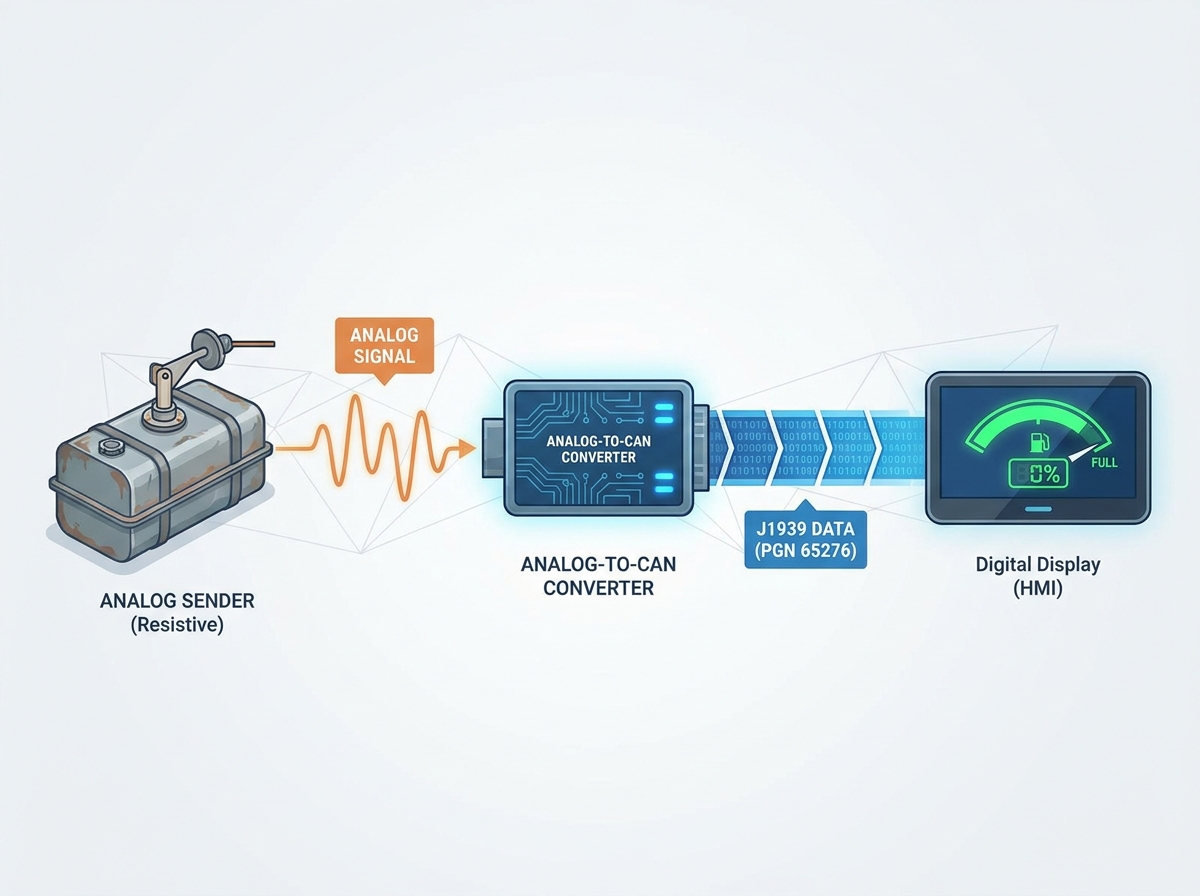
Vous avez récemment mis à niveau vers un affichage numérique moderne comme un Garmin, Murphy ou une interface homme-machine (IHM) personnalisée. Vous vous attendez à une télémétrie moteur d’une clarté cristalline et à des lectures de données précises. Au lieu de lectures claires, la jauge de carburant affiche une erreur, indique zéro ou reste entièrement vide. Ce scénario frustrant interrompt instantanément les opérations et laisse les opérateurs complètement aveugles à leurs réserves de carburant.
Dans les réseaux de bus SAE J1939 et CAN, un niveau de carburant manquant est rarement un écran cassé. Il s’agit presque toujours d’une défaillance de communication matérielle, d’une inadéquation de protocole ou d’une erreur de traduction analogique-numérique. Les écrans numériques modernes exigent des paquets de données strictement réglementés. Si le paquet de données est manquant, corrompu ou envoyé à une vitesse incorrecte, la jauge ne parvient tout simplement pas à se remplir.
Ce guide décrit les causes profondes d'un signal de carburant J1939 manquant. Vous apprendrez à isoler les défauts entre le câblage physique et les couches de liaison de données. De plus, nous décrivons les critères stricts de sélection du bon capteur de remplacement ou du bon convertisseur analogique-CAN. Vous pouvez utiliser ces informations pour restaurer rapidement la stabilité du réseau.
Points clés à retenir
Un niveau de carburant J1939 qui n'apparaît pas à l'écran provient généralement de résistances de terminaison manquantes, de débits en bauds incompatibles (250 000 contre 500 000) ou d'un échec de diffusion du PGN 65276 (SPN 96).
La mise à niveau d'un moteur plus ancien vers une IHM numérique nécessite un convertisseur analogique-CAN spécialisé si l'émetteur résistif d'origine est conservé.
Lors de l'évaluation d'un nouveau transmetteur de niveau de réservoir SAE J1939, donnez la priorité aux unités dotées d'adresses source configurables et d'indices IP67+ robustes pour les environnements difficiles.
La résolution de ce problème évite systématiquement le remplacement inutile d’écrans numériques entièrement fonctionnels.
Le coût commercial d'un niveau de carburant J1939 qui n'apparaît pas
Les camions lourds, les navires et les groupes électrogènes industriels dépendent fortement de données télémétriques précises. Opérer sans données précises sur le carburant crée un risque opérationnel immense dans tous ces secteurs. Vous êtes confronté à des pannes de carburant catastrophiques dans des sites éloignés et à des temps d'arrêt inattendus lors d'opérations critiques. Les moteurs diesel sont particulièrement vulnérables au manque de carburant. Faire fonctionner un énorme réservoir de diesel complètement à sec provoque souvent de graves bouchons d'air dans le système d'injection. La purge des conduites de carburant haute pression nécessite une intervention mécanique importante, forçant l'équipement hors ligne pendant des heures.
Les opérateurs pointent souvent du doigt l’affichage numérique coûteux lorsque les jauges tombent en panne. Ils accusent à tort l’écran sophistiqué de l’IHM alors que la panne réelle est cachée au plus profond du câblage. Dans de nombreux cas, vous découvrirez un simple défaut du faisceau de câbles à l’origine de la panne. Un nœud de réseau mal configuré ou une broche corrodée peuvent également provoquer exactement le même écran vide. Blâmer l'écran entraîne un gaspillage de tests de diagnostic et une frustration sans fin pour les équipes de maintenance.
Une solution réussie établit une diffusion continue et stable des données sur le carburant dans l’ensemble du bus. Le réseau doit envoyer des données sur le bon identifiant sans hésitation. Vous ne devriez voir absolument aucune collision réseau sur vos outils de diagnostic. Le système doit éliminer complètement toute erreur constante de déconnexion ou de délai d’attente. Y parvenir garantit des opérations hautement fiables et rétablit la confiance des opérateurs dans leurs jauges numériques.
Couche physique vs liaison de données : diagnostiquer la déconnexion
Diagnostiquer pourquoi vous avez un Le niveau de carburant J1939 n'apparaissant pas nécessite de diviser le réseau en deux moitiés distinctes. Vous devez évaluer séparément le matériel de câblage physique et le logiciel de protocole numérique. Mélanger ces étapes de dépannage fait perdre un temps précieux au diagnostic.
Isolation de la couche physique (câblage et matériel)
La couche physique transporte les impulsions électriques brutes entre les contrôleurs. Si cette base échoue, aucune donnée numérique n’atteint l’unité d’affichage.
Résistances de terminaison : les réseaux CAN nécessitent strictement des résistances de 120 ohms aux deux extrémités du réseau principal. Les résistances manquantes provoquent une réflexion importante du signal le long du câblage. Cette réflexion brouille les paquets de données et supprime entièrement les données sur le carburant. Utilisez toujours un multimètre numérique pour mesurer la résistance entre CAN High et CAN Low. Il doit indiquer environ 60 ohms lorsque le système est hors tension.
Intégrité du faisceau : Inspectez soigneusement le cheminement des câbles le long du châssis ou de la coque. Vérifiez si les fils CAN High ou CAN Low sont pincés à proximité des cloisons. Vous devez également vérifier les principales connexions de terre au niveau de la tête du capteur. Une terre compromise crée des décalages de tension électrique. Ces décalages empêchent la puce émetteur-récepteur de lire correctement les signaux différentiels.
Corrosion des connecteurs : Vérifiez les connecteurs pour une oxydation verte. L'infiltration d'eau au niveau de la fiche détruit les tensions CAN délicates. Nettoyez soigneusement les broches et appliquez de la graisse diélectrique pour éviter une future accumulation d'humidité.
Isoler la couche de protocole (données et logiciels)
Si les tests de câblage fonctionnent parfaitement, le problème se cache généralement dans la couche de données. Les erreurs de configuration logicielle sont incroyablement courantes lors des mises à niveau d'équipements de rechange.
Inadéquations du débit en bauds : les nœuds du réseau doivent parler exactement à la même vitesse. Si votre réseau de moteur principal fonctionne à 500 kbps, mais que le capteur de remplacement diffuse à 250 kbps, la communication échoue instantanément. L'écran ne peut pas analyser les paquets de données les plus lents. Vous verrez des écrans vides ou de graves erreurs de délai de communication sur le tableau de bord.
Vérification PGN et SPN : L'identifiant standard de l'industrie pour le niveau de carburant de l'écran du tableau de bord est le numéro de groupe de paramètres (PGN) 65276. Ce message spécifique utilise le numéro de paramètre suspect (SPN) 96. Vous avez besoin d'un outil d'analyse CAN dédié pour vérifier cela. Branchez-le sur le port de diagnostic et regardez le trafic en direct. Si le PGN 65276 est manquant, le capteur ne l'envoie tout simplement pas.
Filtrage de passerelle FMS : les applications de flotte utilisent souvent un module de passerelle Fleet Management Standard (FMS). Cette passerelle sépare en toute sécurité le bus moteur critique du bus de reporting télématique. Assurez-vous que la passerelle ne filtre pas activement le niveau de carburant PGN avant qu'il n'atteigne l'écran du tableau de bord.
Le défi de la modernisation : relier les émetteurs analogiques aux écrans numériques
Les moteurs diesel plus anciens s’appuient sur une technologie très simple et vieille de plusieurs décennies pour mesurer le carburant. Ils utilisent généralement des émetteurs analogiques résistifs construits autour d’un flotteur mécanique coulissant. Ces émetteurs produisent des plages de résistance variables brutes comme la norme américaine 240-33 ohms ou la norme européenne 0-190 ohms. Les écrans J1939 modernes ne comprennent que les paquets numériques sophistiqués. Ils ne peuvent pas lire directement cette résistance électrique brute, ce qui crée une incompatibilité matérielle fondamentale.
Catégorie de solution : Convertisseurs analogique-CAN
Vous ne voudrez peut-être pas vider immédiatement un énorme réservoir industriel. Vous pouvez choisir de laisser l’unité analogique existante entièrement en place. Une passerelle analogique vers J1939 peut numériser le signal analogique existant. Ce petit module en ligne agit comme un traducteur intelligent entre l'ancien expéditeur et le nouvel affichage numérique. Il lit la résistance et la convertit en un paquet CAN valide.
Cependant, vous devez faire preuve d’une extrême prudence lors du processus d’approvisionnement. Évitez les convertisseurs bon marché et sans marque provenant des marchés en ligne génériques. Ils comportent souvent des adresses sources codées en dur que vous ne pouvez pas modifier. Ces adresses codées en dur entrent fréquemment en conflit avec les unités de commande du moteur (ECU) ou les contrôleurs de transmission existants. Ce conflit d’adresses entraîne des collisions immédiates sur le réseau, mettant hors ligne les systèmes critiques.
Catégorie de solution : Remplacement numérique direct
La méthode de mise à niveau la plus propre et la plus fiable implique le remplacement complet du matériel. Vous retirez complètement l'ancienne unité résistive mécanique du réservoir. Vous installez ensuite un SSD natif Capteur de niveau de carburant bus CAN . Cette mise à niveau élimine entièrement le boîtier de conversion intermédiaire. La nouvelle unité diffuse des paquets numériques directement sur le réseau fédérateur principal. Bien que son installation nécessite un accès physique au réservoir, elle améliore considérablement la fiabilité globale du réseau et la précision des données.
Évaluation d'un émetteur de niveau de réservoir SAE J1939 de remplacement
Lorsque vos diagnostics indiquent un capteur définitivement mort, vous devez sélectionner une unité de remplacement avec soin. Pas tous Le transmetteur de niveau de réservoir SAE J1939 fonctionne également bien dans les environnements difficiles et vibrants.
Technologie de mesure
Les acheteurs choisissent généralement entre des conceptions capacitives modernes et des modèles de commutateurs à lames traditionnels. Les capteurs capacitifs offrent des lectures continues et haute résolution en mesurant le changement diélectrique du fluide lui-même. Ce traitement logiciel interne élimine l'effet de progression violent que vous voyez lorsque le carburant s'écoule lors d'un transit agressif. Ils sont de loin supérieurs pour une intégration de bus CAN de haute précision. Les commutateurs Reed reposent sur un flotteur magnétique physique glissant sur un circuit imprimé. Ils ne mettent à jour la lecture que lorsque le flotteur passe physiquement des intervalles magnétiques spécifiques.
Flexibilité de configuration (cruciale pour les décisions BOF)
Vous avez besoin d’une flexibilité de configuration maximale lors de l’intégration d’un nouveau matériel dans un écosystème existant. La revendication d'adresse est essentielle pour un fonctionnement correct et sans erreur. Posez-vous quelques questions très importantes avant d'acheter. Pouvez-vous facilement modifier l'adresse source du capteur à l'aide d'un outil de configuration standard ? Pouvez-vous calibrer le profil interne du réservoir pour des formes de réservoir irrégulières ou personnalisées ? Les réservoirs marins à coque en V et les réservoirs à selle fortement étagés nécessitent une cartographie volumétrique personnalisée. Si le capteur ne dispose pas de capacités de programmation, il peut signaler de manière incorrecte un réservoir à moitié plein en raison de la géométrie étrange du réservoir.
Normes de durabilité et de conformité
L’étanchéité environnementale dicte en fin de compte la durée de vie des capteurs marins et robustes. Recherchez une conformité spécifique et documentée à la norme SAE J1939. Vous souhaitez également des certifications standard CE et RoHS pour garantir la sécurité électrique. Portez une attention particulière aux indices officiels de protection contre la pénétration sur la fiche technique. Vous avez absolument besoin d’une étanchéité environnementale IP67 ou IP68 pour protéger les circuits internes. L’infiltration d’eau reste la principale cause absolue de mort prématurée des capteurs sur le terrain.
Comparaison des performances des technologies d'envoi de carburant
Catégorie de fonctionnalités
Capteurs capacitifs J1939
Convertisseurs de commutateurs Reed
Résolution des données
Précision de suivi continue et inférieure au millimètre
Étagé (saute généralement par intervalles de 10 mm à 20 mm)
Gestion du slosh
Excellent (utilise des algorithmes de moyenne logiciels)
Mauvais (le flotteur physique rebondit rapidement avec le liquide)
Pièces mobiles
Aucun (conception à tube concentrique à semi-conducteurs)
Oui (mécanisme de flotteur coulissant externe)
Profilage de réservoir personnalisé
Hautement programmable via les outils CAN
Souvent strictement limité à la sortie de résistance linéaire
Résistance aux vibrations
Supérieur (Pas de contacts mécaniques internes)
Modéré (les contacts peuvent s'user avec le temps)
Réalités de mise en œuvre et prochaines étapes
Suivre une séquence logique et structurée évite d’innombrables heures de frustration. Utilisez ces étapes de diagnostic exactes pour restaurer systématiquement la fonctionnalité de votre écran.
Vérifiez le trafic du bus CAN : avant d'acheter un nouveau matériel, branchez un lecteur de code J1939 sur le port de diagnostic principal. Vous pouvez également utiliser un renifleur USB CAN standard sur un ordinateur portable. Recherchez spécifiquement le SPN 96 dans le flux de données. S'il existe sur le bus, le capteur fonctionne parfaitement. L'écran est simplement mal configuré et nécessite une mise à jour logicielle. Si le paquet est entièrement manquant, le capteur ou le câblage est défectueux.
Vérifiez l'architecture du réseau : assurez-vous que votre ordinateur nouvellement installé Le capteur de niveau de carburant J1939 se connecte en fait au bon réseau principal. De nombreux opérateurs le connectent par accident à un bus secondaire propriétaire. Il s’agit d’une erreur très courante dans les configurations hybrides marines complexes NMEA 2000 et J1939. L’écran ne peut pas combler le fossé sans une passerelle de pontage dédiée.
Inspectez la résistance de terminaison : coupez toute l’alimentation de la batterie du système. Sondez les broches CAN High et CAN Low avec un multimètre. Assurez-vous de voir 60 ohms. Si vous voyez 120 ohms, il vous manque une résistance de terminaison à une extrémité du bus. Si vous voyez 40 ohms ou moins, vous avez trop de résistances installées.
Présélectionnez une solution : Évaluez soigneusement l’accessibilité de votre réservoir. Si le réservoir est facilement accessible par le haut, achetez un capteur de niveau de liquide capacitif natif J1939. Cette approche offre une fiabilité maximale à long terme. Si le réservoir est complètement scellé ou inaccessible sous un revêtement de sol épais, achetez plutôt un convertisseur de signal analogique-J1939 programmable de haute qualité.
Conclusion
La restauration des données télémétriques vitales nécessite une approche de diagnostic structurée plutôt qu'un remplacement aléatoire de pièces. Vous devez vérifier les connexions physiques et les configurations de protocole avant de toucher le matériel physique du réservoir. Face à des incompatibilités analogiques, choisissez des passerelles programmables de haute qualité pour protéger l'intégrité du réseau. Pour des remplacements complets, privilégiez la technologie capacitive à semi-conducteurs afin de garantir une précision maximale des rapports. Vérifiez toujours les débits en bauds de votre réseau et les adresses sources lors de la phase d'installation finale. Le respect de ces directives exactes garantit que vos écrans numériques fournissent des données opérationnelles précises et ininterrompues sur le long terme.
FAQ
Q : Quel PGN est utilisé pour le niveau de carburant J1939 ?
R : Les données sur le niveau de carburant sont généralement diffusées sous le numéro de groupe de paramètres (PGN) 65276. Ce PGN spécifique correspond à la fonction standard d'affichage du tableau de bord. Dans ce paquet de messages particulier, le réseau utilise le numéro de paramètre suspect (SPN) 96 pour représenter avec précision le niveau de carburant 1.
Q : Puis-je connecter un transmetteur de carburant analogique directement à un écran J1939 ?
R : Non, vous ne pouvez pas les connecter directement. Le J1939 moderne affiche uniquement les messages CAN numériques de traitement. Les émetteurs analogiques produisent une résistance électrique variable comme 240-33 ohms. Vous devez installer une passerelle analogique vers CAN spécialisée. Ce convertisseur traduit la résistance électrique brute en paquets numériques correctement formatés.
Q : Pourquoi mon niveau de carburant tombe-t-il par intermittence à zéro sur le tableau de bord numérique ?
R : Des chutes intermittentes indiquent généralement des problèmes de couche physique plutôt que des capteurs complètement morts. Vous devez d'abord vérifier s'il manque des résistances de terminaison de 120 ohms sur la dorsale CAN. Ensuite, inspectez le faisceau principal pour déceler des connexions de câblage CAN High ou CAN Low desserrées. Enfin, vérifiez la connexion à la terre au niveau de la tête du capteur.
Q : Ai-je besoin d’un capteur de débit en bauds de 250 000 ou 500 000 bauds ?
R : Cela dépend entièrement de l’architecture spécifique de votre réseau de véhicules ou de navires. La plupart des anciens réseaux J1939 robustes fonctionnent à 250 kbps. Cependant, les systèmes électroniques les plus récents migrent souvent vers des vitesses plus rapides de 500 kbps. Vous devez faire correspondre exactement le débit en bauds du nouveau capteur à votre réseau existant pour éviter les échecs de communication.
Concepteur et fabricant de premier ordre de capteurs de niveau et d'interrupteurs à flotteur