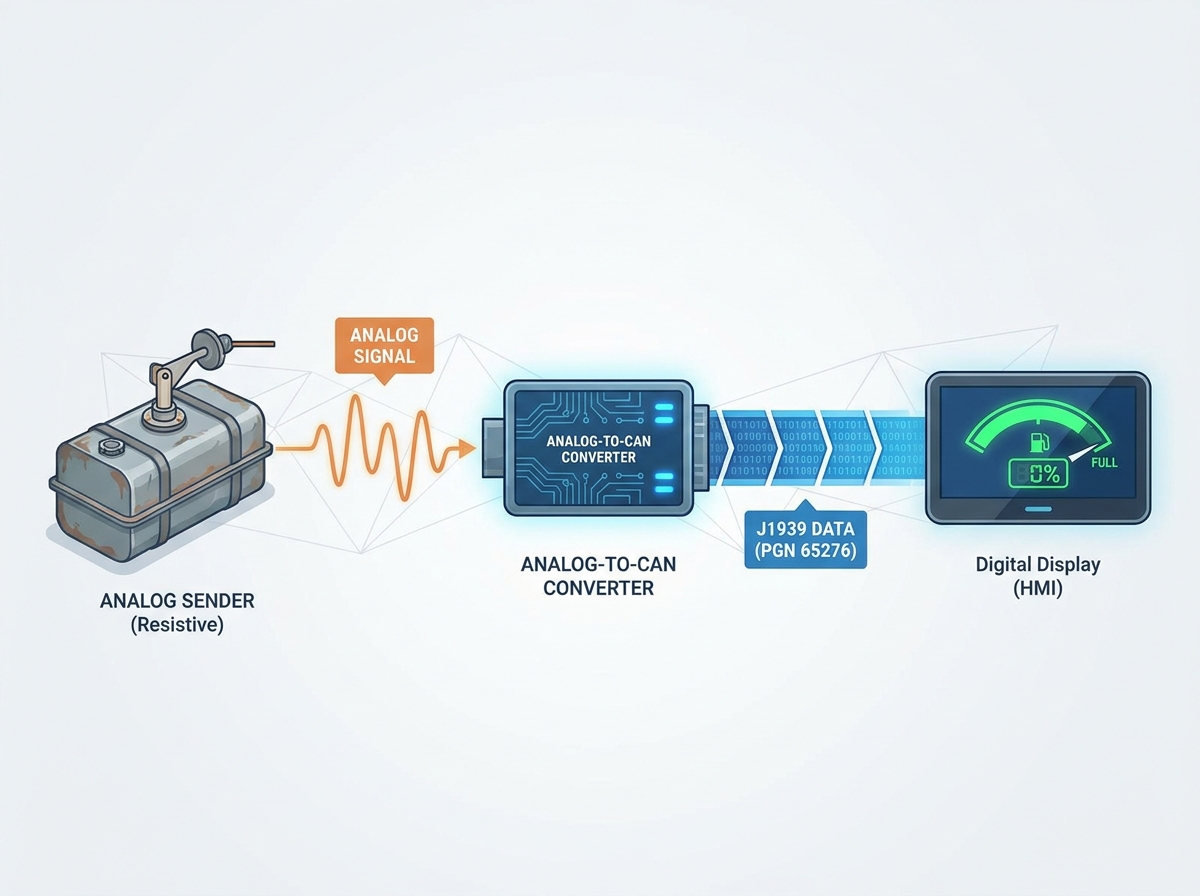
Ви нещодавно перейшли на сучасний цифровий дисплей, як-от Garmin, Murphy або спеціальний інтерфейс людина-машина (HMI). Ви очікуєте кришталево чистої телеметрії двигуна та точного зчитування даних. Замість чітких показань покажчик палива блимає помилкою, показує нуль або залишається зовсім порожнім. Цей неприємний сценарій миттєво зупиняє роботу, а оператори повністю не бачать своїх запасів палива.
У мережах SAE J1939 і шини CAN відсутність рівня палива рідко означає зламаний екран. Майже завжди це збій апаратного зв’язку, невідповідність протоколу або помилка аналого-цифрового перекладу. Сучасні цифрові дисплеї очікують суворо регульованих пакетів даних. Якщо пакет даних відсутній, пошкоджений або надісланий з неправильною швидкістю, датчик просто не заповнюється.
У цьому посібнику описано основні причини відсутності сигналу палива J1939. Ви дізнаєтесь, як ізолювати несправності між фізичною проводкою та канальними рівнями. Крім того, ми окреслюємо суворі критерії вибору відповідного датчика на заміну або перетворювача аналого-CAN. Ви можете використати цю статистику, щоб швидко відновити стабільність мережі.
Ключові висновки
Рівень палива J1939, який не відображається на дисплеї, зазвичай пов’язаний із відсутністю кінцевих резисторів, невідповідною швидкістю передачі (250 Кб проти 500 Кб) або невдачею трансляції PGN 65276 (SPN 96).
Для оновлення старішого двигуна до цифрового HMI потрібен спеціалізований перетворювач аналогового сигналу в CAN, якщо оригінальний резистивний датчик зберігається.
Оцінюючи новий датчик рівня SAE J1939, віддавайте перевагу пристроям із настроюваною адресою джерела та захищеним рейтингом IP67+ для суворих умов.
Систематичне вирішення цієї проблеми запобігає непотрібній заміні повнофункціональних цифрових дисплеїв.
Бізнес-витрати J1939 Рівень палива не відображається
Важкі вантажівки, морські судна та промислові генератори електроенергії значною мірою покладаються на точні телеметричні дані. Робота без точних даних про паливо створює величезний операційний ризик у всіх цих секторах. Ви зіткнетеся з катастрофічним вичерпанням палива у віддалених місцях і неочікуваними простоями під час критичних операцій. Дизельні двигуни особливо вразливі до паливного голодування. Робота масивного дизельного бака повністю насухо часто спричиняє сильні повітряні пробки в системі впорскування. Прокачування паливопроводів високого тиску вимагає значного механічного втручання, що змушує об’єкт працювати годинами.
Оператори часто вказують пальцем на дорогий цифровий дисплей, коли прилади виходять з ладу. Вони помилково звинувачують складний екран HMI, тоді як фактична несправність прихована глибоко в проводці. У багатьох випадках ви знайдете звичайну несправність джгута проводів, що спричиняє відключення. Неправильно налаштований мережевий вузол або корозійний контакт також можуть спричинити такий самий порожній екран. Звинувачення на екрані призводить до марнотратного діагностичного тестування та нескінченного розчарування бригад технічного обслуговування.
Успішне виправлення встановлює безперервну, стабільну трансляцію даних про паливо по всьому автобусу. Мережа повинна без вагань надсилати дані за правильним ідентифікатором. Ви не повинні побачити жодних мережевих колізій на своїх діагностичних інструментах. Система повинна повністю усунути будь-які помилки постійного відключення або тайм-ауту. Досягнення цього забезпечує високонадійну роботу та відновлює довіру операторів до їхніх цифрових приладів.
Фізичний рівень проти каналу даних: діагностика роз’єднання
Діагностика, чому у вас є a Рівень палива J1939 не відображається, потрібно розділити мережу на дві окремі половини. Ви повинні окремо оцінити апаратне забезпечення фізичної проводки та програмне забезпечення цифрового протоколу. Змішування цих кроків з усунення несправностей втрачає дорогоцінний час діагностики.
Ізоляція фізичного рівня (проводка та обладнання)
Фізичний рівень передає необроблені електричні імпульси між контролерами. Якщо ця основа виходить з ладу, цифрові дані не потрапляють на дисплей.
Кінцеві резистори: мережі CAN суворо вимагають резисторів 120 Ом на обох кінцях основної магістралі. Відсутні резистори викликають сильне відбиття сигналу вздовж проводки. Це відображення кодує пакети даних і повністю видаляє дані про паливо. Завжди використовуйте цифровий мультиметр для вимірювання опору між CAN High і CAN Low. Він повинен показувати приблизно 60 Ом, коли систему вимкнено.
Цілісність джгута: уважно перевірте проводку вздовж шасі або корпусу. Перевірте, чи не защемлені дроти CAN High або CAN Low біля перегородок. Необхідно також перевірити основні з’єднання заземлення на головці датчика. Порушене заземлення створює зміщення електричної напруги. Ці зсуви перешкоджають чіпу трансивера правильно зчитувати диференціальні сигнали.
Корозія роз’єму: перевірте роз’єми на наявність зеленого окислення. Попадання води в штекер руйнує делікатну напругу CAN. Ретельно очистіть штифти та нанесіть діелектричне мастило, щоб запобігти накопиченню вологи в майбутньому.
Ізоляція рівня протоколу (дані та програмне забезпечення)
Якщо тести проводки ідеальні, проблема зазвичай ховається на рівні даних. Неправильна конфігурація програмного забезпечення надзвичайно поширена під час оновлення обладнання після продажу.
Невідповідність швидкості передачі даних: мережеві вузли повинні спілкуватися з однаковою швидкістю. Якщо ваша основна мережа двигуна працює зі швидкістю 500 Кбіт/с, але замінний датчик транслює зі швидкістю 250 Кбіт/с, зв’язок переривається миттєво. Дисплей не може розібрати повільніші пакети даних. На приладовій панелі ви побачите порожні екрани або серйозні помилки часу очікування зв’язку.
Перевірка PGN та SPN: стандартним галузевим ідентифікатором для рівня палива на панелі приладів є номер групи параметрів (PGN) 65276. У цьому конкретному повідомленні використовується номер підозрілого параметра (SPN) 96. Щоб перевірити це, вам потрібен спеціальний інструмент аналізатора CAN. Підключіть його до діагностичного порту та спостерігайте за рухом у реальному часі. Якщо PGN 65276 відсутній, датчик просто не надсилає його.
Фільтрація шлюзу FMS: програми Fleet часто використовують модуль шлюзу Fleet Management Standard (FMS). Цей шлюз безпечно відокремлює шину критичного двигуна від шини телематичних звітів. Переконайтеся, що шлюз не фільтрує рівень палива PGN, перш ніж він досягне дисплея приладової панелі.
Завдання модернізації: підключення аналогових відправників до цифрових дисплеїв
Старіші дизельні двигуни покладаються на дуже просту технологію вимірювання палива, яка існує десятиліттями. Вони зазвичай використовують резистивні аналогові датчики, побудовані навколо ковзного механічного поплавця. Ці датчики видають необроблені діапазони змінного опору, наприклад американський стандарт 240-33 Ом або європейський стандарт 0-190 Ом. Сучасні дисплеї J1939 розуміють лише складні цифрові пакети. Вони не можуть безпосередньо зчитувати цей необроблений електричний опір, створюючи фундаментальну апаратну несумісність.
Категорія рішення: аналого-CAN перетворювачі
Можливо, вам не захочеться негайно опорожняти величезний промисловий резервуар. Ви можете залишити існуючий аналоговий блок повністю на місці. Шлюз аналог-J1939 може оцифрувати існуючий аналоговий сигнал. Цей невеликий вбудований модуль діє як розумний перекладач між старим відправником і новим цифровим дисплеєм. Він зчитує опір і перетворює його на дійсний пакет CAN.
Однак під час закупівлі потрібно бути дуже обережним. Уникайте дешевих безбрендових конвертерів із загальних онлайн-ринків. Вони часто містять жорстко закодовані адреси джерела, які ви не можете змінити. Ці жорстко закодовані адреси часто конфліктують з існуючими блоками керування двигуном (ECU) або контролерами трансмісії. Цей конфлікт адрес призводить до миттєвих мережевих колізій, виводячи критичні системи з ладу.
Категорія рішення: пряма цифрова заміна
Найчистіший і найнадійніший метод модернізації передбачає повну заміну обладнання. Ви повністю знімаєте старий, механічний резистивний блок з бака. Потім ви встановлюєте рідний, твердотільний Датчик рівня палива шини CAN . Це оновлення повністю усуває блок конвертера посередника. Новий пристрій транслює цифрові пакети безпосередньо на основну магістраль. Хоча для встановлення потрібен фізичний доступ до резервуара, це значно покращує загальну надійність мережі та точність даних.
Оцінка заміни датчика рівня SAE J1939 в баку
Якщо ваша діагностика вказує на остаточно непрацюючий датчик, ви повинні ретельно вибрати блок для заміни. Не кожен Датчик рівня SAE J1939 однаково добре працює в суворих середовищах із вібрацією.
Технологія вимірювання
Зазвичай покупці вибирають між сучасними ємнісними конструкціями та традиційними моделями герконів. Ємнісні датчики забезпечують безперервне зчитування з високою роздільною здатністю шляхом вимірювання діелектричної зміни самої рідини. Ця внутрішня обробка програмного забезпечення усуває різкий ефект кроків, який ви бачите, коли паливо розливається під час агресивного транзиту. Вони набагато кращі для високоточної інтеграції шини CAN. Геркони спираються на фізичний магнітний поплавок, який ковзає по друкованій платі. Вони оновлюють показання лише тоді, коли поплавок фізично проходить певні магнітні інтервали.
Гнучкість конфігурації (вирішально для рішень BOF)
Вам потрібна максимальна гнучкість конфігурації під час інтеграції нового обладнання в існуючу екосистему. Заява адреси має вирішальне значення для належної роботи без помилок. Задайте собі кілька дуже важливих питань перед покупкою. Чи можете ви легко змінити адресу джерела датчика за допомогою стандартного засобу налаштування? Чи можете ви відкалібрувати внутрішній профіль бака для резервуарів неправильної або спеціальної форми? Морські танки з V-корпусом і сідлоподібні танки з великими ступенями вимагають спеціального об’ємного відображення. Якщо датчику бракує можливостей програмування, він може неправильно повідомити про наполовину заповнений бак через дивну геометрію бака.
Стандарти довговічності та відповідності
Герметизація навколишнього середовища в кінцевому підсумку визначає термін служби морських і надпотужних датчиків. Шукайте конкретну документально підтверджену відповідність стандарту SAE J1939. Вам також потрібні стандартні сертифікати CE та RoHS для забезпечення електричної безпеки. Зверніть особливу увагу на офіційні показники захисту від проникнення в специфікації. Для захисту внутрішніх схем вам обов’язково потрібен захист від впливу навколишнього середовища IP67 або IP68. Попадання води залишається основною причиною передчасної смерті датчика в полі.
Порівняння продуктивності технологій Fuel Sender
Категорія функції
Ємнісні датчики J1939
Герконові перетворювачі
Роздільна здатність даних
Безперервна субміліметрова точність відстеження
Східчастий (зазвичай стрибає з інтервалами від 10 до 20 мм)
Погано (фізичний поплавок швидко підстрибує від рідини)
Рухомі частини
Немає (конструкція твердотільної концентричної трубки)
Так (зовнішній розсувний поплавковий механізм)
Спеціальний профіль танка
Можливість програмування за допомогою засобів CAN
Часто суворо обмежується вихідним лінійним опором
Стійкість до вібрації
Superior (без внутрішніх механічних контактів)
Помірний (контакти можуть зношуватися з часом)
Реалії впровадження та наступні кроки
Дотримання логічної, структурованої послідовності економить незліченну кількість годин розчарування. Використовуйте ці точні діагностичні кроки, щоб систематично відновлювати функціональність дисплея.
Перевірте трафік шини CAN: перш ніж купувати будь-яке нове обладнання, підключіть зчитувач коду J1939 до головного діагностичного порту. Ви також можете використовувати стандартний USB CAN сніфер на ноутбуці. Зверніть увагу на SPN 96 у потоці даних. Якщо він є на шині, датчик працює ідеально. Дисплей просто неправильно налаштований і потребує оновлення програмного забезпечення. Якщо пакет повністю відсутній, датчик або проводка вийшли з ладу.
Перевірте мережеву архітектуру: переконайтеся, що нещодавно встановлено Датчик рівня палива J1939 фактично підключається до правильної магістралі. Багато операторів випадково підключають його до власної вторинної шини. Це дуже поширена помилка в складних морських гібридних установках NMEA 2000 і J1939. Дисплей не може подолати розрив без спеціального шлюзу.
Перевірте кінцевий опір: повністю вимкніть живлення системи від батареї. Перевірте контакти CAN High і CAN Low за допомогою мультиметра. Переконайтеся, що ви бачите 60 Ом. Якщо ви бачите 120 Ом, у вас відсутній кінцевий резистор на одному кінці шини. Якщо ви бачите 40 Ом або менше, у вас встановлено занадто багато резисторів.
Вибір рішення: уважно оцініть доступність свого резервуара. Якщо до бачка легко дістатися зверху, купіть рідний ємнісний датчик рівня рідини J1939. Такий підхід забезпечує максимальну довгострокову надійність. Якщо резервуар повністю герметичний або недоступний під важким покриттям підлоги, замість цього придбайте високоякісний програмований перетворювач сигналу аналогового сигналу в J1939.
Висновок
Відновлення важливих даних телеметрії вимагає структурованого діагностичного підходу, а не випадкової заміни деталей. Ви повинні перевірити фізичні підключення та конфігурації протоколу, перш ніж торкатися фізичного обладнання танка. Якщо ви зіткнетеся з аналоговою несумісністю, вибирайте високоякісні програмовані шлюзи, щоб захистити цілісність мережі. Для повної заміни віддайте перевагу твердотільній ємнісній технології, щоб гарантувати максимальну точність звітності. Завжди підтверджуйте швидкість передачі даних у мережі та адреси джерела під час останнього етапу встановлення. Дотримання цих точних вказівок гарантує, що ваші цифрові дисплеї нададуть точні, безперебійні робочі дані на довгі відстані.
FAQ
Q: Який PGN використовується для рівня палива J1939?
В: Дані про рівень палива зазвичай транслюються під номером групи параметрів (PGN) 65276. Цей конкретний PGN відповідає стандартній функції відображення приладів. У цьому конкретному пакеті повідомлення мережа використовує номер підозрілого параметра (SPN) 96 для точного представлення рівня палива 1.
З: Чи можу я підключити аналоговий датчик палива безпосередньо до дисплея J1939?
A: Ні, ви не можете підключити їх безпосередньо. Сучасний J1939 відображає лише цифрові повідомлення CAN процесу. Аналогові датчики видають змінний електричний опір, наприклад 240-33 Ом. Необхідно встановити спеціалізований шлюз аналогового зв’язку з CAN. Цей перетворювач перетворює необроблений електричний опір у правильно відформатовані цифрові пакети.
Питання: Чому мій рівень пального періодично падає до нуля на цифровій приладовій панелі?
A: Переривчасті падіння зазвичай вказують на проблеми фізичного рівня, а не на повну несправність датчиків. Спершу слід перевірити, чи немає резисторів навантаження 120 Ом на магістралі CAN. Потім перевірте джгут проводів на наявність ослаблених з’єднань CAN High або CAN Low. Нарешті, перевірте заземлення на головці датчика.
Q: Мені потрібен датчик швидкості 250 або 500 Кбод?
В: Це повністю залежить від конкретної архітектури транспортного засобу чи судна. Більшість застарілих потужних мереж J1939 працюють зі швидкістю 250 Кбіт/с. Однак новіші електронні системи часто переходять на більш високі швидкості 500 Кбіт/с. Щоб запобігти збоям у зв’язку, потрібно точно узгодити швидкість передачі даних нового датчика з поточною мережею.
Розробник і виробник датчиків рівня та поплавкового вимикача з найвищим рейтингом