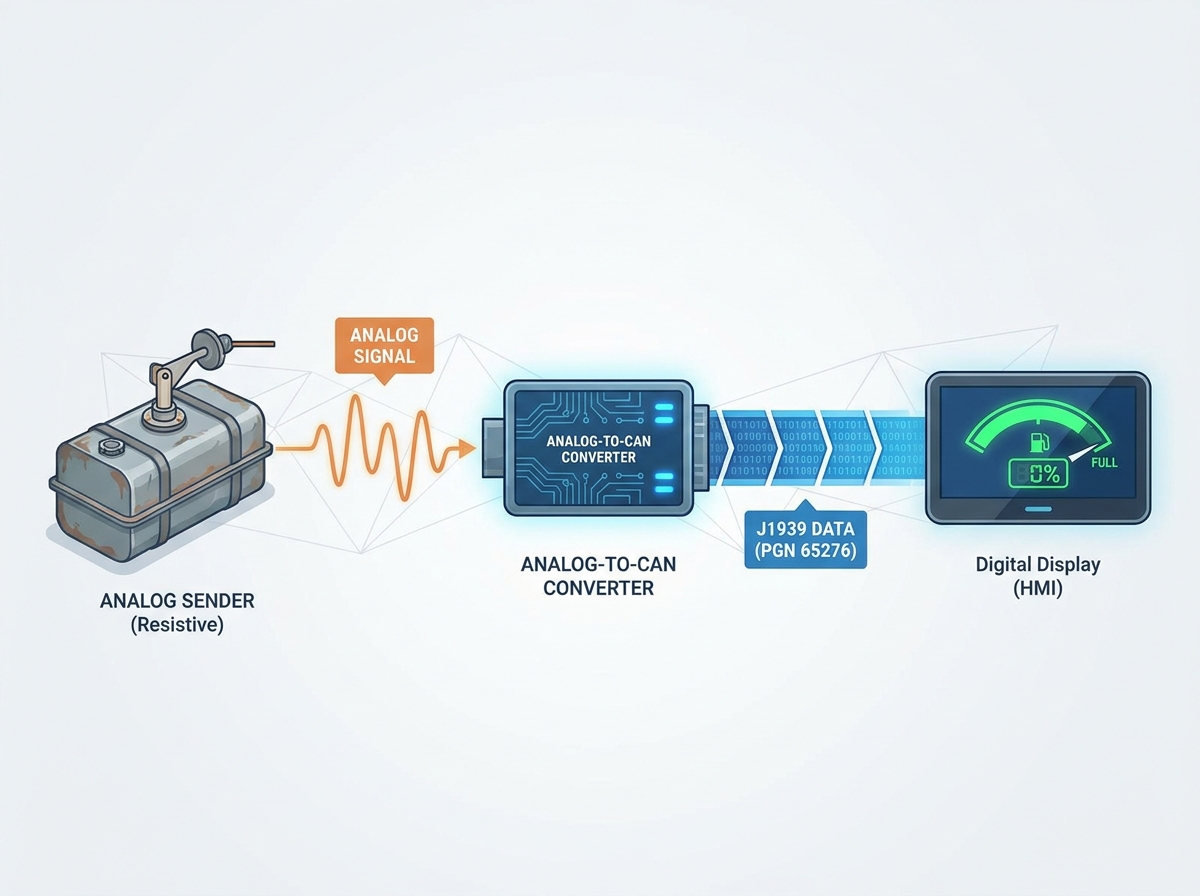
Yakın zamanda Garmin, Murphy veya özel İnsan-Makine Arayüzü (HMI) gibi modern bir dijital ekrana geçiş yaptınız. Kristal netliğinde motor telemetrisi ve hassas veri okumaları beklersiniz. Yakıt göstergesi net okumalar yerine bir hata gösteriyor, sıfır okuyor veya tamamen boş kalıyor. Bu sinir bozucu senaryo, operasyonları anında durdurur ve operatörlerin yakıt rezervleri konusunda tamamen kör kalmasına neden olur.
SAE J1939 ve CAN veri yolu ağlarında eksik yakıt seviyesi nadiren bozuk bir ekrandır. Bu neredeyse her zaman donanım iletişiminde bir arıza, protokol uyumsuzluğu veya analogdan dijitale çeviri hatasıdır. Modern dijital ekranlar sıkı bir şekilde düzenlenmiş veri paketleri bekler. Veri paketi eksikse, bozuksa veya yanlış hızda gönderilmişse gösterge doldurulamaz.
Bu kılavuz, eksik J1939 yakıt sinyalinin temel nedenlerini açıklamaktadır. Fiziksel kablolama ve veri bağlantısı katmanları arasındaki hataları nasıl izole edeceğinizi öğreneceksiniz. Ayrıca, doğru yedek sensörün veya analog-CAN dönüştürücünün seçilmesine yönelik katı kriterlerin ana hatlarını çiziyoruz. Ağ istikrarını hızlı bir şekilde yeniden sağlamak için bu bilgileri kullanabilirsiniz.
Temel Çıkarımlar
Ekranda gösterilmeyen bir J1939 yakıt seviyesi genellikle eksik sonlandırma dirençlerinden, uyumsuz baud hızlarından (250k vs. 500k) veya PGN 65276 (SPN 96) yayınlanamamasından kaynaklanır.
Eski bir motoru dijital HMI'ya yükseltmek, eğer orijinal dirençli gönderici korunursa, özel bir analogdan CAN'a dönüştürücü gerektirir.
Yeni bir SAE J1939 tank seviyesi göndericiyi değerlendirirken, yapılandırılabilir kaynak adreslerine ve zorlu ortamlar için sağlamlaştırılmış IP67+ derecelerine sahip ünitelere öncelik verin.
Bu sorunun sistematik olarak çözülmesi, tamamen işlevsel dijital ekranların gereksiz değiştirilmesini önler.
J1939 Yakıt Seviyesinin Gösterilmeyen İşletme Maliyeti
Ağır hizmet kamyonları, deniz taşıtları ve endüstriyel güç jeneratörleri büyük ölçüde hassas telemetri verilerine güvenmektedir. Doğru yakıt verileri olmadan çalışmak, tüm bu sektörlerde çok büyük operasyonel riskler yaratıyor. Kritik operasyonlar sırasında uzak konumlarda yıkıcı yakıt tükenmeleriyle ve beklenmedik kesintilerle karşı karşıya kalırsınız. Dizel motorlar özellikle yakıt yetersizliğine karşı hassastır. Devasa bir dizel deposunu tamamen kuru olarak çalıştırmak çoğu zaman enjeksiyon sisteminde ciddi sistem hava kilitlenmelerine neden olur. Yüksek basınçlı yakıt hatlarının havasının alınması, kapsamlı mekanik müdahale gerektirir ve varlığın saatlerce devre dışı kalmasına neden olur.
Operatörler genellikle göstergeler arızalandığında parmaklarını pahalı dijital ekrana doğrulturlar. Gerçek arıza kabloların derinliklerinde gizliyken, yanlışlıkla karmaşık HMI ekranını suçluyorlar. Çoğu durumda, kesintiye neden olan basit bir kablo demeti arızası bulacaksınız. Yanlış yapılandırılmış bir ağ düğümü veya aşınmış bir pin de aynı boş ekrana neden olabilir. Ekranı suçlamak, israflı teşhis testlerine ve bakım ekipleri için sonsuz hayal kırıklığına yol açar.
Başarılı bir düzeltme, veri yolunun tamamında sürekli ve istikrarlı yakıt verileri yayını sağlar. Ağın tereddüt etmeden doğru tanımlayıcıya veri göndermesi gerekir. Teşhis araçlarınızda kesinlikle hiçbir ağ çakışması görmemelisiniz. Sistem, sürekli bağlantı kesilmesi veya zaman aşımı hatalarını tamamen ortadan kaldırmalıdır. Bunu başarmak, son derece güvenilir operasyonlar sağlar ve operatörün dijital göstergelere olan güvenini yeniden sağlar.
Fiziksel Katman ve Veri Bağlantısı: Bağlantı Kesilmesinin Tanılanması
Neden bir hastalığa sahip olduğunuzu teşhis etmek J1939 yakıt seviyesinin gösterilmemesi, ağın iki ayrı yarıya bölünmesini gerektirir. Fiziksel kablolama donanımını ve dijital protokol yazılımını ayrı ayrı değerlendirmelisiniz. Bu sorun giderme adımlarını karıştırmak, değerli tanılama zamanını boşa harcar.
Fiziksel Katmanın Yalıtılması (Kablolama ve Donanım)
Fiziksel katman, kontrolörler arasındaki ham elektriksel darbeleri taşır. Bu temel başarısız olursa ekran ünitesine hiçbir dijital veri ulaşmaz.
Sonlandırma Dirençleri: CAN ağları, ana omurganın her iki ucunda da kesinlikle 120 ohm'luk dirençlere ihtiyaç duyar. Eksik dirençler kablolama boyunca ciddi sinyal yansımasına neden olur. Bu yansıma, veri paketlerini karıştırır ve yakıt verilerini tamamen bırakır. CAN Yüksek ve CAN Düşük arasındaki direnci ölçmek için daima bir dijital multimetre kullanın. Sistem kapatıldığında yaklaşık 60 ohm okumalıdır.
Kablo Demeti Bütünlüğü: Şasi veya gövde boyunca kablo yönlendirmesini dikkatlice inceleyin. Bölmelerin yakınında sıkışmış CAN Yüksek veya CAN Düşük kabloları olup olmadığını kontrol edin. Ayrıca sensör kafasındaki ana toprak bağlantılarını da doğrulamanız gerekir. Tehlikeli bir toprak, elektrik voltajı sapmaları yaratır. Bu ofsetler alıcı-verici çipinin diferansiyel sinyalleri doğru okumasını engeller.
Konektör Korozyonu: Konektörlerde yeşil oksidasyon olup olmadığını kontrol edin. Fişten su girişi hassas CAN voltajlarını bozar. Pimleri iyice temizleyin ve gelecekte nem oluşumunu önlemek için dielektrik gres uygulayın.
Protokol Katmanını Yalıtma (Veri ve Yazılım)
Kablolama testleri mükemmel sonuç veriyorsa sorun genellikle veri katmanında gizlenir. Satış sonrası ekipman yükseltmeleri sırasında yazılım yanlış yapılandırmaları inanılmaz derecede yaygındır.
Baud Hızı Uyuşmazlıkları: Ağ düğümleri tam olarak aynı hızda konuşmalıdır. Ana motor ağınız 500 kbps hızında çalışıyor ancak yedek sensör 250 kbps hızında yayın yapıyorsa iletişim anında başarısız olur. Ekran daha yavaş veri paketlerini ayrıştıramaz. Kontrol panelinde boş ekranlar veya ciddi iletişim zaman aşımı hataları göreceksiniz.
PGN ve SPN Doğrulaması: Gösterge Ekranı yakıt seviyesi için standart endüstri tanımlayıcısı Parametre Grup Numarası (PGN) 65276'dır. Bu özel mesaj, Şüpheli Parametre Numarası (SPN) 96'yı kullanır. Bunu doğrulamak için özel bir CAN analiz aracına ihtiyacınız vardır. Teşhis portuna takın ve canlı trafiği izleyin. PGN 65276 eksikse sensör onu göndermiyor demektir.
FMS Ağ Geçidi Filtreleme: Filo uygulamaları genellikle Filo Yönetim Standardı (FMS) ağ geçidi modülünü kullanır. Bu ağ geçidi, kritik motor veriyolunu telematik raporlama veriyolundan güvenli bir şekilde ayırır. Ağ geçidinin, ön panel ekranına ulaşmadan önce yakıt seviyesi PGN'sini aktif olarak filtrelemediğinden emin olun.
Retrofit Zorluğu: Analog Göndericileri Dijital Ekranlara Köprüleme
Daha eski dizel motorlar, yakıt ölçümü için çok basit, onlarca yıllık teknolojiye dayanır. Tipik olarak kayan bir mekanik şamandıranın etrafına inşa edilmiş dirençli analog göndericileri kullanırlar. Bu göndericiler, Amerikan standardı 240-33 ohm veya Avrupa standardı 0-190 ohm gibi ham değişken direnç aralıkları üretir. Modern J1939 ekranlar yalnızca gelişmiş dijital paketleri anlar. Bu ham elektrik direncini doğrudan okuyamazlar, bu da temel bir donanım uyumsuzluğu yaratır.
Çözüm Kategorisi: Analogdan CAN'a Dönüştürücüler
Devasa bir endüstriyel tankı hemen boşaltmak istemeyebilirsiniz. Mevcut analog üniteyi tamamen yerinde bırakmayı seçebilirsiniz. Analogdan J1939'a ağ geçidi mevcut analog sinyali dijitalleştirebilir. Bu küçük, satır içi modül, eski gönderici ile yeni dijital ekran arasında akıllı bir çevirmen görevi görür. Direnci okur ve geçerli bir CAN paketine dönüştürür.
Ancak satın alma işlemi sırasında son derece dikkatli olmanız gerekir. Genel çevrimiçi pazarlardaki ucuz, markasız dönüştürücülerden kaçının. Genellikle değiştiremeyeceğiniz sabit kodlanmış kaynak adresleri içerirler. Bu sabit kodlanmış adresler sıklıkla mevcut Motor Kontrol Üniteleri (ECU'lar) veya şanzıman kontrolörleriyle çakışır. Bu adres çakışması, anında ağ çakışmalarına yol açarak kritik sistemlerin çevrimdışı duruma geçmesine neden olur.
Çözüm Kategorisi: Doğrudan Dijital Değiştirme
En temiz ve en güvenilir güçlendirme yöntemi, donanımın tamamen değiştirilmesini içerir. Eski, mekanik dirençli üniteyi tanktan tamamen çıkarırsınız. Daha sonra yerel, katı halli bir aygıt yüklersiniz. CAN veri yolu yakıt seviye sensörü . Bu yükseltme, aracı dönüştürücü kutusunu tamamen ortadan kaldırır. Yeni ünite, dijital paketleri doğrudan ana omurgaya yayınlıyor. Kurulum için fiziksel tank erişimi gerektirse de genel ağ güvenilirliğini ve veri hassasiyetini büyük ölçüde artırır.
Yedek SAE J1939 Tank Seviyesi Göndericisinin Değerlendirilmesi
Teşhisleriniz kalıcı olarak ölü bir sensörü gösterdiğinde, yedek üniteyi dikkatli bir şekilde seçmelisiniz. Her biri değil SAE J1939 tank seviye göndericisi zorlu, titreşimli ortamlarda eşit derecede iyi performans gösterir.
Ölçüm Teknolojisi
Alıcılar genellikle modern kapasitif tasarımlar ile geleneksel manyetik anahtar modelleri arasında seçim yapar. Kapasitif sensörler, akışkanın dielektrik değişimini ölçerek sürekli, yüksek çözünürlüklü okumalar sunar. Bu dahili yazılım işlemi, agresif geçiş sırasında yakıtın dökülmesi olarak gördüğünüz şiddetli adım etkisini ortadan kaldırır. Yüksek hassasiyetli CAN veri yolu entegrasyonu açısından çok daha üstündürler. Reed anahtarları, bir devre kartı üzerinde kayan fiziksel bir manyetik şamandıraya dayanır. Okumayı yalnızca şamandıra belirli manyetik aralıkları fiziksel olarak geçtiğinde güncellerler.
Konfigürasyon Esnekliği (BOF Kararları için Çok Önemli)
Yeni donanımı mevcut ekosisteme entegre ederken maksimum yapılandırma esnekliğine ihtiyacınız var. Adres talebinde bulunmak, düzgün ve hatasız çalışma için kritik öneme sahiptir. Satın almadan önce kendinize çok önemli birkaç soru sorun. Standart bir yapılandırma aracı kullanarak sensörün Kaynak Adresini kolayca değiştirebilir misiniz? Düzensiz veya özel tank şekilleri için dahili tank profilini kalibre edebilir misiniz? V gövdeli deniz tankları ve ağır kademeli eyer tankları, özel hacimsel haritalama gerektirir. Sensörün programlama yetenekleri eksikse, tankın garip geometrisi nedeniyle yarı dolu tankı hatalı rapor edebilir.
Dayanıklılık ve Uyumluluk Standartları
Çevresel sızdırmazlık sonuçta denizcilik ve ağır hizmet sensörlerinin ömrünü belirler. SAE J1939 standardına özel, belgelenmiş uyumluluk arayın. Ayrıca elektrik güvenliğini sağlamak için standart CE ve RoHS sertifikalarına da ihtiyacınız var. Teknik özellikler sayfasındaki resmi Giriş Koruması derecelendirmelerine özellikle dikkat edin. Dahili devreleri korumak için kesinlikle IP67 veya IP68 çevre yalıtımına ihtiyacınız vardır. Su girişi, sahada erken sensör ölümünün mutlak önde gelen nedeni olmayı sürdürüyor.
Yakıt Gönderici Teknolojilerinin Performans Karşılaştırması
Özellik Kategorisi
Kapasitif J1939 Sensörler
Manyetik Anahtar Dönüştürücüler
Veri Çözünürlüğü
Sürekli, milimetrenin altında izleme hassasiyeti
Kademeli (genellikle 10 mm ila 20 mm aralıklarla atlar)
Çalkantı İşleme
Mükemmel (Yazılım ortalama algoritmalarını kullanır)
Zayıf (Fiziksel şamandıra sıvıyla hızla sıçrar)
Hareketli Parçalar
Yok (Katı hal eşmerkezli tüp tasarımı)
Evet (Harici kayar şamandıra mekanizması)
Özel Tank Profili Oluşturma
CAN araçlarıyla son derece programlanabilir
Genellikle kesinlikle doğrusal direnç çıkışıyla sınırlıdır
Titreşim Direnci
Üstün (Dahili mekanik kontak yok)
Orta (Kontaklar zamanla aşınabilir)
Uygulama Gerçekleri ve Sonraki Adımlar
Mantıklı, yapılandırılmış bir sırayı takip etmek, saatlerce süren hayal kırıklığını ortadan kaldırır. Ekran işlevselliğinizi sistematik olarak geri yüklemek için bu tam tanılama adımlarını kullanın.
CAN Veri Yolu Trafiğini Kontrol Edin: Herhangi bir yeni donanım satın almadan önce, ana teşhis portuna bir J1939 kod okuyucusu takın. Ayrıca bir dizüstü bilgisayarda standart bir USB CAN algılayıcısı kullanabilirsiniz. Veri akışında özellikle SPN 96'yı arayın. Veriyolunda mevcutsa sensör mükemmel çalışır. Ekran yanlış yapılandırılmıştır ve bir yazılım güncellemesine ihtiyaç duymaktadır. Paket tamamen eksikse sensör veya kablolama arızalıdır.
Ağ Mimarisini Doğrulayın: Yeni yüklediğinizden emin olun J1939 yakıt seviye sensörü aslında doğru omurgaya bağlanır. Birçok operatör bunu kazara özel bir ikincil veri yoluna bağlar. Bu, karmaşık deniz NMEA 2000 ve J1939 hibrit kurulumlarında çok yaygın bir hatadır. Ekran, özel bir köprüleme ağ geçidi olmadan boşluğu kapatamaz.
Sonlandırma Direncinin İncelenmesi: Sisteme gelen tüm pil gücünü kapatın. Bir multimetre ile CAN Yüksek ve CAN Düşük pinlerini inceleyin. 60 ohm gördüğünüzden emin olun. 120 ohm görüyorsanız veriyolunun bir ucunda sonlandırma direnci eksik demektir. 40 ohm veya daha azını görüyorsanız, çok fazla direnç takılmış demektir.
Çözüm İçin Kısa Liste: Tankınızın erişilebilirliğini dikkatlice değerlendirin. Tanka üstten kolayca erişilebiliyorsa yerel bir J1939 kapasitif sıvı seviye sensörü satın alın. Bu yaklaşım maksimum uzun vadeli güvenilirlik sunar. Tank tamamen kapalıysa veya ağır zemin altında erişilemiyorsa, bunun yerine yüksek kaliteli, programlanabilir analogdan J1939'a sinyal dönüştürücü satın alın.
Çözüm
Hayati telemetri verilerini geri yüklemek, rastgele parça değişimi yerine yapılandırılmış bir teşhis yaklaşımı gerektirir. Fiziksel tank donanımına dokunmadan önce fiziksel bağlantıları ve protokol yapılandırmalarını doğrulamanız gerekir. Analog uyumsuzluklarla karşılaşıldığında ağ bütünlüğünü korumak için yüksek kaliteli programlanabilir ağ geçitlerini seçin. Tam değiştirmelerde, maksimum raporlama hassasiyetini garanti etmek için katı hal kapasitif teknolojisine öncelik verin. Son kurulum aşamasında daima ağ baud hızlarınızı ve kaynak adreslerinizi doğrulayın. Bu yönergelerin tam olarak takip edilmesi, dijital ekranlarınızın uzun vadede doğru, kesintisiz operasyonel veriler sunmasını sağlar.
SSS
S: J1939 yakıt seviyesi için hangi PGN kullanılıyor?
C: Yakıt seviyesi verileri genellikle Parametre Grup Numarası (PGN) 65276 altında yayınlanır. Bu özel PGN, standart Gösterge Göstergesi işlevine karşılık gelir. Bu özel mesaj paketinde ağ, Yakıt Seviyesi 1'i doğru şekilde temsil etmek için Şüpheli Parametre Numarası (SPN) 96'yı kullanır.
S: Analog yakıt göndericisini doğrudan J1939 ekranına bağlayabilir miyim?
C: Hayır, bunları doğrudan bağlayamazsınız. Modern J1939 ekranları yalnızca dijital CAN mesajlarını işler. Analog göndericilerin çıkışı 240-33 ohm gibi değişken elektrik direncidir. Özel bir analogdan CAN'a ağ geçidi kurmanız gerekir. Bu dönüştürücü, ham elektrik direncini uygun şekilde biçimlendirilmiş dijital paketlere dönüştürür.
S: Dijital göstergede yakıt seviyem neden aralıklı olarak sıfıra düşüyor?
C: Aralıklı düşmeler genellikle tamamen ölü sensörlerden ziyade fiziksel katman sorunlarına işaret eder. Öncelikle CAN omurgasındaki 120 ohm'luk sonlandırma dirençlerinin eksik olup olmadığını kontrol etmelisiniz. Daha sonra ana kablo demetini gevşek CAN Yüksek veya CAN Düşük kablo bağlantıları açısından inceleyin. Son olarak sensör kafasındaki toprak bağlantısını doğrulayın.
S: 250k veya 500k baud hızı sensörüne ihtiyacım var mı?
C: Bu tamamen sizin özel araç veya gemi ağı mimarinize bağlıdır. Eski ağır hizmet J1939 ağlarının çoğu 250 kbps hızında çalışır. Ancak daha yeni elektronik sistemler sıklıkla daha hızlı 500 kbps hızlara geçiş yapar. İletişim arızalarını önlemek için yeni sensörün baud hızını mevcut ağınızla tam olarak eşleştirmeniz gerekir.
Seviye sensörü ve şamandıralı şalterin en beğenilen tasarımcısı ve üreticisi