Du har nylig oppgradert til en moderne digital skjerm som en Garmin, Murphy eller tilpasset Human-Machine Interface (HMI). Du forventer krystallklar motortelemetri og presise dataavlesninger. I stedet for klare avlesninger, blinker drivstoffmåleren en feil, viser null eller forblir helt blank. Dette frustrerende scenariet stopper driften umiddelbart og gjør operatørene helt blinde for drivstoffreservene sine.
I SAE J1939- og CAN-bussnettverk er et manglende drivstoffnivå sjelden en ødelagt skjerm. Det er nesten alltid en feil i maskinvarekommunikasjon, en protokollfeil eller en analog-til-digital oversettelsesfeil. Moderne digitale skjermer forventer strengt regulerte datapakker. Hvis datapakken mangler, er ødelagt eller sendt med feil hastighet, klarer måleren rett og slett ikke å fylle ut.
Denne veiledningen bryter ned de grunnleggende årsakene til et manglende J1939 drivstoffsignal. Du vil lære hvordan du isolerer feil mellom de fysiske ledningene og datalinklagene. Videre skisserer vi de strenge kriteriene for å velge riktig erstatningssensor eller analog-til-CAN-omformer. Du kan bruke denne innsikten til å gjenopprette nettverksstabiliteten raskt.
Viktige takeaways
Et J1939-drivstoffnivå som ikke vises på skjermen, skyldes vanligvis manglende termineringsmotstander, mismatchede overføringshastigheter (250k vs. 500k), eller en svikt i å kringkaste PGN 65276 (SPN 96).
Oppgradering av en eldre motor til en digital HMI krever en spesialisert analog-til-CAN-omformer hvis den originale resistive senderen beholdes.
Når du evaluerer en ny SAE J1939 tanknivåsender, prioriter enheter med konfigurerbare kildeadresser og robuste IP67+-klassifiseringer for tøffe miljøer.
Å løse dette problemet systematisk forhindrer unødvendig utskifting av fullt funksjonelle digitale skjermer.
Forretningskostnaden for et J1939 drivstoffnivå vises ikke
Tunge lastebiler, marinefartøyer og industrielle kraftgeneratorer er avhengige av nøyaktige telemetridata. Å operere uten nøyaktige drivstoffdata skaper enorm operasjonell risiko på tvers av alle disse sektorene. Du står overfor katastrofale drivstoffutslipp på avsidesliggende steder og uventet nedetid under kritiske operasjoner. Dieselmotorer er spesielt utsatt for drivstoffsult. Å kjøre en massiv dieseltank helt tørr forårsaker ofte alvorlige systemluftlåser i injeksjonssystemet. Utlufting av høytrykks drivstoffrør krever omfattende mekanisk intervensjon, noe som tvinger ressursen offline i timevis.
Operatører peker ofte fingre på den dyre digitale skjermen når målere svikter. De skylder feil på den sofistikerte HMI-skjermen når selve feilen ligger gjemt dypt inne i ledningene. I mange tilfeller vil du finne en enkel feil i ledningsnettet som forårsaker strømbruddet. En feilkonfigurert nettverksnode eller en korrodert pinne kan også forårsake nøyaktig samme tomme skjerm. Å skylde på skjermen fører til bortkastede diagnostiske tester og endeløs frustrasjon for vedlikeholdsmannskaper.
En vellykket løsning etablerer kontinuerlig, stabil drivstoffdatakringkasting over hele bussen. Nettverket må sende data på riktig identifikator uten å nøle. Du bør absolutt ikke se nettverkskollisjoner på diagnoseverktøyene dine. Systemet må fullstendig eliminere eventuelle konstante frakoblings- eller tidsavbruddsfeil. Å oppnå dette sikrer svært pålitelig drift og gjenoppretter operatørens tillit til deres digitale målere.
Fysisk lag vs. datakobling: Diagnostisering av frakoblingen
Diagnostisere hvorfor du har en J1939-drivstoffnivået som ikke vises krever at nettverket deles i to forskjellige halvdeler. Du må vurdere den fysiske ledningsmaskinvaren og den digitale protokollprogramvaren separat. Å blande disse feilsøkingstrinnene kaster bort verdifull diagnosetid.
Isolering av det fysiske laget (ledninger og maskinvare)
Det fysiske laget bærer de rå elektriske impulsene mellom kontrollerene. Hvis dette fundamentet svikter, når ingen digitale data frem til displayenheten.
Termineringsmotstander: CAN-nettverk krever strengt tatt 120 ohm motstander i begge ender av hovedryggraden. Manglende motstander forårsaker kraftig signalrefleksjon langs ledningene. Denne refleksjonen forvrider datapakker og dropper drivstoffdataene helt. Bruk alltid et digitalt multimeter for å måle motstand på tvers av CAN High og CAN Low. Den skal lese omtrent 60 ohm når systemet er slått av.
Selens integritet: Inspiser ledningsføringen nøye langs chassiset eller skroget. Se etter klemte CAN High eller CAN Low ledninger nær skott. Du må også verifisere hovedjordforbindelsene ved sensorhodet. En kompromittert jord skaper elektriske spenningsforskyvninger. Disse forskyvningene hindrer transceiverbrikken i å lese differensialsignaler riktig.
Kontaktkorrosjon: Kontroller kontaktene for grønn oksidasjon. Vanninntrengning ved pluggen ødelegger de delikate CAN-spenningene. Rengjør pinnene grundig og påfør dielektrisk fett for å forhindre fremtidig oppbygging av fuktighet.
Isolering av protokolllaget (data og programvare)
Hvis ledningstestene stemmer perfekt, skjuler problemet seg vanligvis i datalaget. Programvarefeilkonfigurasjoner er utrolig vanlige under oppgraderinger av ettermarkedsutstyr.
Baudhastighetsfeil: Nettverksnoder må snakke med nøyaktig samme hastighet. Hvis hovedmotornettverket ditt kjører med 500 kbps, men erstatningssensoren sender med 250 kbps, svikter kommunikasjonen øyeblikkelig. Skjermen kan ikke analysere de tregere datapakkene. Du vil se tomme skjermer eller alvorlige kommunikasjonstidsavbruddsfeil på dashbordet.
PGN- og SPN-verifisering: Standardbransjeidentifikatoren for Dash Display-drivstoffnivå er Parameter Group Number (PGN) 65276. Denne spesifikke meldingen bruker Suspect Parameter Number (SPN) 96. Du trenger et dedikert CAN-analysatorverktøy for å bekrefte dette. Koble den til diagnoseporten og se direktetrafikken. Hvis PGN 65276 mangler, sender sensoren den rett og slett ikke.
FMS-gatewayfiltrering: Flåteapplikasjoner bruker ofte en gatewaymodul for Fleet Management Standard (FMS). Denne gatewayen skiller trygt den kritiske motorbussen fra telematikkrapporteringsbussen. Sørg for at gatewayen ikke aktivt filtrerer ut drivstoffnivået PGN før den noen gang når dashbordskjermen.
Retrofit-utfordringen: Å bygge bro mellom analoge avsendere til digitale skjermer
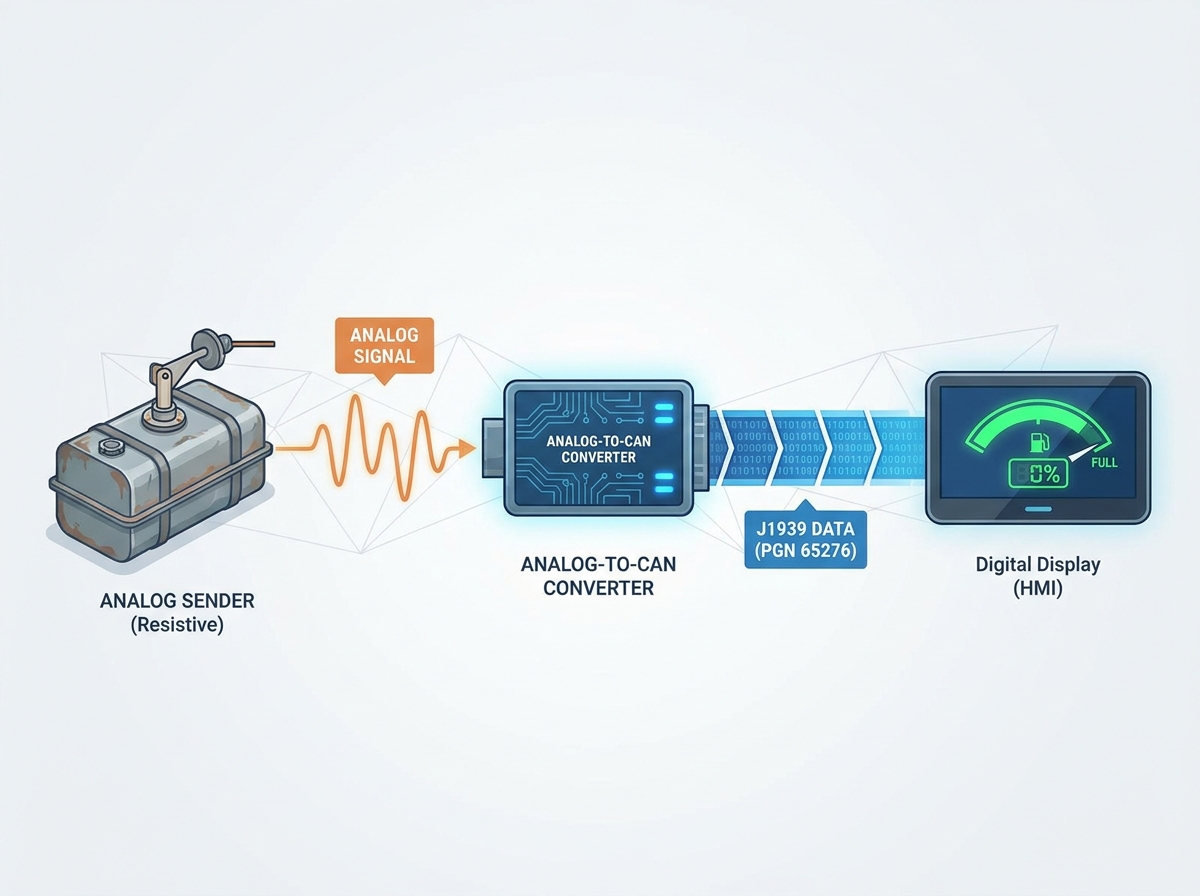
Eldre dieselmotorer er avhengige av svært enkel, tiår gammel teknologi for drivstoffmåling. De bruker vanligvis resistive analoge sendere bygget rundt en glidende mekanisk flottør. Disse senderne gir ut rå variable motstandsområder som den amerikanske standarden 240-33 ohm eller den europeiske standarden 0-190 ohm. Moderne J1939-skjermer forstår bare sofistikerte digitale pakker. De kan ikke lese denne rå elektriske motstanden direkte, noe som skaper en grunnleggende maskinvareinkompatibilitet.
Løsningskategori: Analog-til-CAN-omformere
Du vil kanskje ikke tømme en massiv industritank umiddelbart. Du kan velge å la den eksisterende analoge enheten være helt på plass. En analog-til-J1939-gateway kan digitalisere det eksisterende analoge signalet. Denne lille, innebygde modulen fungerer som en smart oversetter mellom den gamle senderen og den nye digitale skjermen. Den leser motstanden og konverterer den til en gyldig CAN-pakke.
Du må imidlertid utvise ekstrem forsiktighet under anskaffelsesprosessen. Unngå billige, umerkede konverterere fra generiske online markedsplasser. De har ofte hardkodede kildeadresser som du ikke kan endre. Disse hardkodede adressene er ofte i konflikt med eksisterende Engine Control Units (ECUs) eller transmisjonskontrollere. Denne adressekonflikten fører til umiddelbare nettverkskollisjoner, og slår kritiske systemer offline.
Løsningskategori: Direkte digital erstatning
Den reneste og mest pålitelige ettermonteringsmetoden innebærer full maskinvareutskifting. Du fjerner den gamle, mekaniske motstandsenheten fullstendig fra tanken. Deretter installerer du en innfødt solid-state CAN-buss drivstoffnivåsensor . Denne oppgraderingen eliminerer fullstendig mellommann-konverteringsboksen. Den nye enheten sender digitale pakker direkte til hovedryggraden. Selv om det krever fysisk tanktilgang for installasjon, forbedrer det den generelle nettverkets pålitelighet og datapresisjon betraktelig.
Evaluering av en erstatning SAE J1939 tanknivåsender
Når diagnostikken peker på en permanent død sensor, må du velge en erstatningsenhet nøye. Ikke alle SAE J1939 tanknivåsender fungerer like godt i tøffe, vibrerende miljøer.
Måleteknologi
Kjøpere velger vanligvis mellom moderne kapasitive design og tradisjonelle reed switch-modeller. Kapasitive sensorer tilbyr kontinuerlige, høyoppløselige avlesninger ved å måle den dielektriske endringen av selve væsken. Denne interne programvarebehandlingen eliminerer den voldsomme stepping-effekten du ser når drivstoffet skvulper under aggressiv transport. De er langt overlegne for høypresisjon CAN-bussintegrasjon. Reed-brytere er avhengige av en fysisk magnetisk flottør som glir over et kretskort. De oppdaterer kun avlesningen når flottøren fysisk passerer bestemte magnetiske intervaller.
Konfigurasjonsfleksibilitet (avgjørende for BOF-beslutninger)
Du trenger maksimal konfigurasjonsfleksibilitet når du integrerer ny maskinvare i et eksisterende økosystem. Adressekrav er avgjørende for riktig, feilfri drift. Still deg selv noen svært viktige spørsmål før du kjøper. Kan du enkelt endre sensorens kildeadresse ved hjelp av et standard konfigurasjonsverktøy? Kan du kalibrere den interne tankprofilen for uregelmessige eller tilpassede tankformer? V-skrog marine tanker og tungt trappede sadeltanker krever tilpasset volumetrisk kartlegging. Hvis sensoren mangler programmeringsevne, kan den rapportere en halvfull tank feil på grunn av tankens merkelige geometri.
Holdbarhet og samsvarsstandarder
Miljøforsegling dikterer til syvende og sist levetiden til marine og tunge sensorer. Se etter spesifikk, dokumentert samsvar med SAE J1939-standarden. Du vil også ha standard CE- og RoHS-sertifiseringer for å sikre elektrisk sikkerhet. Vær spesielt oppmerksom på offisielle Ingress Protection-klassifiseringer på spesifikasjonsarket. Du trenger absolutt IP67 eller IP68 miljøforsegling for å beskytte de interne kretsene. Vanninntrenging er fortsatt den absolutt ledende årsaken til for tidlig sensordød i felten.
Ytelsessammenligning av drivstoffsenderteknologier
Funksjonskategori
Kapasitive J1939-sensorer
Reed Switch-omformere
Dataoppløsning
Kontinuerlig, sub-millimeter sporingspresisjon
Avtrappet (hopper vanligvis i intervaller på 10 mm til 20 mm)
Å følge en logisk, strukturert sekvens sparer utallige timer med frustrasjon. Bruk disse nøyaktige diagnostikktrinnene for å gjenopprette skjermfunksjonaliteten systematisk.
Sjekk CAN Bus Traffic: Før du kjøper ny maskinvare, koble en J1939 kodeleser til hoveddiagnoseporten. Du kan også bruke en standard USB CAN-sniffer på en bærbar datamaskin. Se spesielt etter SPN 96 i datastrømmen. Hvis den finnes på bussen, fungerer sensoren perfekt. Skjermen er rett og slett feilkonfigurert og trenger en programvareoppdatering. Hvis pakken mangler helt, har sensoren eller ledningen sviktet.
Bekreft nettverksarkitektur: Sørg for at den nylig er installert J1939 drivstoffnivåsensor kobles faktisk til riktig ryggrad. Mange operatører kobler den til en proprietær sekundærbuss ved et uhell. Dette er en veldig vanlig feil i komplekse marine NMEA 2000 og J1939 hybridoppsett. Skjermen kan ikke bygge bro over gapet uten en dedikert bro-gateway.
Inspiser termineringsmotstanden: Slå av all batteristrøm til systemet. Undersøk CAN High og CAN Low pinnene med et multimeter. Sørg for at du ser 60 ohm. Hvis du ser 120 ohm, mangler du en termineringsmotstand i den ene enden av bussen. Hvis du ser 40 ohm eller mindre, har du for mange motstander installert.
Velg en løsning: Vurder tilgjengeligheten til tanken din nøye. Hvis tanken er lett tilgjengelig fra toppen, kjøp en innebygd J1939 kapasitiv væskenivåsensor. Denne tilnærmingen gir maksimal langsiktig pålitelighet. Hvis tanken er fullstendig forseglet eller utilgjengelig under tungt gulv, kjøp en programmerbar analog-til-J1939-signalomformer av høy kvalitet i stedet.
Konklusjon
Gjenoppretting av vitale telemetridata krever en strukturert diagnostisk tilnærming i stedet for tilfeldig utskifting av deler. Du må bekrefte fysiske tilkoblinger og protokollkonfigurasjoner før du berører den fysiske tankmaskinvaren. Når du står overfor analog inkompatibilitet, velg programmerbare gatewayer av høy kvalitet for å beskytte nettverkets integritet. For fullstendige erstatninger, prioriter solid-state kapasitiv teknologi for å garantere maksimal rapporteringspresisjon. Bekreft alltid nettverkets overføringshastigheter og kildeadresser under den siste installasjonsfasen. Å følge disse nøyaktige retningslinjene sikrer at de digitale skjermene gir nøyaktige, uavbrutt driftsdata for lang tid.
FAQ
Spørsmål: Hvilken PGN brukes for J1939 drivstoffnivå?
Sv: Drivstoffnivådata sendes vanligvis under Parameter Group Number (PGN) 65276. Denne spesifikke PGN tilsvarer standard Dash Display-funksjonen. Innenfor denne spesielle meldingspakken bruker nettverket Suspect Parameter Number (SPN) 96 for å representere Fuel Level 1 nøyaktig.
Spørsmål: Kan jeg koble en analog drivstoffsender direkte til en J1939-skjerm?
A: Nei, du kan ikke koble dem direkte. Moderne J1939 viser kun prosessdigitale CAN-meldinger. Analoge sendere gir ut variabel elektrisk motstand som 240-33 ohm. Du må installere en spesialisert analog-til-CAN-gateway. Denne omformeren oversetter den rå elektriske motstanden til riktig formaterte digitale pakker.
Spørsmål: Hvorfor faller drivstoffnivået mitt periodisk til null på det digitale instrumentpanelet?
A: Intermitterende fall indikerer vanligvis problemer med fysiske lag i stedet for helt døde sensorer. Du bør sjekke for manglende 120-ohm termineringsmotstander på CAN-ryggraden først. Deretter inspiser hovedledningen for løse CAN High eller CAN Low ledningsforbindelser. Kontroller til slutt jordforbindelsen ved sensorhodet.
Spørsmål: Trenger jeg en 250k eller 500k overføringshastighetssensor?
A: Det avhenger helt av din spesifikke kjøretøy- eller fartøysnettverksarkitektur. De fleste eldre tunge J1939-nettverk opererer med 250 kbps. Nyere elektroniske systemer migrerer imidlertid ofte til raskere 500 kbps hastigheter. Du må matche den nye sensorens overføringshastighet nøyaktig til ditt eksisterende nettverk for å forhindre kommunikasjonsfeil.
Topprangert designer og produsent av nivåsensor og flottørbryter