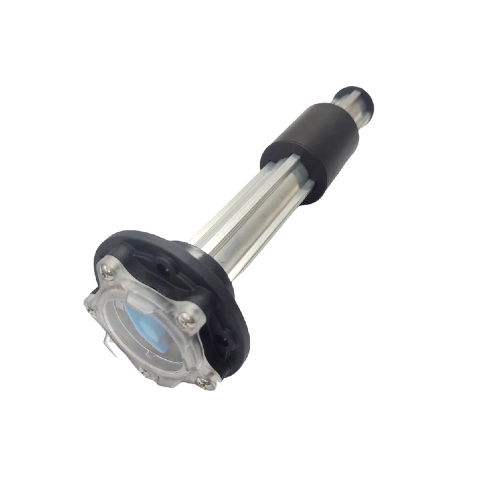
Нишондиҳандаҳои сатҳи механикӣ асбобҳои муҳим барои ченкунии дақиқи моеъ дар зарфҳо ва системаҳои саноатӣ мебошанд. Новобаста аз он ки мониторинги сатҳи сӯзишворӣ, об ё дизел, насб ва нигоҳдории дуруст барои дақиқӣ ва иҷрои дарозмуддат муҳим аст. Дар Bluefin Sensor Technologies Limited, мо ба таъмини ченакҳои сатҳи механикии пойдору боэътимод тахассус дорем, ки барои барномаҳои саноатӣ ва тиҷоратӣ пешбинӣ шудаанд. Ин дастур ба шумо тавассути раванди пурраи насб, ба кор андохтан ва нигоҳдорӣ роҳнамоӣ мекунад, то ки ченакҳои шумо самаранок кор кунанд ва барои насбкунандагон, техникҳо ва гурӯҳҳои хидматрасонӣ маслиҳатҳои амалӣ пешкаш кунанд ва ба корхонаҳо дар нигоҳ доштани самаранокии амалиёт ва кам кардани вақти бекорӣ кӯмак расонанд.
Рӯйхати санҷиши пеш аз насб
Пеш аз оғози насб, омода кардани зарф ва мавод барои пешгирии мушкилоти амалиётӣ муҳим аст. Баррасии ҳамаҷонибаи пеш аз насб насби ҳамвор ва эътимоднокии дарозмуддати ченакро таъмин мекунад.
Дастрасии зарф : Боварӣ ҳосил кунед, ки зарф ба таври бехатар дастрас аст ва агар лозим бошад, ба таври лозима холӣ карда мешавад. Боварӣ ҳосил кунед, ки барои ченак, сахтафзор ва асбобҳо барои насб фазои мувофиқ мавҷуд аст.
Навъи васлкунӣ : Муайян кунед, ки насби болоӣ ё паҳлӯи васлкунӣ лозим аст. Ҳисобкунакҳои спиралӣ аксар вақт пайвастҳои болоро истифода мебаранд, дар ҳоле ки сенсорҳои сатҳи шинокунанда метавонанд дар паҳлӯ насб карда шаванд. Самти дурусти васлкунӣ хониши дақиқро таъмин мекунад ва дахолати механикиро пешгирӣ мекунад.
Андоза ва навъи ҳалқа : Тасдиқ кунед, ки ҳалқаи васлкунӣ ба хусусиятҳои зарфи шумо мувофиқат мекунад. Ҳамоҳангсозии дурусти ҳалқа хатари ихроҷро коҳиш медиҳад ва насби устуворро таъмин мекунад. Намунаҳо ва андозаҳои болтҳоро ду маротиба тафтиш кунед, то аз номувофиқӣ канорагирӣ кунед.
Маводҳои мӯҳр : Маҳлулҳои мувофиқ ва пломбаҳои мувофиқро бо моеъи зарф интихоб кунед, то аз зангзании кимиёвӣ пешгирӣ карда, мӯҳри бехатар нигоҳ дошта шавад. Ҳангоми интихоби мавод тағирёбии ҳарорат, хосиятҳои химиявӣ ва таҳаммулпазирии ларзишро ба назар гиред.
Мутобиқати моддӣ : Боварӣ ҳосил кунед, ки маводҳои ченак (пӯлоди зангногир, биринҷӣ ё алюминий) бо моеъи ченшаванда мувофиқанд ва аз аксуламалҳое, ки метавонанд сенсор ё зарфро вайрон кунанд, пешгирӣ кунед. Интихоби маводи ба зангзанӣ тобовар устувории дарозмуддатро зиёд мекунад.
Гузаронидани ин рӯйхати санҷиши пеш аз насб вақти бекористии эҳтимолиро коҳиш медиҳад ва мӯҳлати кори ченакҳои сатҳи механикиро зиёд мекунад.
Қадам ба қадам насб
Дуруст насб кардани ченакҳои сатҳи механикӣ барои хондани дақиқи сатҳи моеъ муҳим аст. Ҳар як намуди ченак тартиботи мушаххасро барои таъмини иҷрои боэътимод талаб мекунад.
Насби ченаки спиралӣ дар боло
Ҷойгиркунии ченак : ченаки спиралиро дар болои ҳалқаи васлкунии зарф мувофиқ кунед. Боварӣ ҳосил кунед, ки спирал амудӣ ва аз ҷониби ҷузъҳои дохилии зарф монеа нест. Самти дуруст аз хатогиҳои андозагирӣ, ки дар натиҷаи номувофиқӣ ба вуҷуд омадаанд, пешгирӣ мекунад.
Мустаҳкам кардани фланец : Болтҳоро аз сӯрохиҳои фланец гузоред ва ба шакли кросскаш баробар мустаҳкам кунед, то мӯҳри якхеларо таъмин кунед. Калиди моменти моментро истифода баред, то аз ҳад зиёд пурзӯр нашавед, ки метавонад бадани ченакро вайрон кунад.
Мӯҳрбандӣ : Дар байни ҳалқаи ченак ва кушодашавии зарф як қубур ё ҳалқаи мӯҳр ҷойгир кунед. Боварӣ ҳосил кунед, ки мавод бо моеъи зарф мувофиқ аст. Барои пешгирии ихроҷ ҳангоми амалиёти фишороварӣ, герметикро дар ҳолати зарурӣ истифода баред.
Танзими нишондиҳанда : Санҷед, ки нишондиҳандаи нишондиҳанда дар миқёси калибршуда озодона ҳаракат мекунад. Ҳангоми насбкунии ибтидоӣ аз маҷбур кардани нишоннамо худдорӣ намоед. Нишондиҳандаи ҳамвор хониши дақиқро дар вақти воқеӣ таъмин мекунад.
Насби сенсори сатҳи шинокунандаи паҳлӯи кӯҳӣ
Ҷойгир кардани сенсор : Дар асоси баландии зарф ва зичии моеъ чуқурии дурусти воридкуниро муайян кунед. Сенсори шинокунандаро насб кунед, то шинокунанда дар баробари пояи ченкунӣ бидуни монеа ҳаракат кунад.
Замимаи ҳалқавӣ : Халқаи паҳлӯиро ба девори зарф бо болтҳо ва ҷубронҳои мувофиқ маҳкам кунед. Боварӣ ҳосил кунед, ки ҳеҷ гуна номувофиқӣ рух надиҳад, ки метавонад боиси ихроҷ ё хониши нодуруст гардад.
Санҷиши ҳаракат : шинокунандаро дар роҳи худ бо нарм ҳаракат кунед, то кори ҳамворро тасдиқ кунед. Ҳар гуна соиш ё монеа метавонад ҷойгузини ҷойгиршавӣ ё тағир додани зарфҳои дохилиро талаб кунад. Нуқтаҳои эҳтимолии ҷамъшавии таҳшинҳоро тафтиш кунед, ки метавонанд ба ҳаракати шинокунанда халал расонанд.
Эзоҳҳои ноқил ва барқ
Баъзе ченакҳои сатҳи механикӣ бо интиқолдиҳандаҳо, сигналҳо ё коммутаторҳо муҷаҳҳаз мебошанд. Пайвастҳои барқӣ бояд ба мушаххасоти истеҳсолкунанда мувофиқат кунанд:
Барои пешгирии кӯтоҳ ё халалҳо аз симҳои дуруст ва қубурҳои муҳофизатӣ истифода баред.
Ҳама ҷузъҳои металлиро хок кунед, то хатари барқро пешгирӣ кунед.
Боварӣ ҳосил кунед, ки коммутаторҳо ё интиқолдиҳандаҳо пеш аз ба кор андохтан ба ҳаракати шинокунанда дуруст ҷавоб медиҳанд.
Ноқилҳои тамғагузорӣ барои муайян кардани осон ҳангоми нигоҳдории оянда ё бартараф кардани мушкилот.
Ба истифода додан ва калибрченкунӣ
Пас аз насб, ченакҳо бояд ба кор андохта шаванд, то кори дақиқро таъмин кунанд. Калибрченкунӣ қадамҳои оддиро барои тафтиш ва танзими хонишҳо дар бар мегирад.
Санҷиши дақиқии нишондиҳанда : Бакро тадриҷан пур кунед ва хонишҳои ченакро риоя кунед. Барои тасдиқи дақиқӣ бо ченаки маълуми истинод муқоиса кунед.
Танзими калибрченкунӣ : Агар хонишҳо аз ҳад дур шаванд, нишондиҳанда ё василаи шинокунандаро мувофиқи дастурҳои истеҳсолкунанда танзим кунед. Баъзе ченакҳои спиралӣ як винти калибрченкуниро барои ислоҳи ночиз дар бар мегиранд.
Санҷиши ихроҷ : Санҷиши ибтидоии ихроҷ дар атрофи фланецҳо, протекторҳо ва пайвастҳо. Пеш аз кор дар миқёси пурра ҳама гуна ихроҷро ислоҳ кунед.
Ба истифода додани дуруст кафолат медиҳад, ки ченакҳои сатҳи механикӣ аз рӯзи аввал ченакҳои дақиқ ва боэътимодро таъмин намуда, хатарҳои амалиётиро коҳиш медиҳанд ва эҳтиёҷоти ҳалли мушкилоти ояндаро кам мекунанд.
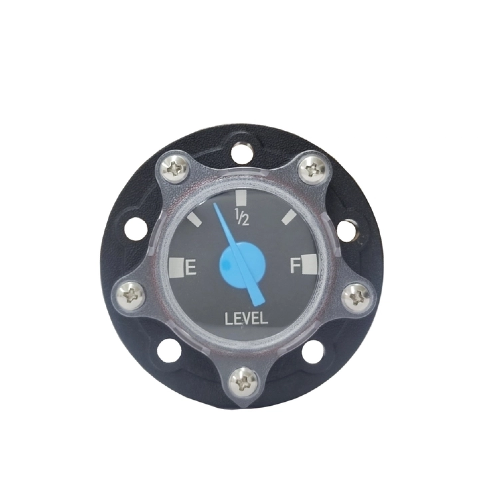
Ҷадвали нигоҳубини мунтазам
Нишондиҳандаҳои сатҳи механикӣ барои нигоҳ доштани дақиқӣ ва дароз кардани мӯҳлати хидмат санҷишҳои давриро талаб мекунанд. Муайян кардани ҷадвали нигоҳубини мунтазам аз хатогиҳои ғайричашмдошт пешгирӣ мекунад.
Санҷишҳои ҳарҳафтаина : Ҳаракати нишондиҳандаро тафтиш кунед ва боварӣ ҳосил кунед, ки ягон ихроҷи намоён вуҷуд надорад. Сатҳи берунаро тоза кунед, то чанг ё боқимондаеро, ки метавонад ба кори ченак халал расонад, тоза кунед.
Нигоҳдории семоҳа : шинокунандаҳоро барои ҷамъшавии таҳшин ё зангзанӣ тафтиш кунед. Агар имконпазир бошад, қисмҳои ҳаракаткунандаро молед. Пайвастҳои барқӣ ва кори интиқолдиҳандаро барои ченакҳо бо сенсорҳои ҳамгирошуда тафтиш кунед. Инчунин, аломатҳои фарсудашавии пружинаҳо ё механизмҳои индикаторро тафтиш кунед.
Нигоҳдории солона : Санҷиши пурраи дохилии василаи шинокунанда ва спиралро анҷом диҳед. Дар ҳолати зарурӣ протюмаҳо, пружинаҳо ё рақамҳои фарсудашударо иваз кунед. Тоза кардани ҷузъҳои дохилӣ кори муътадилро таъмин мекунад ва ҳаракати андозагириро пешгирӣ мекунад. Дар бораи аз нав калибровка кардани ченак пас аз тозакунии асосӣ ё иваз кардани қисм фикр кунед.
Нигоҳдории мунтазам эътимоднокии ченакҳои сатҳи механикии шуморо беҳтар мекунад, бекористии ғайричашмдоштро коҳиш медиҳад ва мӯҳлати хидмати системаҳои мониторинги зарфҳоро дароз мекунад.
Бартараф кардани мушкилоти умумӣ
Ҳатто ченакҳои сатҳи механикии хуб нигоҳ дошташуда метавонанд баъзан мушкилоти амалиётӣ дошта бошанд. Эътироф кардани мушкилоти умумӣ ва татбиқи ислоҳи зуд метавонад халалдоршавиро кам кунад.
Нишондиҳандаи часпида : Аксар вақт аз партовҳо ё соиш дар василаи спиралӣ ба амал меояд. Монеаҳоро хориҷ кунед ва ҳаракати ҳамворро тафтиш кунед. Тозакунии мунтазам ин хатарро коҳиш медиҳад.
Вокуниши суст : Ҷамъшавии таҳшинҳоро дар шинокунанда ё дар дохили спирал тафтиш кунед. Компонентҳоро тоза кунед ва шиноварии дурустро таъмин кунед. Агар лозим бошад, шиддати шиноварро танзим кунед.
Ихроҷҳо : Болтҳои фланецро ба таври баробар маҳкам кунед ва пӯшишҳоро барои фарсудашавӣ ё ҷойгиркунии нодуруст тафтиш кунед. Ҳама гуна маводи пломбакуниро иваз кунед. Боварӣ ҳосил кунед, ки болтҳо аз ҳад зиёд фишурда нашудаанд, ки ин метавонад ҳалқаро вайрон кунад.
Drift Calibration : Калибрро бо ченаки истинод дубора санҷед. Нишондиҳанда ё мавқеъи шинокунандаро мувофиқи зарурат танзим кунед ва боварӣ ҳосил кунед, ки ченак ба ларзишҳои шадид ё тағирёбии ҳарорат дучор намешавад.
Бартарафсозии саривақтии мушкилот дақиқии ченакро нигоҳ медорад, хатари амалиётиро коҳиш медиҳад ва ба нигоҳ доштани стандартҳои бехатарӣ дар иншооти саноатӣ мусоидат мекунад.
Кай бояд таъмир кард vs Иваз кардан
Донистани кай таъмир ё иваз кардани ҷузъҳо барои идоракунии самараноки нигоҳдорӣ муҳим аст. Bluefin Sensor Technologies дастури мукаммали қисмҳои эҳтиётиро барои ченакҳои сатҳи механикӣ пешниҳод мекунад.
Имкониятҳои таъмир : Масъалаҳои ночиз, аз қабили газакҳои фарсуда, пружаҳо ё рақамҳоро аксар вақт бидуни ивази пурра ҳал кардан мумкин аст. Барои зуд ислоҳ кардани қисмҳои эҳтиётӣ дастрас нигоҳ доред.
Нишондиҳандаҳои ивазкунӣ : Коррозияи назаррас, осеби сохторӣ ё дрейфти такрории калибркунӣ метавонад ивази пурраи ченакро барои нигоҳ доштани якпорчагии андоза талаб кунад.
Имкониятҳои хидматрасонии фармоишӣ : Bluefin ҳалли фармоишии нигоҳдорӣ ва хидматҳои ивазкуниро пешниҳод мекунад, ки ченакҳои шумо бо вақти ками бекорӣ боэътимод кор мекунанд.
Фаҳмидани ин дастурҳо ба гурӯҳҳои нигоҳдорӣ дар қабули қарорҳои оқилона, мувозинат кардани хароҷот ва самаранокии амалиёт ҳангоми нигоҳ доштани бехатарӣ ва дақиқ кӯмак мекунад.
Хулоса
Нишондиҳандаҳои сатҳи механикӣ асбобҳои муҳим барои мониторинги дақиқи моеъ дар барномаҳои саноатӣ мебошанд. Тайёрии дурусти пеш аз насб, насби бодиққат, ба кор андохтани мунтазам ва нигоҳубини мунтазам ба иҷрои дақиқ ва боэътимод мусоидат мекунад. Bluefin Sensor Technologies Limited ченакҳои баландсифати механикиро пешкаш мекунад, ки барои устуворӣ ва дақиқӣ дар системаҳои сӯзишворӣ, об ва дизелӣ таҳия шудаанд. Роҳнамои коршиносони мо, қисмҳои эҳтиётӣ ва ҳалли нигоҳдории мо самаранокии корро таъмин мекунанд ва вақти бекориро кам мекунанд. Барои маълумоти иловагӣ, дархостҳои маҳсулот ё дастгирӣ бо ченакҳои сатҳи механикӣ, имрӯз бо мо тамос гиред.


